
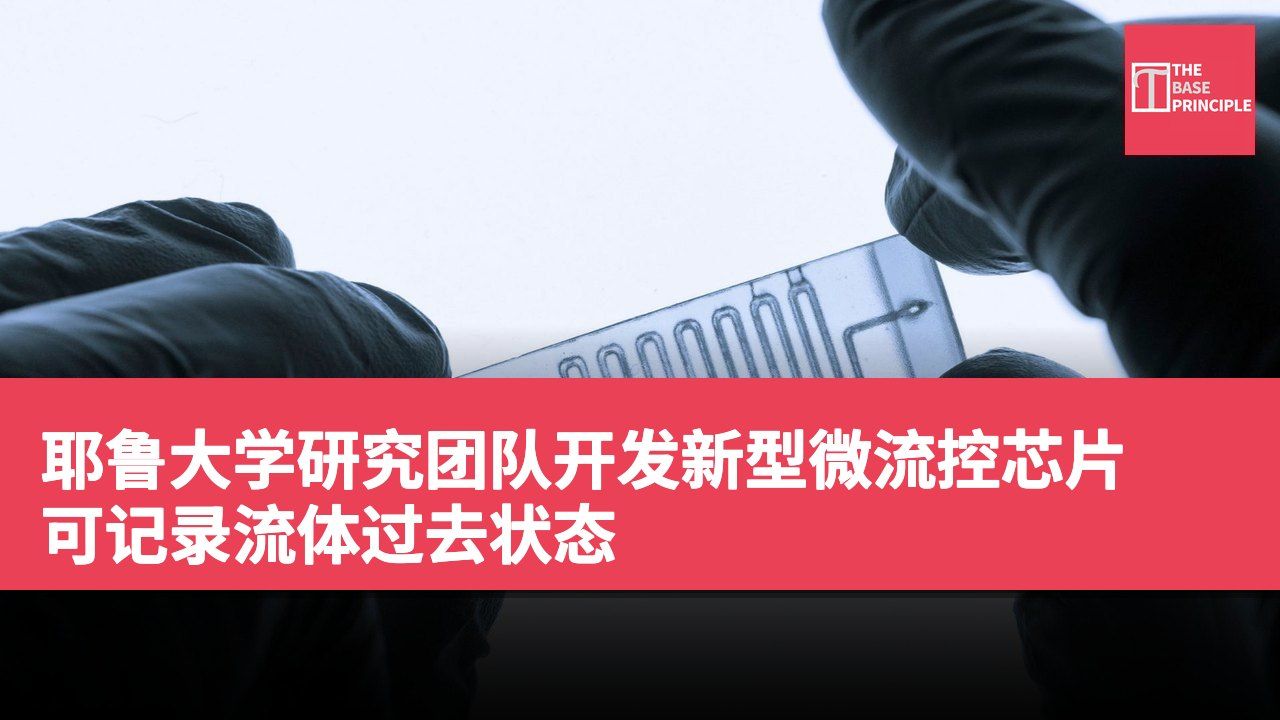
- 耶鲁大学发现流动液体可记录过去事件,可能改变工程思维。
- 微流控芯片利用柔性纤维记录流体过去状态,无需电子元件。
- 该系统可为软体机器人提供新型控制器,适应复杂环境。
- 研究者希望训练液体网络以产生特定反应,朝向物理学习发展。
耶鲁大学的研究人员发现了一种方法,可以使流动的液体“记住”过去发生的事件,这是通过使用在压力下改变形状的微小柔性纤维来实现的。这一发现可能有助于工程师开发无需传统电子控制器的软体机器人。这一理念颠覆了传统工程问题的思维方式。大多数液体系统会根据其所遇到的条件进行反应,但耶鲁的设计可以保留先前流动的痕迹。其物理组件有效地存储信息,允许过去的事件影响系统的下一步行为。
在微流控芯片内,研究人员将柔性纤维放置在狭窄通道的网络中。每个通道的深度大约为人类头发的一半。当流体在通道中移动时,压力会将单个纤维推动至两个稳定的构型之间。每个位置改变了可供流体通过的路径,从而创造了系统先前状态的物理记录。工程师可以将这两个构型表示为二进制数字,即零和一。与传统计算机内存不同,该排列不需要电子元件来切换状态。该研究的主要作者、耶鲁大学阿米尔·帕哈拉万教授实验室的研究生阿比涅特·拉朱特解释了这一区别:“传统微流控技术依赖于主动元件,而这一系统则使用微纤维被动地存储信息。”
微流控芯片的运作原理
这些纤维之间也可以相互影响。它们的相互作用使得个别变化能够塑造更大网络的行为,从而产生更为复杂的物理记忆。这项研究可能为控制软体机器人开辟了另一条途径。此类机器通常需要弯曲、穿过狭小空间,或在挑战传统硬件的环境中操作。液体控制器可以利用压力和流速来传递信号。通道将系统的不同部分连接起来,而柔性纤维则调节流体运动并保留信息。帕哈拉万认为,在电子设备面临限制的环境中,这一系统具有特别的价值。
“我们可以设计一个完全流体的控制器,能够集成到软体机器人中并有效地充当其大脑。”作为耶鲁大学机械工程助理教授的帕哈拉万表示,电磁干扰可以在某些操作环境中破坏电子系统,而基于液体运动的控制器则能提供一种替代方案,尽管研究人员仍需证明其在实际任务中可靠地引导机器人的能力。
未来的研究方向
记忆只是研究人员雄心的一部分。下一个问题是工程师是否能够训练液体网络以产生特定的反应。训练可以改变网络对进入流的反应方式,从而使其能够适应行为。实现这一点将使系统超越单纯保留过去的信息,朝向物理学习的方向发展。同样的原理也可能引起生物学家的兴趣,他们研究没有大脑的生物体如何导航其周围环境。例如,黏菌能够找到通过迷宫的高效路径。研究人员还希望了解真菌和植物根系是如何对环境变化做出反应的。
液体网络可能提供一个物理模型,以研究相互作用和累积经验如何塑造行为。该技术是否能最终学会有用的任务仍然是一个未解的问题。
研究结果发表在期刊《Physical Review X》上。
项目 规格 处理器/SoC 微流控芯片 内存 柔性纤维
液体控制系统的潜在应用与挑战
耶鲁大学的研究显示,利用流动液体记录过去状态的技术,可能为未来的软体机器人提供新思路。这种基于液体的控制器在面对电磁干扰等挑战时,能展现出更高的可靠性。然而,如何训练这些液体网络以适应特定任务,仍然是一个待解决的问题。这项技术不仅对工程领域有潜在影响,也可能引起生物学家的兴趣,因为它提供了研究生物体如何在没有大脑的情况下导航的物理模型。