
- มหาวิทยาลัยเยลค้นพบว่าของเหลวที่ไหลสามารถจดจำเหตุการณ์อดีตได้ อาจเปลี่ยนแปลงการคิดทางวิศวกรรม
- ไมโครฟลูอิดิกชิปใช้เส้นใยยืดหยุ่นบันทึกสถานะอดีตของของเหลว ไม่ต้องใช้ชิ้นส่วนอิเล็กทรอนิกส์
- ระบบนี้อาจให้คอนโทรลเลอร์ใหม่สำหรับหุ่นยนต์นุ่ม ปรับตัวเข้ากับสภาพแวดล้อมที่ซับซ้อนได้
- นักวิจัยหวังที่จะฝึกเครือข่ายของเหลวเพื่อสร้างการตอบสนองเฉพาะเจาะจง ก้าวสู่การเรียนรู้ทางกายภาพ
นักวิจัยของมหาวิทยาลัยเยลค้นพบวิธีการทำให้ของเหลวที่ไหลสามารถจดจำเหตุการณ์ที่เกิดขึ้นในอดีตได้ โดยใช้เส้นใยยืดหยุ่นขนาดเล็กที่เปลี่ยนรูปร่างภายใต้แรงดัน ผลค้นพบนี้อาจช่วยให้วิศวกรพัฒนาหุ่นยนต์นุ่มที่ไม่ต้องใช้คอนโทรลเลอร์อิเล็กทรอนิกส์แบบดั้งเดิม แนวคิดนี้พลิกโฉมวิธีคิดของปัญหาวิศวกรรมแบบดั้งเดิม ระบบของเหลวส่วนใหญ่จะตอบสนองตามเงื่อนไขที่พบเจอ แต่การออกแบบของเยลสามารถเก็บรอยของการไหลก่อนหน้าได้ องค์ประกอบทางกายภาพจัดเก็บข้อมูลอย่างมีประสิทธิภาพ ทำให้เหตุการณ์ในอดีตสามารถส่งผลต่อพฤติกรรมขั้นตอนต่อไปของระบบได้
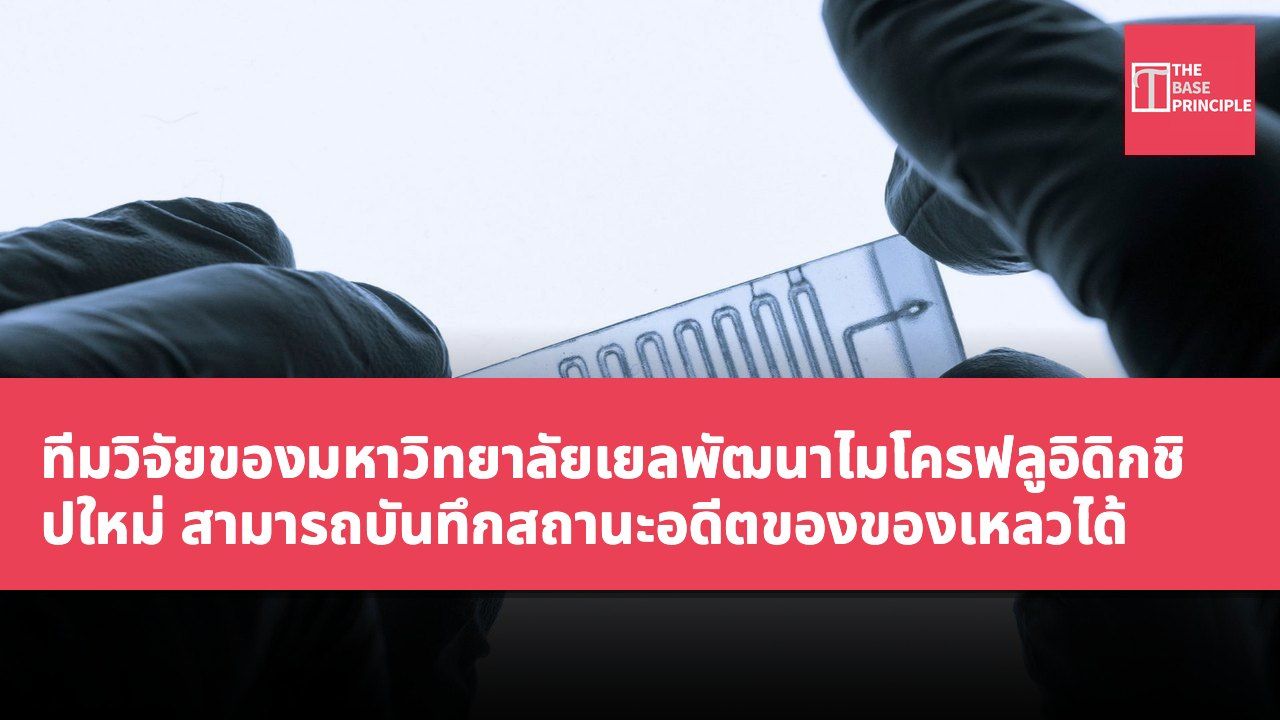
ภายในไมโครฟลูอิดิกชิป นักวิจัยวางเส้นใยยืดหยุ่นไว้ในเครือข่ายของช่องทางแคบ แต่ละช่องทางมีความลึกประมาณครึ่งหนึ่งของเส้นผมมนุษย์ เมื่อของเหลวเคลื่อนที่ในช่องทาง แรงดันจะดันเส้นใยแต่ละเส้นไปอยู่ระหว่างสองรูปแบบที่เสถียร ตำแหน่งแต่ละตำแหน่งเปลี่ยนเส้นทางที่ของเหลวสามารถผ่านได้ สร้างบันทึกทางกายภาพของสถานะก่อนหน้าของระบบ วิศวกรสามารถแสดงรูปแบบทั้งสองนี้เป็นตัวเลขฐานสอง คือ ศูนย์และหนึ่ง แตกต่างจากหน่วยความจำคอมพิวเตอร์แบบดั้งเดิม การจัดเรียงนี้ไม่ต้องใช้ชิ้นส่วนอิเล็กทรอนิกส์ในการสลับสถานะ ผู้เขียนหลักของงานวิจัยนี้ คือ อาบิเนท ราจูต นักศึกษาปริญญาโทในห้องปฏิบัติการของศาสตราจารย์ อามีร์ ปาห์ลาวาน ของมหาวิทยาลัยเยล อธิบายความแตกต่างนี้ว่า: "เทคโนโลยีไมโครฟลูอิดิกแบบดั้งเดิมพึ่งพาองค์ประกอบแบบแอคทีฟ ในขณะที่ระบบนี้ใช้ไมโครไฟเบอร์จัดเก็บข้อมูลแบบพาสซีฟ"
หลักการทำงานของไมโครฟลูอิดิกชิป
เส้นใยเหล่านี้ยังสามารถมีผลต่อกันได้ การปฏิสัมพันธ์ของมันทำให้การเปลี่ยนแปลงของแต่ละตัวสามารถรูปทรงพฤติกรรมของเครือข่ายที่ใหญ่กว่า สร้างความจำทางกายภาพที่ซับซ้อนขึ้น งานวิจัยนี้อาจเปิดเส้นทางใหม่สำหรับการควบคุมหุ่นยนต์นุ่ม หุ่นยนต์ประเภทนี้มักต้องงอ โค้ง ผ่านพื้นที่แคบ หรือทำงานในสภาพแวดล้อมที่ท้าทายฮาร์ดแวร์แบบดั้งเดิม คอนโทรลเลอร์แบบของเหลวสามารถใช้แรงดันและอัตราการไหลส่งสัญญาณ ช่องทางเชื่อมต่อส่วนต่างๆ ของระบบ ในขณะที่เส้นใยยืดหยุ่นควบคุมการเคลื่อนที่ของของเหลวและเก็บรักษาข้อมูล ปาห์ลาวานเชื่อว่า ในสภาพแวดล้อมที่อุปกรณ์อิเล็กทรอนิกส์มีข้อจำกัด ระบบนี้มีคุณค่าพิเศษ
"เราสามารถออกแบบคอนโทรลเลอร์ที่เป็นของเหลวทั้งหมด ซึ่งสามารถรวมเข้ากับหุ่นยนต์นุ่มและทำหน้าที่เป็นสมองได้อย่างมีประสิทธิภาพ" ปาห์ลาวาน ในฐานะรองศาสตราจารย์วิศวกรรมกลของมหาวิทยาลัยเยล กล่าวว่า การรบกวนทางแม่เหล็กไฟฟ้าสามารถทำลายระบบอิเล็กทรอนิกส์ในสภาพแวดล้อมการปฏิบัติงานบางแห่ง ในขณะที่คอนโทรลเลอร์ที่พัฒนาจากการเคลื่อนที่ของของเหลวให้ทางเลือกหนึ่ง แม้ว่านักวิจัยยังต้องพิสูจน์ความสามารถในการนำทางหุ่นยนต์ได้อย่างน่าเชื่อถือในงานจริง
ทิศทางการวิจัยในอนาคต
ความจำเป็นเพียงส่วนหนึ่งของเป้าหมายของนักวิจัย คำถามต่อไปคือ วิศวกรสามารถฝึกเครือข่ายของเหลวให้สร้างการตอบสนองเฉพาะเจาะจงได้หรือไม่ การฝึกสามารถเปลี่ยนวิธีที่เครือข่ายตอบสนองต่อการไหลที่เข้าไป ทำให้มันสามารถปรับพฤติกรรมได้ การบรรลุสิ่งนี้จะทำให้ระบบขยับไปข้างหน้าจากการเก็บรักษาข้อมูลอดีตเพียงอย่างเดียว สู่การเรียนรู้ทางกายภาพ หลักการเดียวกันนี้อาจสนใจนักชีววิทยาที่ศึกษาว่าสิ่งมีชีวิตที่ไม่มีสมองนำทางรอบตัวเองอย่างไร ตัวอย่างเช่น พลูกลิ้งสามารถหาเส้นทางที่มีประสิทธิภาพผ่าน מבוךได้ นักวิจัยยังหวังจะเข้าใจว่าเชื้อราและรากพืชตอบสนองต่อการเปลี่ยนแปลงของสิ่งแวดล้อมอย่างไร
เครือข่ายของเหลวอาจให้โมเดลทางกายภาพเพื่อศึกษาว่าการปฏิสัมพันธ์และประสบการณ์สะสมรูปทรงพฤติกรรมอย่างไร ว่าทכנולוגยีนี้จะเรียนรู้งานที่มีประโยชน์ได้ในที่สุดหรือไม่ ยังคงเป็นคำถามที่ยังไม่มีคำตอบ
ผลการวิจัยตีพิมพ์ในวารสาร Physical Review X
รายการ ข้อกำหนด Processor/SoC Microfluidic Chip Memory Flexible Fibers
การประยุกต์ใช้และความท้าทายของระบบควบคุมแบบของเหลว
การวิจัยของมหาวิทยาลัยเยลแสดงให้เห็นว่า เทคโนโลยีที่ใช้ของเหลวที่ไหลบันทึกสถานะอดีต อาจให้แนวคิดใหม่สำหรับหุ่นยนต์นุ่มในอนาคต คอนโทรลเลอร์แบบของเหลวนี้เมื่อเผชิญกับความท้าทายอย่างการรบกวนทางแม่เหล็กไฟฟ้า สามารถแสดงความน่าเชื่อถือที่สูงกว่า อย่างไรก็ตาม การฝึกเครือข่ายของเหลวเหล่านี้ให้ปรับตัวเข้ากับงานเฉพาะเจาะจง ยังคงเป็นปัญหาที่รอการแก้ไข เทคโนโลยีนี้ไม่เพียงมีผลกระทบที่เป็นไปได้ต่อสาขาวิศวกรรม แต่ยังอาจสนใจนักชีววิทยา เนื่องจากมันให้โมเดลทางกายภาพสำหรับศึกษาว่าสิ่งมีชีวิตนำทางอย่างไรในสภาวะที่ไม่มีสมอง