
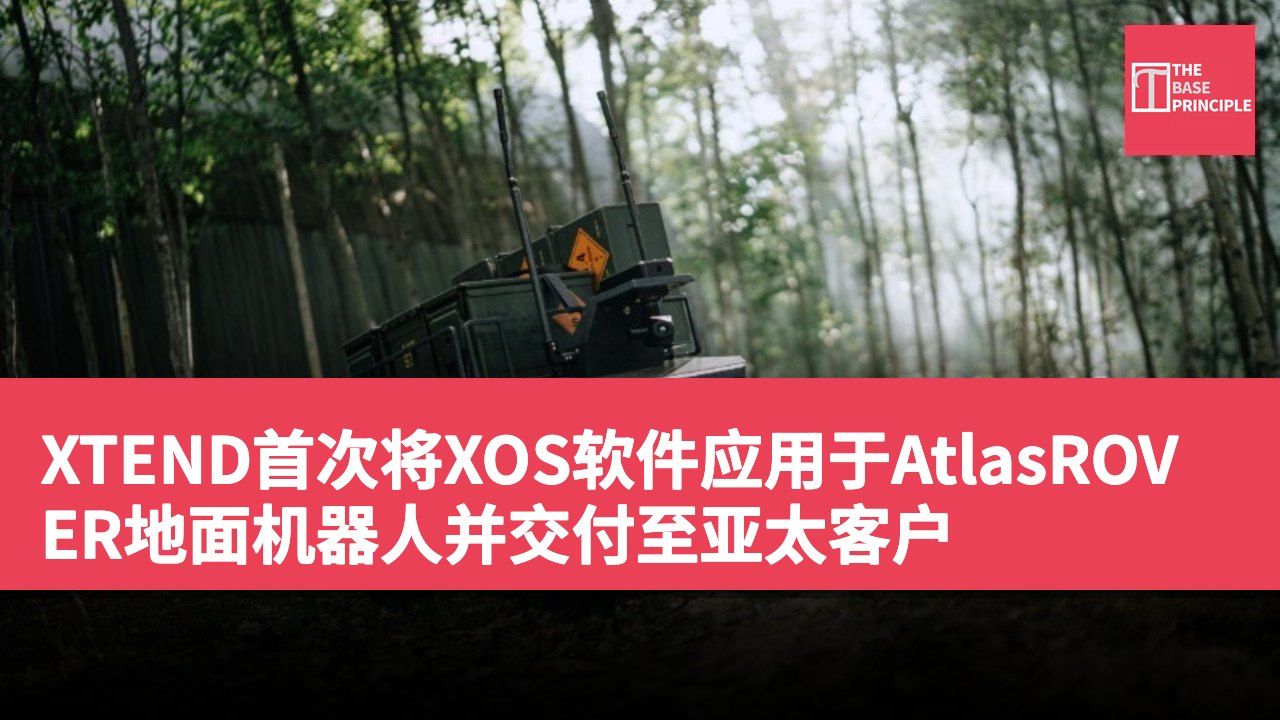
- XTEND首次向亚太地区客户交付AtlasROVER机器人。
- XOS操作系统旨在为不同类型的机器人提供共享工具。
- AtlasROVER设计用于在挑战性环境中操作,携带任务特定的有效载荷。
- XTEND的目标是创建一个统一的机器人软件系统,支持多种平台。
以色列物理人工智能公司XTEND现已将其机器人业务扩展至地面系统,并首次向亚太地区的客户交付其AtlasROVER机器人。AtlasROVER是XTEND首款使用其XOS操作系统的机器人。XOS设计旨在为不同类型的机器人提供共享工具,包括人工智能功能、任务特定应用程序以及人类操作员的控制系统。XTEND表示,此举是其建立可空中、地面,甚至最终海上操作的机器人统一软件系统的更大计划的一部分。
XTEND扩展至地面系统
XTEND将其XOS机器人操作系统从空中平台扩展至地面系统,随着AtlasROVER机器人向亚太地区客户的部署,这是XTEND自今年早些时候收购拉脱维亚机器人公司Atlas后交付的第一个XOS驱动的AtlasROVER系统。这一部署显示了XTEND更广泛的目标,即使用XOS作为不同类型机器人平台的共同软件层。根据XTEND的说法,AtlasROVER设计用于在挑战性环境中操作,并可携带不同的任务特定有效载荷。
该公司尚未披露客户身份或地点、交付的机器人数量,或合同涵盖的具体任务。
因此,该部署对于平台的操作角色提供了有限的信息,但突显了XTEND将其软件架构推广至地面机器人的努力。整合的核心是XOS,XTEND将其描述为一种硬件无关的物理人工智能和人类引导自主的操作系统。该系统的目的是提供一个共同框架,支持人工智能能力、任务应用和操作员工作流程,而不是为每个机器人平台开发独立的软件环境。根据XTEND的说法,它允许不同的机器人系统通过共享的软件架构运行,同时保留平台特定的硬件和能力。
XOS的整合与应用
AtlasROVER的整合为XTEND提供了一个地面平台,可以在与其空中机器人系统相同的更广泛的XOS生态系统中运作。这种方式可以让操作员在不同机器类型之间使用熟悉的界面和任务工具,而不必为每个平台学习不同的控制系统。XTEND表示,该架构旨在支持不同机器人平台之间的合作,同时保持人类在重要操作决策中的参与。收购Atlas扩大了XTEND可用的地面机器人范围,并为该公司在欧洲提供了额外的工程和制造能力。
在收购后,XTEND开始将Atlas的技术和部署系统整合进其更广泛的机器人产品系列中。AtlasROVER的整合代表了在将XOS应用于这一新扩展的地面机器人产品系列中的首次可见步骤。对XTEND而言,AtlasROVER的部署意义超越了单一车辆。该公司正在将XOS定位为一种软件基础,能够连接在不同环境中运作的机器人。尽管该系统最初是围绕空中机器人开发的,但将其扩展至地面平台,可以帮助XTEND创建一个更统一的生态系统,使操作员能够通过共同的工具和工作流程管理不同的机器人资产。
XTEND的首席执行官及联合创始人Aviv Shapira在一份声明中表示:“我们的目标不是构建孤立的机器人产品,而是创建一个可以延伸至空中、地面,最终还有海洋系统的共同软件层。”这样的扩展将使软件平台愈加独立于任何特定的机器人形态,为人类引导的自主提供共同的界面。XTEND表示,它已在超过30个国家部署了超过12,500个系统,包括五个活跃的战斗区。
该公司拥有近300名员工,其中一半以上位于以色列,并在英国、新加坡和拉脱维亚设有制造设施,还在坦帕拥有一个生产基地。
XTEND转型的战略意图
XTEND将XOS扩展至地面机器人,显示其在机器人技术整合上的长期战略。这不仅是技术上的进步,更是对市场需求的回应。随着机器人应用范围的扩大,能够提供一个统一的软件平台,将有助于提升操作效率和降低学习成本。这样的策略也有助于XTEND在竞争日益激烈的市场中,保持其技术领先地位,并促进不同平台之间的协同作业。