
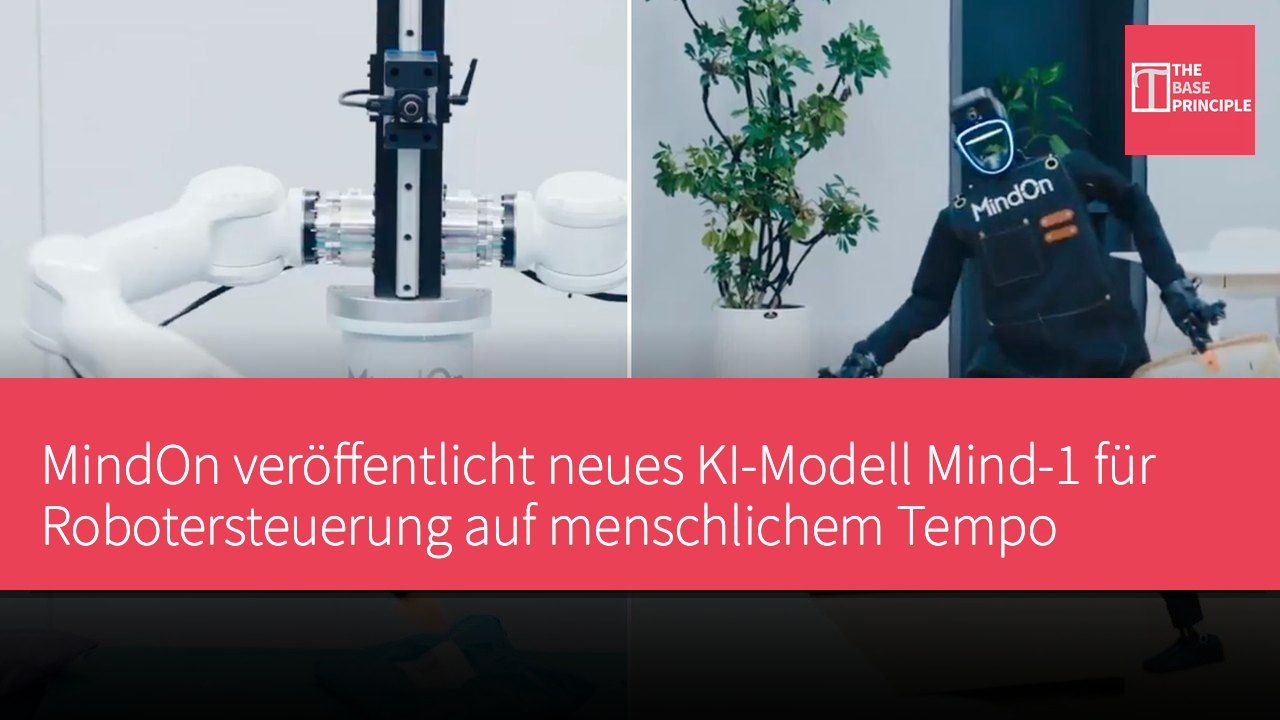
- MindOn bringt neues KI-Modell Mind-1 heraus, das Robotersteuerung auf menschlichem Niveau ermöglichen soll.
- Demo zeigt Roboter, die mehrere Alltagsaufgaben mit 1,0-facher Geschwindigkeit bewältigen.
- Mind-1 ist darauf ausgelegt, Manipulation in menschlichem Tempo auszuführen, nicht nur Aufgaben zu erledigen.
- System bedarf unabhängiger Messungen, um Zuverlässigkeit der Produktivität zu bestimmen.
MindOn hat kürzlich Mind-1 vorgestellt, ein neues Physical-AI-Modell, das Roboter in die Lage versetzen soll, alltägliche Manipulationsaufgaben in dem vom Unternehmen als „menschliches Niveau“ bezeichneten Tempo auszuführen. Die Demo vom 30. September zeigte Roboter beim Handling von Paketen, Falten von Hemden und Sammeln von Kleidung, wobei das Video mit „1.0x Geschwindigkeit“ und „vollständig autonom“ gekennzeichnet war. MindOn bringt keinen weiteren humanoiden Roboter auf den Markt, sondern positioniert Mind-1 primär als Intelligenzsystem, das auf verschiedenen Roboterplattformen laufen kann. Das Unternehmen erklärt, Ziel des Modells sei es, Physical AI vom reinen Aufgabenerfüllen hin zu einer Ausführung in dem für echte Arbeit erforderlichen Tempo zu bewegen.
Design und Ziele von Mind-1
Die Demo wechselt zwischen mehreren Konfigurationen. Ein Dualarm-Roboter handhabt Pakete auf einem Förderband und faltet Kleidung auf einem Arbeitstisch, während ein humanoider Roboter in einer vorbereiteten Umgebung navigiert und Kleidung einsammelt. MindOns übergeordnetes Ziel ist die Entwicklung eines Robotik-Intelligenzmodells, das sich zwischen verschiedenen physischen Plattformen übertragen lässt. Die Website des Unternehmens beschreibt das System als allgemeines Robotik-Intelligenzmodell, das Wahrnehmung, Schlussfolgern und Handeln vereinen soll, statt auf separate aufgaben-spezifische Modelle für jeden Roboter zu setzen. Entsprechend legt die jüngste Demo gleichermaßen Wert auf das Zusammenspiel von Software und Hardware.
Das physische Design eines Roboters bestimmt, welche Objekte er manipulieren kann, doch die zugrundeliegende Intelligenz muss die Umgebung interpretieren und dieses Verständnis in koordinierte Bewegungen übersetzen.
Mind-1 ist darauf ausgelegt, Physical AI zu realisieren, die echte Arbeit in menschlichem Tempo erledigt. Eine Aufgabe bloß zu schaffen, ist erst der Anfang; der nächste Schritt ist die Manipulation in realweltlicher Geschwindigkeit – und genau das ist Mind-1s Entwicklungsziel. Humanoids Daily berichtete über die Demo und merkte an, dass das Video keine quantitativen Mensch-Roboter-Vergleiche, Erfolgsquoten oder Interventionsstatistiken liefere. Diese Messungen werden entscheidend sein, um festzustellen, ob das demonstrierte Tempo in nachhaltige Produktivität umsetzbar ist.
Die Bedeutung von Robotergeschwindigkeit
Roboter-Demos konzentrieren sich zunehmend darauf, ob Maschinen nützliche Aufgaben autonom ausführen können; MindOn betont nun eine weitere Kennzahl: wie schnell sie das tun. Diese Unterscheidung ist in Umgebungen wie Logistik und Fertigung besonders wichtig, weil Produktivität an Ausbringungsmenge gemessen wird, nicht nur an der Erledigung einzelner Aktionen. Ein Roboter, der eine Aufgabe zwar schafft, aber deutlich länger braucht als ein Mensch, hat möglicherweise weiterhin nur begrenzten praktischen Wert. MindOns neue Demo zeigt die Roboter bei vom Unternehmen annotierter 1,0-facher Geschwindigkeit; das Video selbst beweist jedoch nicht, dass diese Maschinen bei vergleichbaren Aufgaben durchgängig die Geschwindigkeit menschlicher Arbeiter erreichen.
Das Unternehmen behauptet, Mind-1 führe komplexe Manipulationen mit menschlichen Zykluszeiten aus und sei bei manchen Aufgaben schneller als Menschen. Das sind firmeneigene Angaben, keine unabhängig gemessenen Ergebnisse.
MindOn hatte sein Intelligenzsystem zuvor bereits bei Haushalts- und Logistikaufgaben demonstriert. Die neueste Demo weitet diesen Ansatz aus und zeigt mehrere Roboterkonfigurationen bei unterschiedlichen Formen physischer Arbeit. Dieser Ansatz könnte es erlauben, das zugrundeliegende KI-Modell so zu verbessern, dass verschiedene Roboterarten davon profitieren, statt auf eine einzige humanoide Plattform beschränkt zu bleiben. Doch derzeit ist Mind-1 noch lediglich eine Demonstration der von MindOn angestrebten Fähigkeiten. Längere Laufzeiten, unabhängig gemessene Zykluszeiten, Erfolgsquoten und Interventionsdaten sind nötig, um zu beurteilen, wie zuverlässig das System menschliche Produktivität aufrechterhalten kann.
Die neue Demo verdeutlicht erneut eine wachsende Herausforderung der Physical AI: Roboter nicht nur nützliche Arbeit verrichten zu lassen, sondern sie schnell und konsistent genug zu machen, dass sie genug davon erledigen.
Mind-1s Einfluss auf die zukünftige Robotik
Die Einführung von Mind-1 markiert einen wichtigen Fortschritt bei Physical-AI-Technologie, insbesondere darin, dass Roboter Aufgaben in menschlichem Tempo ausführen können. Mit steigendem Automatisierungsbedarf werden Roboter, die alltägliche Manipulation schnell und effektiv bewältigen, in Branchen wie Logistik und Fertigung zunehmend an Bedeutung gewinnen. Zwar zeigt die aktuelle Demo Potenzial, doch sind weitere Tests und unabhängige Bewertungen nötig, um sicherzustellen, dass diese Technologien in der Praxis die erwartete Effizienz und Zuverlässigkeit erreichen.