
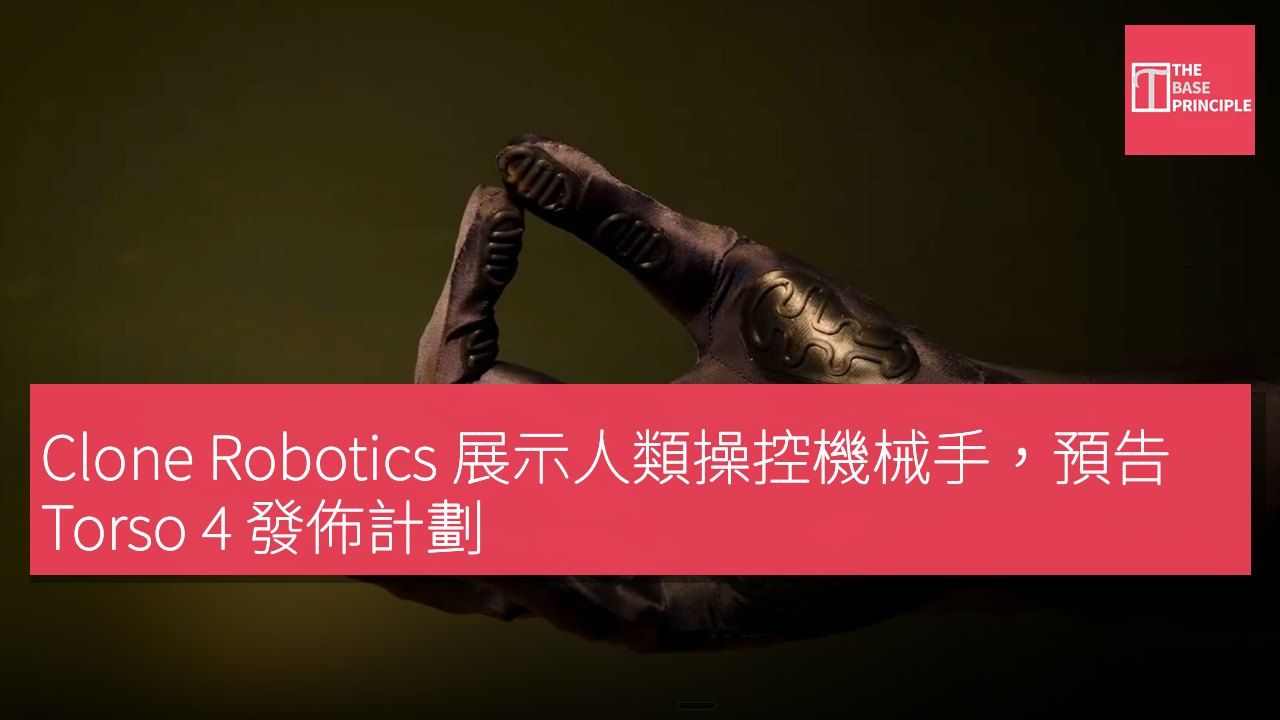
- Clone Robotics 宣佈 Torso 4 將於十一月推出,展示了人類控制的機械手。
- 示範影片使用舊款 Torso 3 手臂,並未展示自主操作能力。
- Torso 4 將專注於自動化企業中的靜態雙手任務,具體用途尚未明確。
- Clone 與 Boston Dynamics 的設計理念存在差異,均強調硬件的模擬和控制能力。
Clone Robotics 示範了一款由人類控制的機械手,並宣佈其重新設計的平台 Torso 4 預計將於十一月推出。十月一日的影片展示了 Torso 3 的手臂通過遠程操作進行運行,這意味著人類可以遠程控制其動作。此次示範使用的是舊款手臂設計,而非即將推出的平台硬件。該公司在隨後的貼文中表示,這款手臂是在 2026 年四月製造的,屬於其舊有設計中的最後一款。
自那時以來,Clone 表示已花費六個月的時間從頭開始重新設計整個系統。
Torso 4 的設計理念
Clone 明確標示該影片為「Torso 3 的手臂遠程操作」,這一描述確立了示範的內容:由人類遠程操作的機械手。這一區別非常重要,因為該影片並未展示自主運作的情形,也未說明重新設計的 Torso 4 能夠完成什麼任務。Clone 的設計理念遵循人體解剖學,使用五根由人工肌肉和肌腱驅動的手指。這一安排體現了該公司對仿人操作的追求,儘管最新的影片涉及的手臂是在系統重組之前所建造的。
該公司表示,重新設計的重點在於使其硬件更易於模擬和控制,同時旨在保留人類級別的能力。然而,這段影片並未展示重新設計系統的性能。
Clone 與 Boston Dynamics 的比較
因此,這段影片展示了該公司早期手部硬件的情況,而隨附的貼文則概述了其下一平台的方向。Torso 4 旨在針對雙臂的工作任務,Clone 揭示該平台預計於十一月推出。其明確目標是自動化企業中的靜態雙手任務,這些任務是在一個地方使用雙臂進行的,賦予即將推出的平台特定的商業焦點。這一公告超越了對單一手部的示範,描述了重新設計的軀幹在工作中的潛在用途。然而,並未具體說明 Torso 4 成功完成的任務或解釋其所需的人類協助程度。
Clone 自動化靜態雙臂工作的雄心仍然是一個產品目標。Torso 3 的影片展示了該公司早期的硬件,但無法作為其後續產品在工作場所表現的證據。此次更新還提供了與 Boston Dynamics 新款 Atlas 四指手部的比較。雖然 Clone 致力於設計一款基於人體解剖學的手部,但 Boston Dynamics 省略了第五根手指,以降低成本、尺寸和潛在故障點。
這兩種設計反映了在有用操作的機械手製造上截然不同的方式。儘管存在差異,但兩家公司均強調使其硬件更易於模擬和控制。對於 Clone 來說,這些優先事項是其最新貼文中所描述的重新設計的核心。
十一月的推出應該會為評估 Torso 4 提供更清晰的基礎。關於所展示的任務、自主操作及人類介入需求的詳細資訊,將有助於確立該平台在實現其企業目標方面的接近程度。目前,Clone 已分享了 Torso 3 手部的遙控示範,並設定了其重新設計的後繼產品的推出目標。
Torso 4 對自動化行業的潛在影響
Clone Robotics 的 Torso 4 預計將在自動化領域引發關注,特別是在靜態雙手任務的應用上。儘管示範影片未能展示其自主操作能力,但其設計理念強調人體解剖學,顯示出對仿人操作的追求。這一點可能會吸引對機器人技術有興趣的企業,尤其是在需要精細操作的行業。與 Boston Dynamics 的設計比較,Clone 的策略可能會使其在市場中找到獨特定位,未來的推出將成為評估其技術實力的重要依據。