
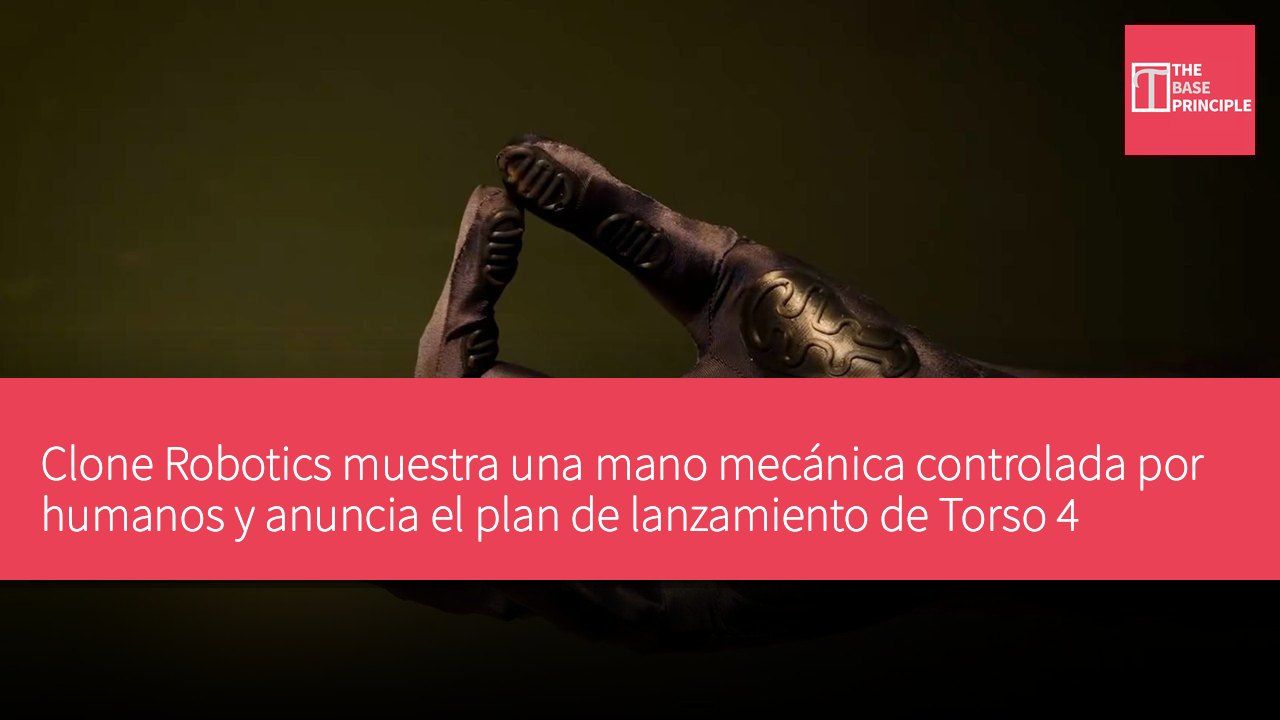
- Clone Robotics anuncia que Torso 4 se lanzará en noviembre, mostrando una mano mecánica controlada por humanos.
- El vídeo de demostración utiliza el antiguo brazo de Torso 3 y no muestra capacidad de operación autónoma.
- Torso 4 se centrará en tareas bimanuales estáticas en empresas de automatización, sin que su uso concreto esté definido aún.
- Existen diferencias en la filosofía de diseño de Clone y Boston Dynamics, aunque ambas enfatizan la capacidad de simulación y control del hardware.
Clone Robotics demostró una mano mecánica controlada por humanos y anunció que su plataforma rediseñada Torso 4 se lanzará previsiblemente en noviembre. El vídeo del 1 de octubre mostró el brazo de Torso 3 operando mediante teleoperación, lo que significa que los humanos pueden controlar sus movimientos de forma remota. Esta demostración utiliza un diseño de brazo antiguo, no el hardware de la plataforma que se lanzará próximamente. La empresa indicó en una publicación posterior que este brazo se fabricó en abril de 2026 y es el último de su diseño anterior.
Desde entonces, Clone afirma haber dedicado seis meses a rediseñar todo el sistema desde cero.
La filosofía de diseño de Torso 4
Clone etiqueta explícitamente el vídeo como «teleoperación del brazo de Torso 3», descripción que define el contenido de la demostración: una mano mecánica operada remotamente por un humano. Esta distinción es importante porque el vídeo no muestra operación autónoma ni explica qué tareas podrá realizar el rediseñado Torso 4. La filosofía de diseño de Clone sigue la anatomía humana, empleando cinco dedos accionados por músculos y tendones artificiales. Este arreglo refleja la búsqueda de la empresa por una manipulación antropomórfica, aunque el brazo que aparece en el vídeo más reciente fue construido antes de la reestructuración del sistema.
La compañía señala que el rediseño se centra en hacer su hardware más fácil de simular y controlar, manteniendo al mismo tiempo capacidades de nivel humano. No obstante, este vídeo no muestra el rendimiento del sistema rediseñado.
Comparación entre Clone y Boston Dynamics
Por tanto, el vídeo muestra el estado del hardware de mano temprano de la empresa, mientras que la publicación adjunta esboza la dirección de su próxima plataforma. Torso 4 está orientado a tareas de trabajo con dos brazos; Clone revela que la plataforma se lanzará previsiblemente en noviembre. Su objetivo explícito es automatizar tareas bimanuales estáticas en entornos empresariales, es decir, tareas realizadas en un mismo lugar con ambos brazos, lo que otorga a la futura plataforma un foco comercial concreto. Este anuncio va más allá de la demostración de una sola mano y describe el potencial uso del torso rediseñado en el trabajo. Sin embargo, no se detallan las tareas que Torso 4 ha completado con éxito ni el grado de asistencia humana que requiere.
La ambición de Clone de automatizar el trabajo bimanual estático sigue siendo un objetivo de producto. El vídeo de Torso 3 muestra el hardware temprano de la empresa, pero no puede servir como evidencia del desempeño de sus productos posteriores en el lugar de trabajo. Esta actualización también incluye una comparación con la nueva mano de cuatro dedos del Atlas de Boston Dynamics. Mientras Clone se esfuerza por diseñar una mano basada en la anatomía humana, Boston Dynamics omite el quinto dedo para reducir coste, tamaño y posibles puntos de fallo.
Ambos diseños reflejan enfoques radicalmente distintos para la fabricación de manos robóticas útiles. A pesar de las diferencias, ambas compañías enfatizan hacer su hardware más fácil de simular y controlar. Para Clone, estas prioridades constituyen el núcleo del rediseño descrito en su última publicación.
El lanzamiento de noviembre debería ofrecer una base más clara para evaluar Torso 4. La información detallada sobre las tareas mostradas, la operación autónoma y la necesidad de intervención humana ayudará a determinar cuán cerca está la plataforma de cumplir sus objetivos empresariales. Por ahora, Clone ha compartido una demostración de teleoperación de la mano de Torso 3 y ha fijado la meta de lanzamiento de su sucesor rediseñado.
El impacto potencial de Torso 4 en la industria de la automatización
Se espera que Torso 4 de Clone Robotics genere interés en el ámbito de la automatización, especialmente en la aplicación de tareas bimanuales estáticas. Aunque el vídeo de demostración no muestra su capacidad de operación autónoma, su filosofía de diseño hace hincapié en la anatomía humana, evidenciando la búsqueda de una manipulación antropomórfica. Esto podría atraer a empresas interesadas en robótica, sobre todo en sectores que requieren manipulaciones precisas. En comparación con el diseño de Boston Dynamics, la estrategia de Clone podría permitirle encontrar un posicionamiento único en el mercado, y su futuro lanzamiento será clave para evaluar su solidez técnica.