
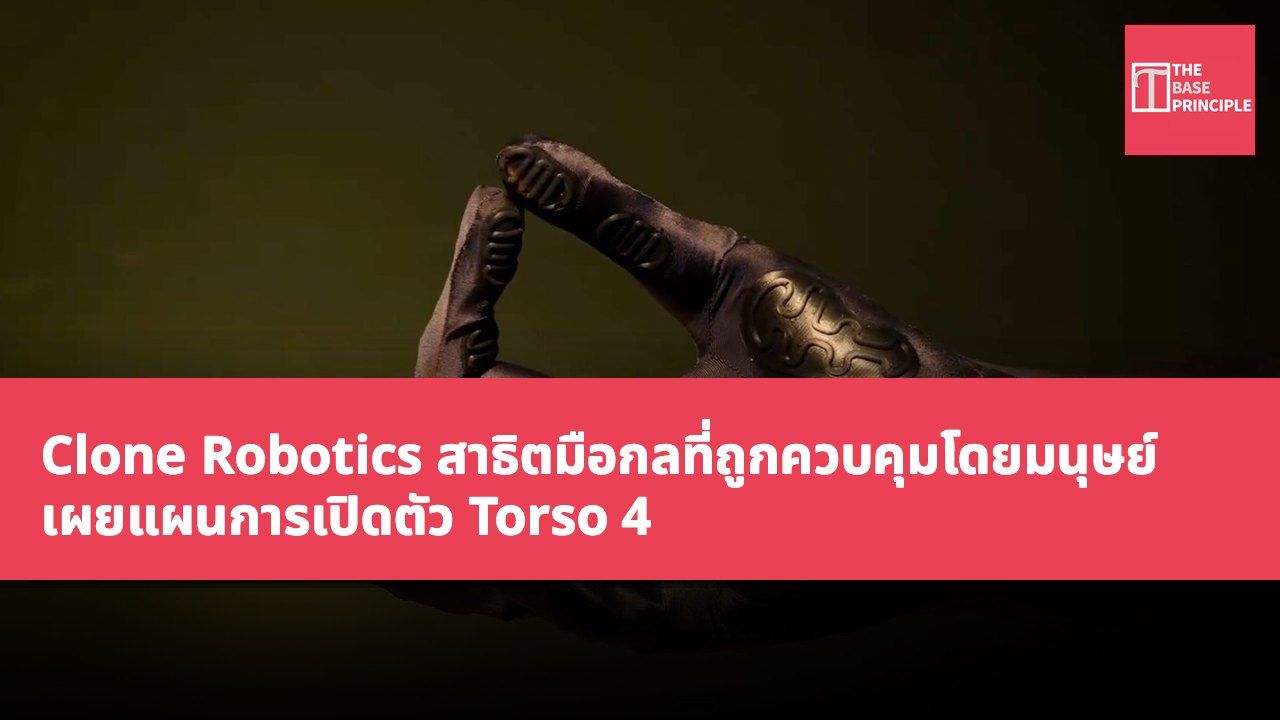
- Clone Robotics ประกาศ Torso 4 จะเปิดตัวในเดือนพฤศจิกายน สาธิตมือกลที่ถูกควบคุมโดยมนุษย์
- วิดีโอสาธิตใช้แขน Torso 3 รุ่นเก่า และไม่ได้แสดงความสามารถในการทำงานอัตโนมัติ
- Torso 4 จะเน้นไปที่งานมือคู่แบบคงที่ในองค์กรอัตโนมัติ รายละเอียดการใช้งานเฉพาะยังไม่ชัดเจน
- Clone และ Boston Dynamics มีความแตกต่างในปรัชญาการออกแบบ ทั้งคู่เน้นความสามารถในการจำลองและควบคุมฮาร์ดแวร์
Clone Robotics สาธิตมือกลที่ถูกควบคุมโดยมนุษย์ และประกาศว่าแพลตฟอร์มที่ออกแบบใหม่ Torso 4 คาดว่าจะเปิดตัวในเดือนพฤศจิกายน วิดีโอวันที่ 1 ตุลาคมแสดงให้เห็นถึงแขนของ Torso 3 ทำงานผ่านการควบคุมระยะไกล ซึ่งหมายความว่ามนุษย์สามารถควบคุมการเคลื่อนไหวของมันได้จากระยะไกล การสาธิตครั้งนี้ใช้การออกแบบแขนรุ่นเก่า ไม่ใช่ฮาร์ดแวร์ของแพลตฟอร์มที่จะเปิดตัว บริษัทระบุในโพสต์ต่อมาว่า แขนนี้ผลิตในเดือนเมษายน ปี 2026 เป็นรุ่นสุดท้ายของรูปแบบการออกแบบเก่า
ตั้งแต่นั้นมา Clone ระบุว่าได้ใช้เวลาหกเดือนในการออกแบบระบบทั้งหมดใหม่จากศูนย์
ปรัชญาการออกแบบของ Torso 4
Clone ระบุชัดเจนว่าวิดีโอนั้นเป็น "การควบคุมระยะไกลแขน Torso 3" คำอธิบายนี้กำหนดเนื้อหาของการสาธิต: มือกลที่ถูกควบคุมระยะไกลโดยมนุษย์ ความแตกต่างนี้สำคัญมาก เนื่องจากวิดีโอไม่ได้แสดงการทำงานแบบอัตโนมัติ และไม่ได้อธิบายว่า Torso 4 ที่ออกแบบใหม่จะสามารถทำภารกิจอะไรได้บ้าง ปรัชญาการออกแบบของ Clone 遵循解剖วิทยามนุษย์ ใช้ห้ามือที่ขับเคลื่อนด้วยกล้ามเนื้อและเอ็นเทียม การจัดวางนี้สะท้อนเป้าหมายของบริษัทในการสร้างการจับของแบบมนุษย์ แม้แขนในวิดีโอล่าสุดจะถูกสร้างขึ้นก่อนการปรับโครงสร้างระบบ
บริษัทระบุว่า จุดมุ่งหมายของการออกแบบใหม่คือทำให้ฮาร์ดแวร์ง่ายต่อการจำลองและควบคุมมากขึ้น พร้อมทั้งมุ่งรักษาความสามารถระดับมนุษย์ อย่างไรก็ตาม วิดีโอชิ้นนี้ไม่ได้แสดงประสิทธิภาพของระบบที่ออกแบบใหม่
การเปรียบเทียบ Clone กับ Boston Dynamics
ดังนั้น วิดีอนี้จึงแสดงสภาพของฮาร์ดแวร์มือในช่วงแรกของบริษัท ในขณะที่โพสต์ที่แนบมาระบุทิศทางของแพลตฟอร์มรุ่นต่อไป Torso 4 มุ่งเน้นไปที่งานของแขนคู่ Clone เปิดเผยว่าแพลตฟอร์มนี้คาดว่าจะเปิดตัวในเดือนพฤศจิกายน เป้าหมายชัดเจนคือการทำให้งานมือคู่แบบคงที่ในองค์กรกลายเป็นอัตโนมัติ ซึ่งเป็นงานที่ใช้แขนคู่ทำในสถานที่เดียว ทำให้แพลตฟอร์มที่จะมาถึงมีโฟกัสทางธุรกิจที่เฉพาะเจาะจง การประกาศนี้ขยายขอบเขตเกินการสาธิตมือเพียงชิ้นเดียว อธิบายถึงการใช้งานที่เป็นไปได้ของหัวร่างกายที่ออกแบบใหม่ในการทำงาน อย่างไรก็ตาม ไม่ได้ระบุรายละเอียดเกี่ยวกับภารกิจที่ Torso 4 ทำสำเร็จ หรืออธิบายระดับความช่วยเหลือจากมนุษย์ที่จำเป็น
ความทะเยอทะยานของ Clone ในการทำให้งานแขนคู่แบบคงที่กลายเป็นอัตโนมัติยังคงเป็นเป้าหมายผลิตภัณฑ์ วิดีโอของ Torso 3 แสดงฮาร์ดแวร์ช่วงต้นของบริษัท แต่ไม่สามารถเป็นหลักฐานถึงประสิทธิภาพของผลิตภัณฑ์ต่อไปในสถานที่ทำงาน การอัปเดตครั้งนี้ยังให้การเปรียบเทียบกับมือสี่นิ้วของ Atlas รุ่นใหม่จาก Boston Dynamics แม้ Clone จะมุ่งมั่นออกแบบมือ dựaบน解剖วิทยามนุษย์ แต่ Boston Dynamics ตัดนิ้วที่ห้าออก เพื่อลดต้นทุน ขนาด และจุดบกพร่องที่อาจเกิดขึ้น
ทั้งสองรูปแบบออกแบบสะท้อนวิธีการที่แตกต่างกันอย่างชัดเจนในการผลิตมือกลเพื่อการจับที่มีประโยชน์ 儘管มีความแตกต่าง แต่ทั้งสองบริษัทเน้นการทำให้ฮาร์ดแวร์ของตนง่ายต่อการจำลองและควบคุม สำหรับ Clone ลำดับความสำคัญเหล่านี้เป็นหัวใจของการออกแบบใหม่ที่อธิบายในโพสต์ล่าสุด
การเปิดตัวในเดือนพฤศจิกายนควรให้พื้นฐานที่ชัดเจนขึ้นสำหรับการประเมิน Torso 4 ข้อมูลรายละเอียดเกี่ยวกับภารกิจที่แสดง การทำงานอัตโนมัติ และความต้องการการแทรกแซงของมนุษย์ จะช่วยกำหนดได้ว่าแพลตฟอร์มนี้ใกล้ชิดกับเป้าหมายทางธุรกิจเพียงใด ปัจจุบัน Clone ได้แชร์การสาธิตควบคุมระยะไกลของมือ Torso 3 และตั้งเป้าการเปิดตัวผลิตภัณฑ์ต่อเนื่องที่ออกแบบใหม่
ผลกระทบที่เป็นไปได้ของ Torso 4 ต่ออุตสาหกรรมอัตโนมัติ
Torso 4 ของ Clone Robotics คาดว่าจะดึงดูดความสนใจในวงการอัตโนมัติ โดยเฉพาะในการประยุกต์ใช้งานมือคู่แบบคงที่ 儘管วิดีโอสาธิตไม่ได้แสดงความสามารถในการทำงานอัตโนมัติ แต่ปรัชญาการออกแบบที่เน้น解剖วิทยามนุษย์ แสดงให้เห็นถึงเป้าหมายในการสร้างการจับของแบบมนุษย์ จุดนี้อาจดึงดูดองค์กรที่สนใจเทคโนโลยีหุ่นยนต์ โดยเฉพาะอุตสาหกรรมที่ต้องการการปฏิบัติงานอย่างละเอียดอ่อน การเปรียบเทียบกับการออกแบบของ Boston Dynamics กลยุทธ์ของ Clone อาจช่วยให้มันพบตำแหน่งที่เฉพาะตัวในตลาด และการเปิดตัวในอนาคตจะเป็นเกณฑ์สำคัญในการประเมินความสามารถทางเทคนิคของมัน