
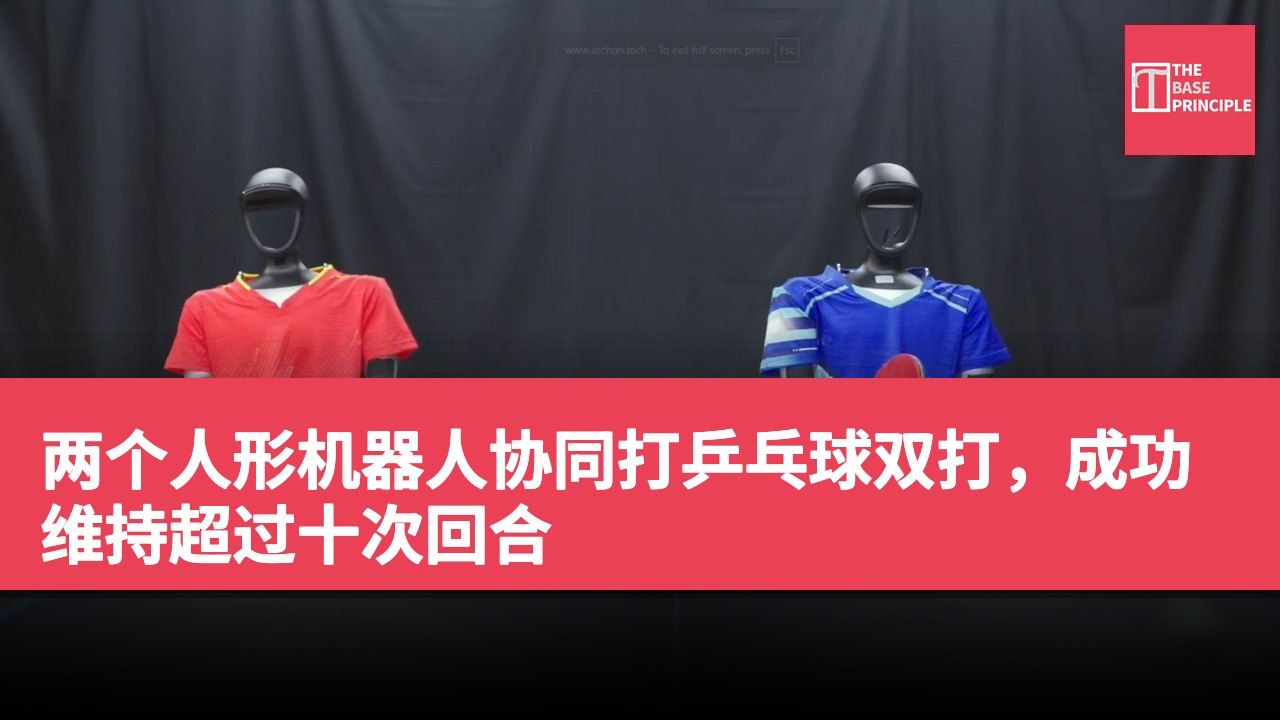
- PingpongDuo 是一个协调人形机器人进行乒乓球双打的系统。
- 该系统结合人工智能和动作学习,解决了碰撞风险和击球准确性问题。
- 机器人能够在交替击球的情况下持续进行超过十次回合。
- 研究人员开发的球拍臂优化策略提升了回球成功率。
研究人员开发了 PingpongDuo,这是一个机械框架,使人形机器人能够通过协调动作和交替击球进行乒乓球双打。该系统解决了共享有限空间、快速重新定位、保持击球准确性以及避免队友之间碰撞的挑战。它结合了协调定位、学习的动作和球拍控制技能,帮助机器人在应对变化的球路时协同工作。在实验中,该框架改善了模拟中的回球表现。结果显示,两个机器人能够在遵循双打所需的严格交替击球规则的情况下,持续进行连续的拉锯。
PingpongDuo 系统特点
来自香港大学、上海创新研究院、Archon Robotics 和 NVIDIA 的研究人员共同开发了 PingpongDuo,这是一个控制框架,使两个机器人能够在协调动作和交替击球的情况下进行乒乓球双打。该系统结合了人工智能、动作学习和风险评估,帮助机器人击球、清理队友的空间,并重新定位以便于随后的回球,避免碰撞。与传统的专为个人比赛设计的人形乒乓球系统不同,PingpongDuo 协调两个机器人在乒乓球桌一侧的有限空间内运作。
每个机器人必须严格交替击球,在击打后移开中央击球区域,而其队友则准备回击下一球。
该框架使用了分层控制系统,结合了团队层级的定位和个别的运动及击球技能。在团队层面,规划者为两个机器人选择定位目标。学习的风险评估器评估潜在动作的碰撞风险,包括手、脚和身体的碰撞。安全过滤器调整风险较高的定位计划,同时优先考虑准备击球的机器人,以帮助保持其回球的能力。在个别层面,系统对脚步和球拍控制使用了不同的人工智能策略。研究人员利用人类乒乓球双打的影像训练动作策略,创建了一个涵盖不同移动距离的约 200 个脚步序列的库。
机器人运动与清理策略
机器人学会在击球、清理空间、恢复和等待之间进行过渡。利用对方产生的身体姿势和动作训练每项技能,帮助机器人在面对新球时无需先恢复到标准姿势即可反应。
研究人员还开发了一种球拍臂优化策略,以改善快速移动后的回球。该策略根据机器人的当前状态以及球的预估位置和速度调整七个手臂关节。为了训练这个组件,团队使用真实的球飞行、桌面弹跳和球拍接触的测量数据来校准物理模拟器。最终模型使系统能够学习球拍运动变化如何影响球是否越过网并落在对手一侧。在模拟中,PingpongDuo 的回球成功率比最先进的基准提高了 13.2%。
研究人员报告指出,清理过程中的定位误差约为 2 厘米。在实际实验中,两个 Unitree G1 人形机器人持续完成了超过 10 次的交替击球。一个机器人还在 2.4 秒内完成了 2.15 米的清理和恢复运动循环,达到峰值速度 2.23 米每秒。研究人员指出,当前系统依赖外部运动捕捉设备,尚未考虑球的旋转。未来的工作将研究机器人的内部感知、旋转估计以及自主攻击和防御策略。
协同打球技术的突破与挑战
PingpongDuo 的开发显示了人形机器人在协同运动中的潜力,特别是在有限空间内的应用。这种技术不仅能改善机器人的击球表现,还能有效解决碰撞问题,这在以往的单人系统中并不常见。随着机器人能够自动适应对方的动作,未来的研究将进一步探索其自主感知和动作策略的能力,这将对机器人运动学和人机协作领域带来重要影响。