
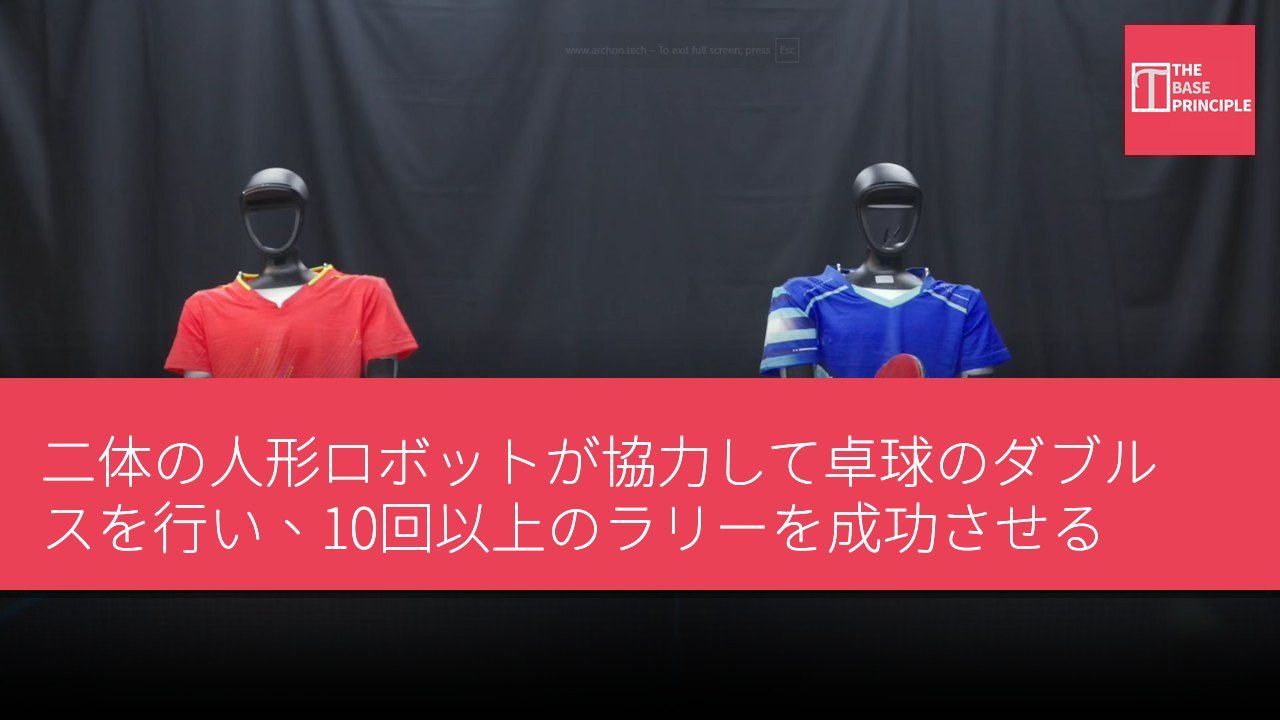
- PingpongDuoは、人形ロボットが卓球のダブルスを行うための協調システムである。
- このシステムは人工知能と動作学習を組み合わせ、衝突リスクと打球の正確性の問題を解決している。
- ロボットは交互に打球しながら10回以上のラリーを持続することができる。
- 研究者が開発したラケットアームの最適化戦略は、リターン成功率を向上させた。
研究者たちはPingpongDuoを開発した。これは、人形ロボットが協調して動作し、交互にボールを打つことで卓球のダブルスを行うための機械フレームである。このシステムは、限られた空間の共有、迅速な再配置、打球の正確性の維持、そしてチームメイト同士の衝突を避けるという課題を解決している。協調した位置決め、学習した動作、ラケットの制御スキルを組み合わせ、ロボットが変化するボールに対応して協力できるようにしている。実験では、このフレームがシミュレーションにおけるリターンパフォーマンスを改善した。結果は、二体の人形ロボットがダブルスに必要な厳格な交互打球ルールに従いながら、連続的にラリーを行うことができることを示している。
PingpongDuoシステムの特徴
香港大学、上海創新研究院、Archon Robotics、NVIDIAの研究者たちが共同で開発したPingpongDuoは、二体の人形ロボットが協調して動作し、交互にボールを打つことを可能にする制御フレームである。このシステムは人工知能、動作学習、リスク評価を組み合わせ、ロボットがボールを打ち、チームメイトのスペースをクリアし、次のリターンのために再配置し、衝突を避けるのを助ける。従来の個人競技用に設計された人形卓球システムとは異なり、PingpongDuoは二体のロボットが卓球台の一側の限られた空間内で協調して動作する。
各ロボットは厳格に交互に打球し、打った後は中央の打球エリアから移動し、チームメイトは次のボールを打つ準備をする必要がある。
このフレームは階層的制御システムを使用し、チームレベルの位置決めと個別の動作および打球スキルを組み合わせている。チームレベルでは、プランナーが二体のロボットの位置目標を選択する。学習したリスク評価器は、手、足、体の衝突を含む潜在的な動作の衝突リスクを評価する。安全フィルターはリスクの高い位置計画を調整し、打球の準備ができているロボットを優先して、リターン能力を維持するのを助ける。個別レベルでは、システムは足の動きとラケット制御に異なる人工知能戦略を使用する。研究者たちは人間の卓球ダブルスの映像を利用して動作戦略を訓練し、約200の異なる移動距離をカバーする足の動きのシーケンスのライブラリを作成した。
ロボットの動作とクリアリング戦略
ロボットは打球、スペースのクリア、復帰、待機の間で移行することを学ぶ。相手が生成する身体の姿勢と動作を利用して各スキルを訓練し、ロボットが新しいボールに直面した際に標準姿勢に戻ることなく反応できるようにする。
研究者たちはまた、迅速な移動後のリターンを改善するためのラケットアーム最適化戦略を開発した。この戦略は、ロボットの現在の状態とボールの予測位置および速度に基づいて、七つのアーム関節を調整する。チームはこのコンポーネントを訓練するために、実際のボールの飛行、テーブルでのバウンド、ラケット接触の測定データを使用して物理シミュレーターをキャリブレーションした。最終モデルは、システムがラケットの動きの変化がボールがネットを越えて相手側に落ちるかどうかにどのように影響するかを学習できるようにした。シミュレーションでは、PingpongDuoのリターン成功率は最先端のベンチマークよりも13.2%向上した。
研究者たちは、クリアリングプロセス中の位置誤差が約2センチメートルであると報告している。実際の実験では、二体のUnitree G1人形ロボットが交互打球を10回以上持続して行った。一体のロボットは2.4秒以内に2.15メートルのクリアと復帰の動作サイクルを完了し、ピーク速度2.23メートル毎秒に達した。研究者たちは、現在のシステムが外部の動作捕捉装置に依存しており、ボールの回転を考慮していないことを指摘している。今後の研究では、ロボットの内部感知、回転推定、自律攻撃および防御戦略を探求する予定である。
協調打球技術の突破と課題
PingpongDuoの開発は、人形ロボットが協調運動において持つ潜在能力を示しており、特に限られた空間での応用において重要である。この技術はロボットの打球パフォーマンスを改善するだけでなく、衝突問題を効果的に解決することができ、従来の単独システムではあまり見られなかった。ロボットが自動的に相手の動作に適応できるようになるにつれ、今後の研究ではその自律的な感知と動作戦略の能力をさらに探求し、ロボット工学と人間と機械の協力の分野に重要な影響を与えることになるだろう。