
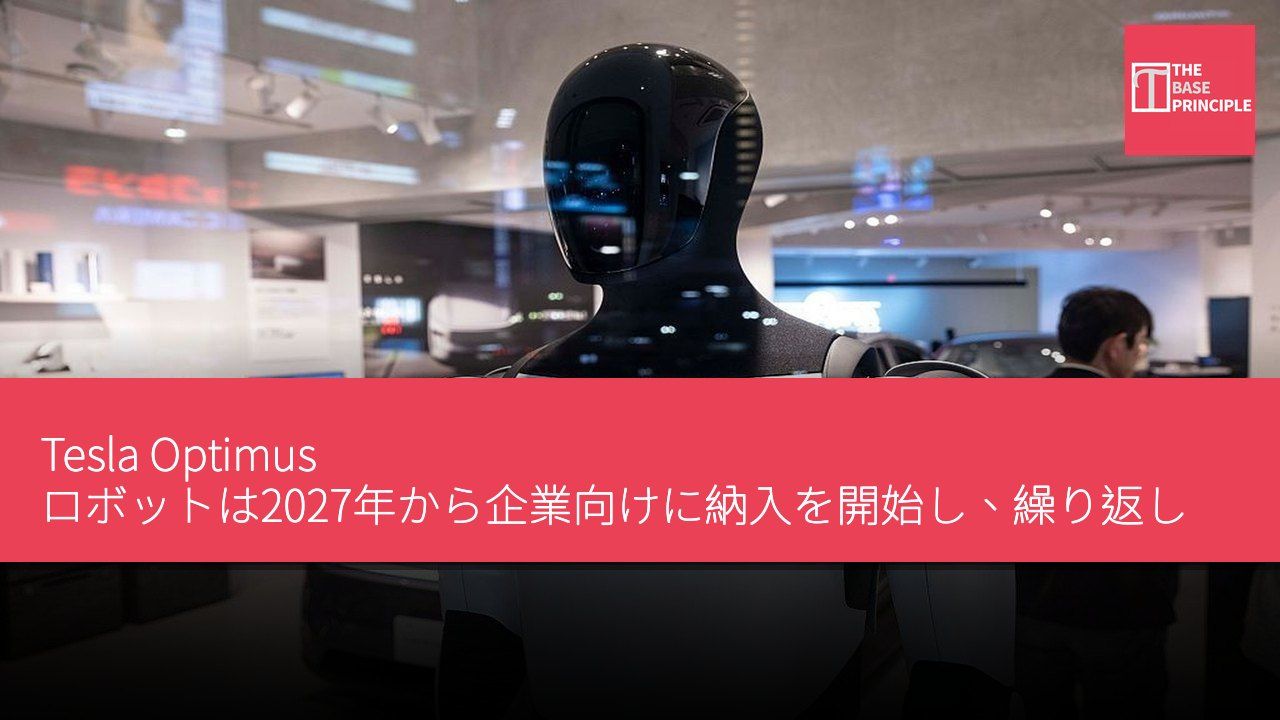
- Optimusロボットは2027年から企業向けに納入を開始し、繰り返し作業に焦点を当てる。
- Muskは2026年末までにOptimusがより複雑な工業作業を実行できるようになると予測している。
- ロボットは環境に応じて物を掴んだり置いたりする動作を学ぶ必要がある。
- Teslaはシミュレーションと実際の練習を通じてOptimusの操作能力を訓練する計画である。
テキサス州オースティンで開催されたロボット会議で、TeslaのOptimusロボットが参加者にスナックパックを配布した。このロボットはパッケージを掴んで他の人が取れるように渡すことができる。イベントの映像と報道によれば、人間が遠隔操作でこのロボットを操作していた。デモの時点で、Teslaはカリフォルニア州フリーモントでこの人型ロボットの初期生産を開始していた。同社は、最初の顧客が繰り返しまたは危険な工業作業でOptimusを使用することを予想している。CEOのElon Muskは10月に、Tesla以外の企業への納入は2027年末頃に始まる可能性があると述べた。
Optimusの長期目標と現状
様々な家庭の雑務を処理できるロボットが長期目標である。それでは、Optimusはこれまでに何を達成したのか。1月のダボス世界経済フォーラムで、Muskは一部のOptimusロボットがTeslaの工場で簡単な作業を実行していると述べた。彼は2026年末までにこれらのロボットがより複雑な作業を担えるようになると予測しているが、ロボットが実行する作業や人間の監視がどれほど必要かについては多くの情報を提供していない。オースティンでのデモは、Optimusが遠隔操作の下で小さな物体を扱う様子を示した。
同じ作業を自律的に完了するためには、ロボットはどこでパッケージを掴むべきかを理解し、受取人の動きに応じてその動作を調整する必要がある。また、物を放すタイミングも知っておく必要がある。たとえ作業自体が簡単に見えても、これらの判断は非常に重要である。
Optimusは最初にどのような作業を行うのか?Muskは工業顧客がOptimusを使用して、人々が避けたい作業、つまり労働者にストレスを与える繰り返し作業や24時間体制で行う必要がある作業を行うと予想している。Teslaは最初の顧客がロボットにどのような作業を割り当てるかについて具体的には述べていない。部品を作業ステーション間で移動させる作業は、工場が実用的な場所である理由を示している。部品は毎回ほぼ同じ位置に到達し、ロボットは同じ操作シーケンスを繰り返すことができる。しかし、部品が少しでも位置を外れたり、ロボットの掴みから滑り落ちたりすると、試練が訪れる。
生産ラインでは、ロボットは次の作業ステーションに影響を与えずに作業を再開し続ける必要がある。
ロボット訓練の課題
TeslaはOptimusが人間が作業を行うプロセスを学び、その後シミュレーションと現実の世界で練習することによってこのロボットを訓練する計画である。これらの練習は、ロボットの移動や物体の取り扱いに関するデータをTeslaに提供し、ソフトウェアの改善に役立てる。Optimusは洗濯作業を処理できるのか?以前のデモでは、OptimusはTシャツを畳む能力を示した。洗濯作業全体を完了するには、衣類の山から衣類を取り出し、絡まった物を分け、Tシャツからジーンズを畳む方法を学ぶ必要がある。
テーブルの端に掛かっている袖は、ロボットが布を掴むべき位置を変える。Teslaは、ロボットの手はさらなる改良が必要であり、異なる形状やサイズの物体に対応できる柔軟性を持たなければならないと述べている。また、物体が移動したり、作業に問題が発生した場合にソフトウェアが調整される必要がある。
このロボットはまた、繰り返し使用に耐え、安全な環境で運用できる必要がある。10月、MuskはTeslaが1、2ヶ月以内にOptimusが非計画的な作業を実行する様子を示すことを望んでいると述べた。有用なテストは、同じスナックパックを異なる位置に置き、Optimusがそれを見つけて拾い、自律的に渡すことができるかを観察することである。
Optimusロボットの工業自動化への影響
Optimusロボットの開発は、特に繰り返し作業や危険な作業において工業自動化の重要な進展を示している。技術の進歩により、ロボットは単純な作業だけでなく、徐々により複雑な作業を担うことができるようになり、これにより人間の労働者のリスクやストレスが軽減される。Teslaの訓練方法は、シミュレーションと現実の世界を結びつけることを強調しており、これはロボットの柔軟性や適応能力を向上させるために重要である。将来的に、Optimusの成功は多くの業界の作業様式を変え、より効率的な生産プロセスを促進する可能性がある。