
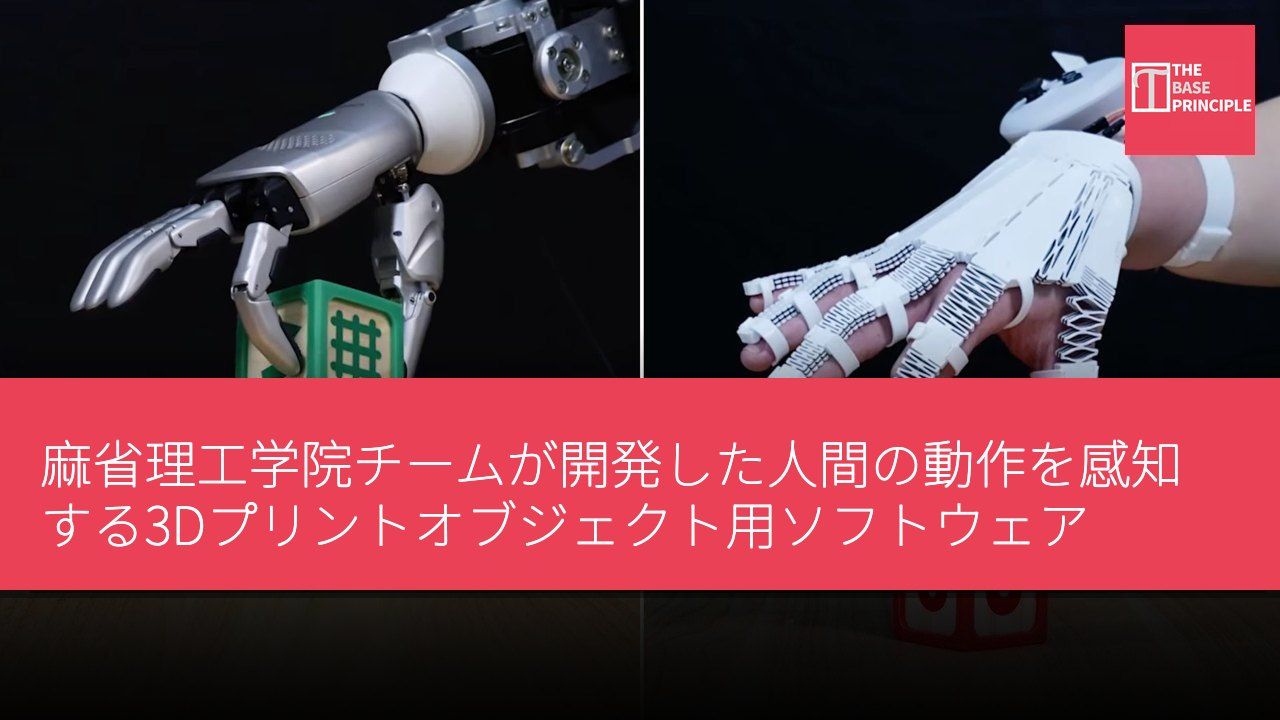
- X-Hingesソフトウェアは、3Dプリントオブジェクトが人間の動作を感知し応答できるようにする。
- このシステムは、センサーと導電経路間の干渉問題を解決した。
- 研究者は、手袋や適応型ライトなど、複数のプロトタイプを展示した。
- X-Hingesの長期目標は、感知と実行を印刷プロセスに統合することである。
研究者は、3Dプリントオブジェクトが人間の動作を感知し応答できるソフトウェアを開発した。このシステムはX-Hingesと呼ばれ、自動的にセンサーと異なる材料で作られた導電経路を組み込むことで、信号の精度を向上させ、干渉を減少させる。このソフトウェアは、ユーザーが形状を接続し、最大3つの運動軸を選択することでオブジェクトをカスタマイズできるようにし、曲げポイントにセンサーを配置して動きを追跡する。この方法は、機械手、家庭用品、玩具、物体検出システムなどのインタラクティブデバイスを可能にすることが期待されている。
X-Hingesは、麻省理工学院(MIT)と中国の天津大学の研究者によって共同開発された設計ソフトウェアで、3Dプリントオブジェクトが動きを感知し人間のインタラクションに応じることを可能にする。この技術は製造プロセスにおいて、センサーと導電経路を直接オブジェクトに統合し、複数の軸で動きを検出できるようにする。このシステムは、インタラクティブなオブジェクトの製造における主要な課題、すなわちセンサーが生成する電気信号と導電経路間の干渉を改善している。異なる材料を使用することで、X-Hingesは感知の精度を向上させ、オブジェクトが同時に複数の動きをキャッチできるようにしている。
多様なプロトタイプ技術の展示
研究者は、いくつかのプロトタイプを通じてこの技術を展示した。これには、人間の手の動きを機械手に転送できる手袋、タッチに反応する適応型ライト、触覚データを利用して物体を識別できる装置が含まれる。センサーは、曲げや圧縮などの物理的変化を検出し、それを電気信号に変換する。導電経路は、これらの信号をデータを処理する電子部品に伝達する。同じ導電材料を使用する2つの部品がある場合、その電気応答は区別が難しくなる。この干渉は感知の精度を低下させ、デバイスが特定の領域の動きを特定するのを困難にする。
X-Hingesは、異なる2種類の材料を設計に自動的に組み込むことでこの問題を解決する。一方の材料はセンサー用に選ばれ、強い信号を生成するように設計され、もう一方は干渉を最小限に抑えるための導電経路を作成するために使用される。この分離により、システムはセンサーの読み取り値をより信頼性高く区別できるようになり、オブジェクトがリアルタイムで人間の入力に応答できるようになる。このソフトウェアは、インタラクティブなオブジェクトを作成するためのインターフェースも提供し、形状を選択して接続し、そのコンポーネントの動きを定義することができる。ユーザーは、円柱、矩形、細い輪郭、またはカスタムジオメトリを選択し、最大3つの運動軸を指定できる。
例えば、機械手は指先の上下および側方の動きを必要とするかもしれない。X-Hingesは、関節部分にセンサーを埋め込むことで、2つの軸に沿った動きをキャッチし、データを提供して別の機械手がユーザーの動作を再現できるようにする。
研究者はX-Hingesを使用して、ユーザーの指関節の曲がりを記録し、その動作データを機械手に送信できる手袋を開発した。この手袋は異なる手の形に適応するように設計されており、ロボットが人間のデモから掴む動作を学ぶのを助ける可能性があり、工場や家庭での応用が期待される。別のプロトタイプは、誰かがそれを握ると明るさを調整できる折りたたみ式のライトである。チームはまた、センサーのデータに基づいてその上に置かれた物体を識別できる触覚センサー装置を作成した。例えば、バナナなどである。
直面するキャリブレーションの課題
カートゥーンのサメの形をしたビデオゲームコントローラーは、このソフトウェアのカスタマイズ設計能力を示している。研究者はその尾部を上下に動かすように設定し、操縦桿のような機能を持たせた。これらの能力を持ちながらも、X-Hingesはキャリブレーションの課題に直面している。3Dプリントプロセス中に、電気部品の微小な配置の変化が、見た目は同じオブジェクトに異なるセンサー読み取りを引き起こす可能性がある。この問題を解決するために、研究者はセンサー出力を再キャリブレーションするためのコンピュータビジョンシステムを開発し、デバイス間の一貫性を向上させることを目指している。彼らは将来のバージョンで統合された再キャリブレーションメカニズムを開発したいと考えている。
この研究は、動くことができる3Dプリント機構を創造する以前の努力に基づいている。チームの長期目標は、感知と実行を単一の印刷プロセスに統合し、オブジェクトがインタラクションを感知し、物理的な動作を実行できるようにすることである。
X-Hingesのインタラクティブデバイスにおける可能性
X-Hingesソフトウェアの開発は、3Dプリント技術における重要な進展を示しており、物体に感知能力を組み込むことができる。このことは、将来のインタラクティブデバイスに深遠な影響を与える。センサーと導電経路間の干渉問題を解決することで、研究者は機械手やスマートホーム製品を含む多様な応用の可能性を提供している。この技術は、人間と機械のインタラクションの精度を向上させるだけでなく、ロボットが人間の行動を学習し適応するのを促進し、自動化とスマート化の進展をさらに推進することが期待されている。