
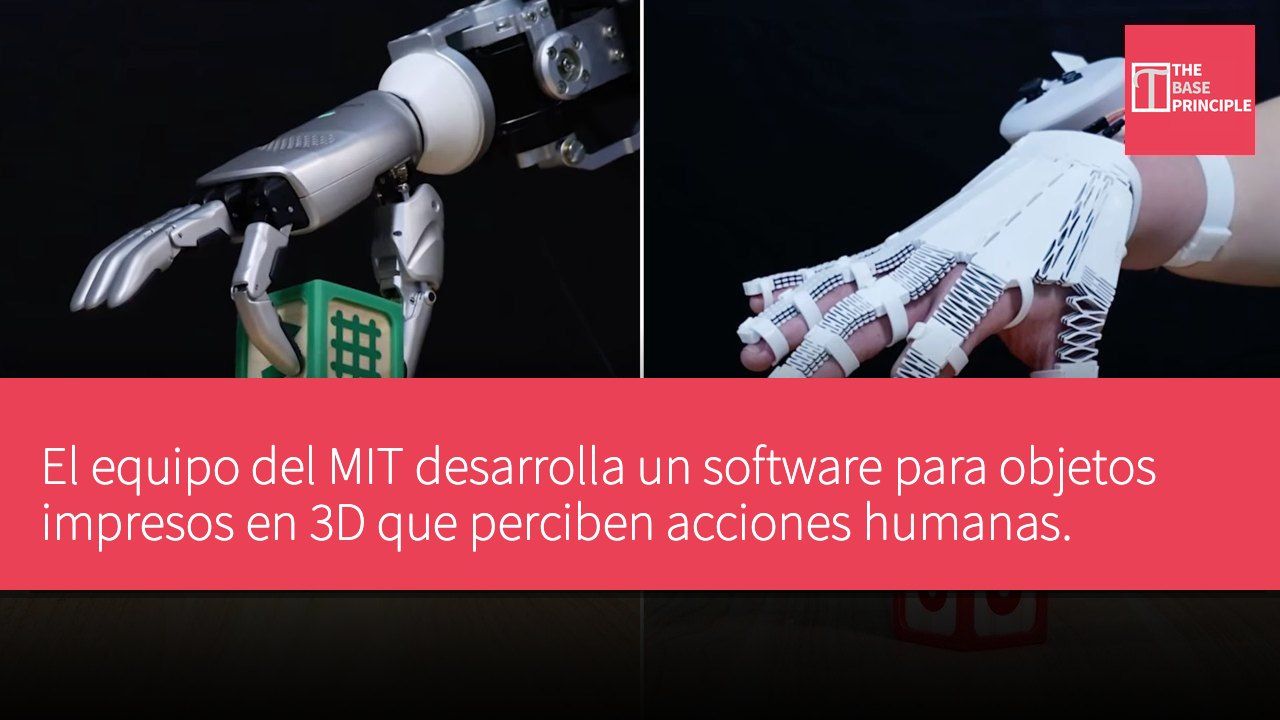
- El software X-Hinges permite que los objetos impresos en 3D perciban y respondan a las acciones humanas.
- El sistema aborda el problema de interferencia entre los sensores y los canales conductores.
- Los investigadores han mostrado varios prototipos, incluidos guantes y lámparas adaptativas.
- El objetivo a largo plazo de X-Hinges es integrar percepción y ejecución en el proceso de impresión.
Investigadores han desarrollado un software que permite a los objetos impresos en 3D percibir y responder a las acciones humanas. Este sistema, llamado X-Hinges, integra automáticamente sensores y canales conductores hechos de diferentes materiales para mejorar la precisión de la señal y reducir la interferencia. El software permite a los usuarios personalizar los objetos conectando formas y eligiendo hasta tres ejes de movimiento, además de colocar sensores en los puntos de flexión para rastrear el movimiento. Este enfoque promete hacer posible la creación de dispositivos interactivos, incluidos manos mecánicas, artículos para el hogar, juguetes y sistemas de detección de objetos.
X-Hinges es un software de diseño desarrollado conjuntamente por investigadores del MIT y la Universidad de Tianjin en China, que permite a los objetos impresos en 3D percibir el movimiento y responder a la interacción humana. La tecnología integra directamente sensores y canales conductores en los objetos durante el proceso de fabricación, permitiendo la detección de movimiento en múltiples ejes. Este sistema mejora un desafío principal en la fabricación de objetos interactivos: la interferencia entre las señales eléctricas generadas por los sensores y los canales conductores. Al utilizar diferentes materiales para estos componentes, X-Hinges mejora la precisión de la percepción y permite que los objetos capturen múltiples movimientos simultáneamente.
Demostración de múltiples prototipos tecnológicos
Los investigadores han demostrado esta tecnología a través de varios prototipos, incluyendo un guante que puede transferir los movimientos de la mano humana a una mano mecánica, una lámpara adaptativa que puede responder al tacto, y un dispositivo capaz de identificar objetos utilizando datos táctiles. Los sensores pueden detectar cambios físicos, como flexión o compresión, y convertirlos en señales eléctricas. Los canales conductores transmiten estas señales a componentes electrónicos que procesan los datos. Si dos componentes utilizan el mismo material conductor, su respuesta eléctrica puede volverse difícil de distinguir. Esta interferencia reduce la precisión de la percepción, dificultando que los dispositivos determinen el movimiento en áreas específicas.
X-Hinges aborda este problema al integrar automáticamente dos materiales diferentes en el diseño. Un material se utiliza para los sensores y se elige para generar señales fuertes, mientras que el otro se utiliza para crear canales conductores diseñados para minimizar la interferencia. Esta separación ayuda al sistema a distinguir de manera más confiable las lecturas de los sensores, permitiendo que los objetos respondan en tiempo real a las entradas humanas. El software también ofrece una interfaz para crear objetos interactivos, permitiendo a los usuarios seleccionar y conectar formas, así como definir los movimientos de sus componentes. Los usuarios pueden elegir entre cilindros, rectángulos, perfiles delgados o formas geométricas personalizadas, y especificar hasta tres ejes de movimiento.
Por ejemplo, una mano mecánica puede necesitar que sus dedos se muevan hacia arriba y hacia abajo y de lado. X-Hinges puede incrustar sensores en las articulaciones para capturar el movimiento a lo largo de dos ejes, proporcionando datos para ayudar a otra mano mecánica a reproducir los movimientos del usuario.
Los investigadores utilizaron X-Hinges para desarrollar un guante que puede registrar la flexión de las articulaciones de los dedos del usuario y transmitir los datos de movimiento a una mano mecánica. Este guante está diseñado para adaptarse a diferentes formas de manos y podría ayudar a los robots a aprender movimientos de agarre a partir de demostraciones humanas, con aplicaciones potenciales en fábricas y hogares. Otro prototipo es una lámpara plegable que puede detectar cuando alguien la aprieta y ajustar su brillo según sea necesario. El equipo también creó un dispositivo de detección táctil que puede identificar objetos según los datos de los sensores de los artículos colocados sobre él, como un plátano.
Desafíos de calibración enfrentados
Un controlador de videojuego en forma de tiburón de dibujos animados demuestra la capacidad de diseño personalizado del software. Los investigadores configuraron su cola para moverse hacia arriba y hacia abajo, permitiéndole funcionar de manera similar a un joystick. A pesar de estas capacidades, X-Hinges aún enfrenta desafíos de calibración. Durante el proceso de impresión 3D, pequeños cambios en la alineación de los componentes eléctricos pueden resultar en lecturas de sensores diferentes para objetos que parecen idénticos. Para abordar este problema, los investigadores desarrollaron un sistema de visión por computadora para recalibrar la salida de los sensores, mejorando así la consistencia entre dispositivos. Esperan desarrollar un mecanismo de recalibración integrado en futuras versiones.
Esta investigación se basa en esfuerzos anteriores para crear mecanismos impresos en 3D que puedan moverse. El objetivo a largo plazo del equipo es integrar percepción y ejecución en un único proceso de impresión, permitiendo que los objetos perciban interacciones y realicen acciones físicas simultáneamente.
El potencial de X-Hinges en dispositivos interactivos
El desarrollo del software X-Hinges marca un avance significativo en la tecnología de impresión 3D, permitiendo la incorporación de capacidades de percepción en los objetos, lo que tiene profundas implicaciones para futuros dispositivos interactivos. Al abordar el problema de interferencia entre los sensores y los canales conductores, los investigadores abren posibilidades para múltiples aplicaciones, incluyendo manos mecánicas y productos para el hogar inteligentes. Esta tecnología no solo puede mejorar la precisión de la interacción humano-máquina, sino que también puede facilitar el aprendizaje y la adaptación de los robots al comportamiento humano, impulsando aún más el progreso hacia la automatización y la inteligencia.