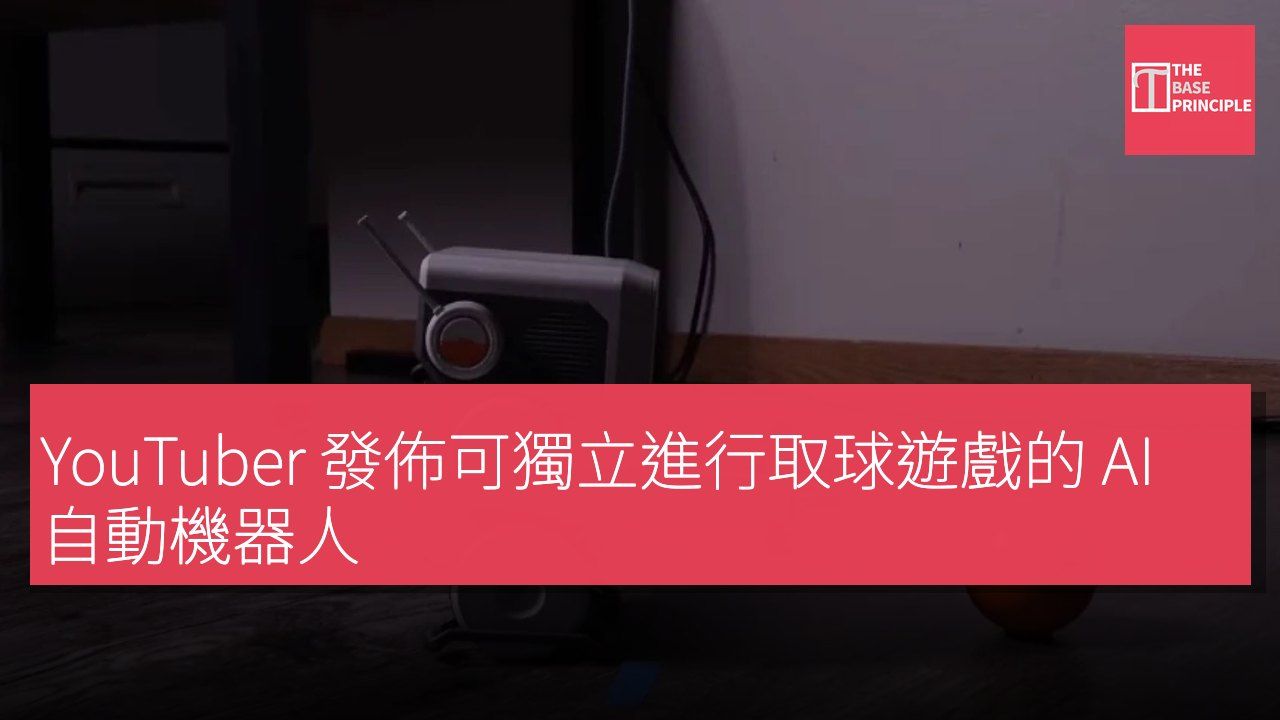
- Fetch 是一款能獨立完成取球遊戲的 AI 機器人。
- 機器人使用 Arduino UNO Q 板和計算機視覺技術進行物體識別。
- 模型經過訓練以識別橙色球和人類手勢,並能夠根據環境調整行動。
- 該項目已作為開源發布,供有興趣者參考和使用。
一位 YouTuber 揭示了一款新型的人工智能自主機器人,能夠獨自完成整個取球遊戲。該機器人名為 Fetch,由其製造商命名。這款機器人採用離線運行的閉環硬件堆疊,並由裸金屬 Arduino Uno 邏輯驅動。它能夠識別橙色球,並在無需人類輸入的情況下,自行取回並返回給主人。機器人的 3D 打印部件僅用幾顆螺絲固定,外觀設計友好。當橙色球進入視野時,3D 打印的手臂會伸出來抓住球。
機器人配備的馬達輪子則負責移動。取回球後,Fetch 會掃描房間以尋找主人。只需舉起手,它便能夠識別並將球歸還。
Fetch 的技術背景
這款機器人能夠完成這些任務,得益於其自主技術。Fetch 能夠分辨物體與人類手勢,這是由人工智能實現的。該機器人使用了配備鏡頭和計算機視覺的 Arduino UNO Q 板。它具有兩個處理器,其中一個負責分析圖像和檢測物體,另一個則控制機器人的馬達和伺服器。Sector 07 利用 Edge Impulse 對計算機視覺進行了訓練。小型設備使用 YOLO-Pro 模型來檢測物體。
這一模型專門訓練以識別橙色球和人類的手,並使用機器上的鏡頭拍攝了 200 幅不同物品的圖像,這些圖像是在不同的照明條件、地板質地和背景下拍攝的,以幫助機器人識別不同環境中的物體。
經過訓練後,模型會在檢測到的物體周圍創建一個框。根據物體的位置,機器人會轉動輪子向橙色球的方向移動,或找到主人的手。它還會計算機械手臂應該距離多遠,以便能夠抓取或放開球。
機器人的功能與挑戰
Fetch 內置了許多有趣的功能。機器人前面配有動畫眼睛,耳朵可以根據不同情況移動,並能通過使用 ElevenLabs 創建的音頻片段進行語音回應。在機器人的設計和建造過程中出現了一些問題。在測試期間,機器人有時難以在強光條件下檢測到球,並且在放開球時也出現困難。然而,這些問題通過調整馬達的速度、抓取時間和檢測設置得以克服。該機器人現在已經能夠完全獨立進行取球遊戲。
製造商已將該項目作為開源發布,感興趣的人可以在 Arduino Project Hub 獲取打印文件、代碼、建造機器人所需的元件以及組裝說明。
Fetch 機器人的自主技術意義
Fetch 機器人的設計展示了人工智能在自主操作中的潛力,特別是在物體識別和人類互動方面。透過使用先進的計算機視覺技術,Fetch 能夠在多變的環境中有效運作,這對於未來的智能家居設備發展具有重要意義。此外,開源的做法促進了社群的參與與創新,讓更多人能夠學習和改進這類技術,推動了機器人技術的普及與進步。