
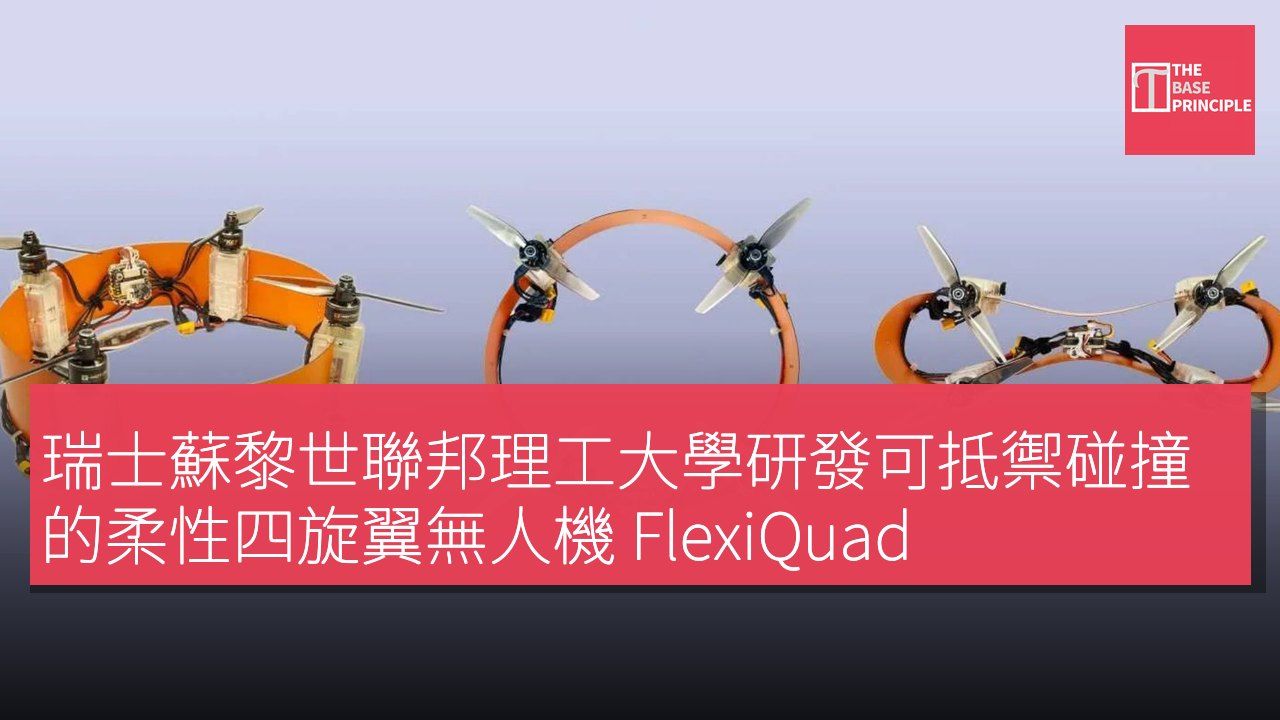
- FlexiQuad 是一款能抵禦碰撞的靈活四旋翼無人機。
- 其可變形結構能吸收衝擊力,保持飛行能力。
- 無人機設計靈感來源於鳥類和昆蟲的翅膀特性。
- 靈活結構可用於抓取和運輸物體,適合狹窄環境作業。
ETH 蘇黎世聯邦理工學院的研究人員開發了一款名為 FlexiQuad 的靈活四旋翼無人機,旨在在碰撞的情況下仍能保持飛行能力。與傳統無人機依賴剛性框架不同,這一新設計採用可變形的結構,能夠通過改變形狀來吸收衝擊。儘管具備靈活的機身,FlexiQuad 仍能保持穩定的飛行,達到高速並執行靈活的機動。這一設計最終可以支持基礎設施檢查、救援行動及在狹小空間和挑戰性環境中的環境監測等應用。
FlexiQuad 是一款能夠抵禦碰撞的靈活四旋翼無人機,旨在在不失去飛行能力的情況下承受衝擊。與傳統的剛性四旋翼無人機不同,該無人機特徵是一個可變形的環形結構,能夠吸收衝擊力。這一設計使 FlexiQuad 在撞擊障礙物時能夠短暫改變形狀,減少對其框架和機載元件的衝擊力。儘管具備靈活的結構,該無人機的飛行速度可達 49 mph (約 80 km/h),其加速度水平可與傳統剛性無人機相比較。
靈活結構的設計原理
根據 ETH 蘇黎世聯邦理工學院的說法,這款無人機的主要創新在於其框架結合了靈活性與結構剛性。其環形機身沒有中央機身,四個旋翼、電池和飛行控制模組分佈在框架上,這一佈局使結構能夠在遇到障礙物時橫向變形,同時在垂直方向上保持剛性。
研究人員從鳥類和昆蟲中獲得靈感,這些生物的翅膀可以在某些方向上彎曲,而在其他方向上保持相對剛性。利用這一原理,FlexiQuad 能夠吸收碰撞能量,而不妨礙旋翼有效運作所需的力量傳遞。在碰撞測試中,研究人員以最高約 15.5 mph (約 25 km/h) 的速度將無人機飛向障礙物,其框架在撞擊時暫時變形,減少了作用於結構的力量,使其能夠繼續飛行。研究人員表示,測試速度主要受限於加速無人機所需的空間。
應用範圍與潛力
根據 Girardi 的說法,FlexiQuad 同時能達到與剛性無人機相當的線性和角加速度水平。靈活的結構還可以用於抓取和運輸物體。在演示過程中,無人機拾取、運送並放置了一個柔軟的急救包,還提升了一個超過其自身重量的載荷。這一設計可以支持在狹窄或雜亂環境中的作業,包括檢查船舶壓載水艙、在倒塌建築內的搜救任務以及在密林中的環境測量。其能夠耐受物理接觸的能力也有助於其在可能中斷任務的障礙物中導航。
另一個提議的應用是將網子安裝在框架的中空部分,以捕捉不受控制的無人機。這一可變形的設計使重型無人機能夠穿過狹窄的縫隙,攜帶額外的傳感器,並延長飛行時間。FlexiQuad 採用模組化設計,旨在簡化運輸和組裝。其機架材料成本低於 15 瑞士法郎,且有進一步降低成本的潛力。該框架還可以打開並折疊成一個適合放入中型行李箱的緊湊形狀。快速釋放的緊固件和可插入的電池最終能夠使操作員在現場迅速組裝無人機。
然而,自動駕駛仍然是技術挑戰。碰撞後,靈活框架中的震動可能會模糊相機圖像並幹擾導航。研究人員正在使用強化學習教導無人機在撞擊後利用機載運動傳感器穩定自身,然後恢復自動飛行。他們也在研究框架變形和震動的測量是否可以提供額外的資訊以便於飛行控制。
項目 規格 最高飛行速度 49 mph (約 80 km/h) 測試飛行速度 15.5 mph (約 25 km/h)
FlexiQuad 的技術創新與應用前景
FlexiQuad 的設計突破了傳統無人機的剛性框架限制,通過可變形的結構來吸收衝擊,這不僅提升了其在碰撞情況下的生存能力,還擴展了其應用範圍。這款無人機的靈活性使其能在狹小或挑戰性環境中進行有效作業,適合用於救援和環境監測等任務。此外,模組化設計和低成本材料也使得這款無人機在運輸和組裝上更具優勢,未來有潛力在多個行業中發揮重要作用。