
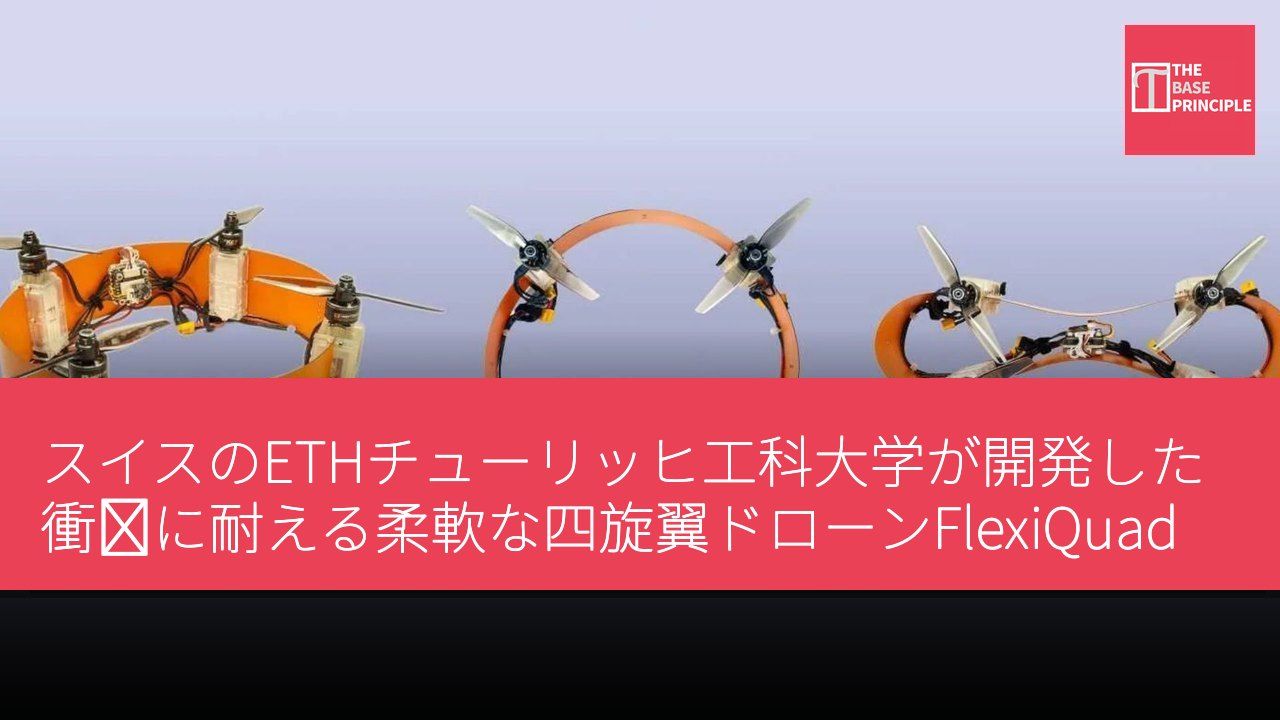
- FlexiQuadは衝撃に耐える柔軟な四旋翼ドローンである。
- その変形可能な構造は衝撃力を吸収し、飛行能力を維持する。
- ドローンのデザインは鳥類や昆虫の翼の特性にインスパイアされている。
- 柔軟な構造は物体の把持や輸送に利用でき、狭い環境での作業に適している。
柔軟な構造の設計原理
ETHチューリッヒ工科大学によれば、このドローンの主な革新点は、そのフレームが柔軟性と構造的剛性を兼ね備えていることである。環状の機体には中央の胴体がなく、4つのローター、バッテリー、飛行制御モジュールがフレーム上に分散して配置されており、この配置により構造は障害物に遭遇した際に横方向に変形しつつ、垂直方向では剛性を保つことができる。
研究者たちは、鳥類や昆虫からインスピレーションを得ている。これらの生物の翼は特定の方向に曲がることができ、他の方向では相対的に剛性を保つことができる。この原理を利用して、FlexiQuadは衝突エネルギーを吸収し、ローターの効果的な運転に必要な力の伝達を妨げない。衝突試験では、研究者たちは最高約15.5 mph(約25 km/h)の速度でドローンを障害物に向かって飛ばし、そのフレームは衝突時に一時的に変形し、構造に作用する力を軽減し、飛行を続けることができた。研究者たちは、試験速度が主にドローンを加速させるために必要な空間に制限されていると述べている。応用範囲と潜在能力
Girardiによれば、FlexiQuadは剛性ドローンと同等の線形および角加速度レベルを達成することができる。柔軟な構造は物体の把持や輸送にも利用できる。デモンストレーションでは、ドローンが柔らかい救急パックを拾い、運び、設置し、さらに自身の重量を超える荷物を持ち上げた。このデザインは、狭いまたは混雑した環境での作業をサポートすることができ、船舶のバラストタンクの点検、倒壊した建物内での捜索救助任務、密林での環境測定などに適している。物理的接触に耐える能力も、任務を中断させる可能性のある障害物の中をナビゲートするのに役立つ。
別の提案された応用は、フレームの中空部分にネットを取り付けて、制御されていないドローンを捕獲することである。この変形可能なデザインにより、重いドローンが狭い隙間を通過し、追加のセンサーを搭載し、飛行時間を延ばすことができる。FlexiQuadはモジュール式のデザインを採用しており、輸送と組み立てを簡素化することを目的としている。そのフレーム材料のコストは15スイスフラン未満であり、さらなるコスト削減の可能性がある。このフレームは開いて折りたたむことができ、中型のスーツケースに収まるコンパクトな形状になる。迅速に解放できる固定具と挿入可能なバッテリーにより、オペレーターは現場で迅速にドローンを組み立てることができる。しかし、自動運転は依然として技術的な課題である。衝突後、柔軟なフレーム内の振動がカメラ画像をぼやけさせ、ナビゲーションに干渉する可能性がある。研究者たちは、強化学習を用いて、ドローンが衝突後に機載の運動センサーを利用して自らを安定させ、その後自動飛行を再開する方法を教えている。また、フレームの変形と振動の測定が飛行制御を容易にする追加情報を提供できるかどうかを研究している。
項目 仕様 最高飛行速度 49 mph(約80 km/h) テスト飛行速度 15.5 mph(約25 km/h)
FlexiQuadの技術革新と応用の展望
FlexiQuadのデザインは、従来のドローンの剛性フレームの制約を突破し、変形可能な構造を通じて衝撃を吸収することで、衝突時の生存能力を向上させるだけでなく、その応用範囲を拡大している。このドローンの柔軟性により、狭小または挑戦的な環境での効果的な作業が可能となり、救助や環境監視などの任務に適している。また、モジュール式のデザインと低コストの材料により、輸送と組み立ての面でも優位性を持ち、将来的には多くの業界で重要な役割を果たす可能性がある。