
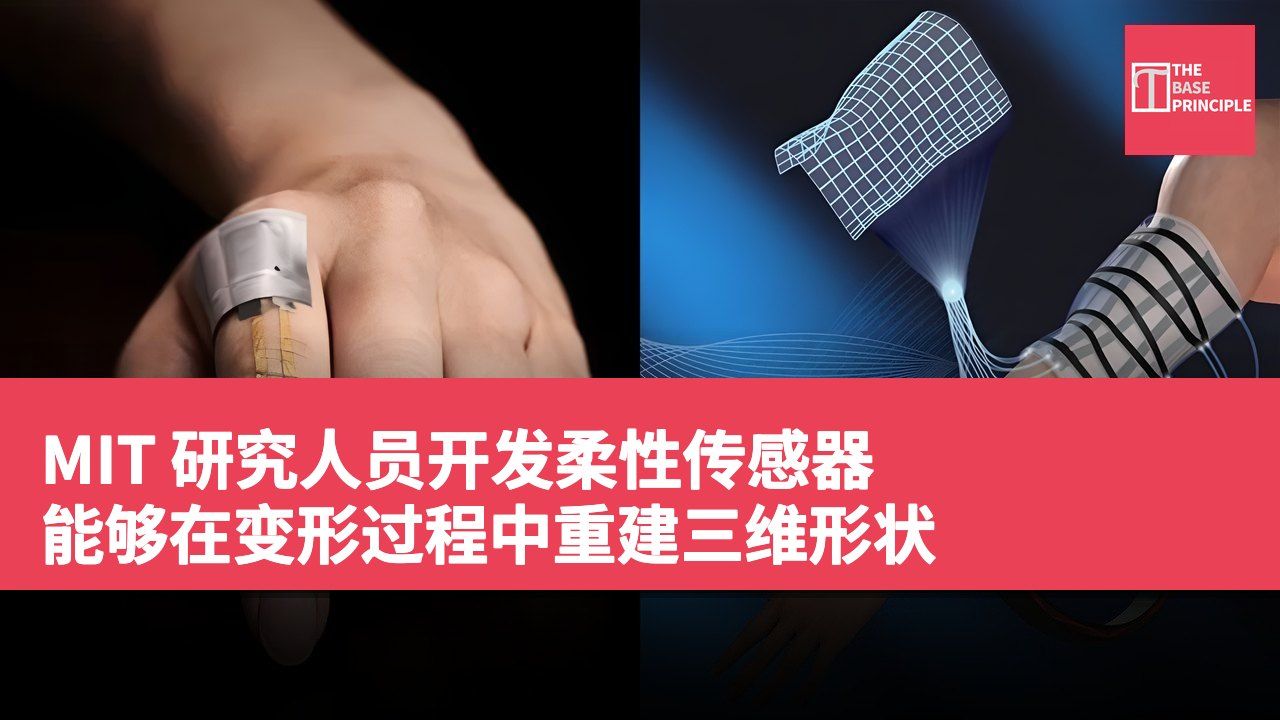
- MIT 研究人员开发的柔性传感器能在变形过程中重建三维形状。
- 该技术有助于远程控制机器人和运动追踪服装。
- 即使纤维受损,传感器仍能重建整体形状,误差小于 0.4 厘米。
- 未来计划使光纤更薄,以捕捉更细的身体运动细节。
麻省理工学院的研究人员开发出一种柔性传感器,能够在弯曲、折叠和扭转的过程中重建自身的三维形状。这项技术有助于远程控制机器人、创造运动追踪服装,并在物理康复过程中测量患者的进展。该系统将灵活的光纤嵌入硅胶中,利用传输光线的变化来追踪表面变形。随后,软件将这些测量结果转换为数字重建,几乎实时跟随材料的运动。与依赖附加在衣物上的刚性传感器的运动捕捉系统不同,这种设计在其感应表面使用柔性元件,并且即使纤维受损,也不会失去重建整体形状的能力。
研究人员制作了光纤,使用柔性橡胶核心,外围包裹黑色橡胶包层。他们故意将每个核心的一侧粗糙化,以使其对弯曲的反应更为明显。当光纤弯曲时,一些光会偏离其路径。粗糙的表面使这一效果对弯曲方向更为敏感,使研究人员能够通过测量从对面端口发出的光来估算每根纤维的曲率。虽然单根光纤可以沿着一条线检测曲率,但重建整个表面则面临更大的挑战。麻省理工学院的团队通过将多根光纤嵌入可拉伸的硅胶薄片中来解决这一问题。
光纤设计与曲率测量
计算机模拟帮助研究人员比较不同的光纤排列,包括棋盘格和之字形模式。其中一种特定的之字形配置被证明在捕捉薄片形状的复杂变化上最为有效。
研究人员利用该排列制作了一个实体薄片。LED 灯通过光纤发送光线,位于对面端口的传感器测量输出。外部电路板收集并放大这些读数。一个算法将这些测量结果转换为薄片的三维表示。在演示过程中,研究人员将材料对角折叠,数字对应物随着几何形状的变化而变化。他们还将薄片放置在准确形状的 3D 打印模具上,以评估其准确性。根据麻省理工学院机械工程研究生 Qifan Yu 的说法,重建的表面误差小于 0.4 厘米。
Yu 表示,使用刚性传感器的类似系统通常产生的误差约为 1 到 2 厘米。团队还展示了即使一些纤维被剪断或断开,薄片仍能重建其整体形状。
应用于物理治疗的潜力
研究人员设想了一种能够让用户控制视频游戏角色或远程操作机器人的服装。这项技术还可以帮助物理治疗师在康复过程中测量患者的活动能力。治疗师可以将材料包裹在患者的手臂或腿部,以记录运动和活动范围。重复测量可以帮助临床医生比较不同疗程中的活动能力并评估康复情况。共同作者、麻省理工学院机械工程助理教授 Kaitlyn Becker 表示,这项技术可以帮助治疗师随时间比较患者评估。
未来的改进计划
团队目前计划使纤维变得更薄。他们当前的纤维约为 1 毫米粗,但改进的制造方法可能将其厚度缩减至几十微米。更薄的纤维将使研究人员能够在服装中嵌入更多感应元件,从而潜在地捕捉身体运动的更细节。
该研究发表于《先进智能系统》期刊。
柔性传感器的应用潜力与挑战
这项技术的开发显示了柔性传感器在各种应用中的潜力,特别是在远程控制和物理康复领域。随着传感器能够在变形过程中准确重建三维形状,这不仅提升了运动捕捉的准确性,还能帮助医疗专业人员更有效地监测患者康复进程。未来,随着光纤技术的进一步改进,这些传感器有望在更广泛的应用中发挥重要作用,尤其是在需要高精度运动追踪的场合。