
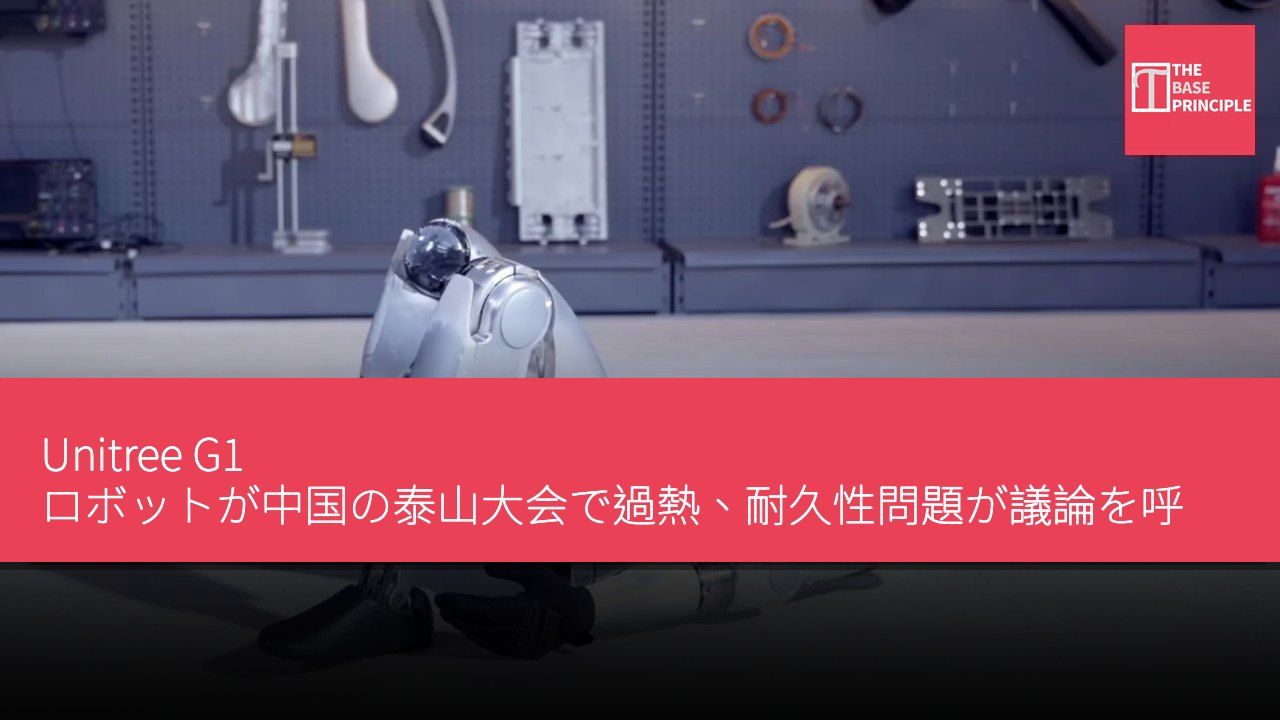
- Unitree G1 ロボットは泰山大会で過熱により撤回され、耐久性問題が議論を呼んでいる。
- 同ロボットは登攀中に技術的な課題に直面し、長時間の操作の困難さを示した。
- 専門家は、厳しい条件下でのロボットの熱管理が重要であると指摘している。
- この事件は、人型ロボットの持続的な運動と短期的なデモンストレーションとの違いを浮き彫りにした。
中国で開催されたロボット大会において、Unitree G1 人型ロボットが過熱のため担架で泰山から運び下ろされる事態が発生した。この事件は、初回の CMG 世界ロボット泰山大会で起こり、同大会は中国山東省で開催された。Unitree はその後、同ロボットが適切な調整なしに大会に参加した可能性があると述べ、これが人型ロボットの耐久性や厳しい現実環境での運用能力に関するオンラインでの議論を引き起こした。最近、同社は G1 人型ロボットが UnifoLM-X2-1.0 人工知能モデルを用いて人間と自主的に対戦するデモを行い、リアルタイムのロボット制御技術の進歩を示した。
泰山大会における挑戦
耐久性テスト 人型ロボットは11月2日に泰山大会で耐久性の挑戦に直面し、競技中の登攀過程で過熱現象が発生し、厳しい地形での長時間操作の技術的困難さを浮き彫りにした。この G1 開発版は中国の春節の夕方のイベントでも使用されたが、競技中に過熱が発生し、オペレーターは撤回せざるを得なかった。イベントのスタッフはその後、同人型ロボットを担架に載せて山を下ろした。この大会はロボットの移動性、バランス、熱管理システムに厳しい試練を課した。コース全長は約3.9キロメートル(2.4マイル)で、洪門から中天門までの間に3100以上の階段があり、標高差は約600メートル(1970フィート)である。
平坦な室内でのデモとは異なり、このルートは人型ロボットに不平坦な地形や繰り返しの階段登りに対応しつつ、バランスを保つことを要求する。
専門家によれば、こうした条件は人型ロボットの機械および電子システムに相当な負荷をかける。歩行には関節、アクチュエーター、センサー、搭載制御システム間の継続的な調整が必要である。数千段の階段を登ることはさらに要求を高め、脚の動き、体の姿勢、変化する高さでのバランスを常に調整する必要がある。熱管理も長時間の運用において重要な考慮事項である。モーター、アクチュエーター、計算ハードウェア、電源電子機器は、困難な作業を実行する際に熱を発生させる。発生した熱がシステムの冷却能力を超えると、内部温度が上昇し、運用の信頼性に影響を及ぼす可能性がある。
したがって、この事件は人型ロボットが長時間の身体活動においてどのように熱を管理するかについての疑問を引き起こした。
耐久性と熱管理の重要性
G1 は審査に直面している Unitree は、G1 開発版が大会で調整されていなかった可能性を示唆している。同社は過熱事件に関するさらなる技術的詳細を提供しておらず、温度上昇を引き起こした具体的な部品も特定していない。ロボットの撤回は、移動性のデモと厳しい条件下での持続的な移動との違いについての議論を引き起こした。人型ロボットは成功裏に歩行、走行、または複雑な動作を実行できるかもしれないが、長時間の操作においてこれらの能力を維持するには、機械ハードウェア、制御ソフトウェア、熱管理システム間の信頼性のある調整が必要である。アナリストは、泰山大会が実地での操作におけるこれらの課題を明らかにしたと指摘している。
数千段の階段、持続的な運動、顕著な標高変化は、通常の実験室デモで使用される制御条件とは異なるテストを提供し、ロボットの能力を評価する際には、その単一の動作の完了能力だけでなく、他の要素も考慮する必要があることを浮き彫りにしている。
この事件は必ずしも G1 プラットフォームに根本的な制限があることを示すものではない。特に、Unitree が提案した開発モデルが適切に調整されていなかったことを考慮すればなおさらである。しかし、耐久性、熱安定性、適応性が人型ロボットの性能において重要な指標である理由を示している。
人型ロボット耐久性テストの重要性
泰山大会における Unitree G1 ロボットの過熱事件は、人型ロボットが長時間運用する際の耐久性と熱管理の課題を浮き彫りにした。この種の大会は、ロボットが不平坦な地形で持続的に運動することを要求し、機械システムに大きな負荷をかける。短期的なデモで能力を示したにもかかわらず、実際の操作においては耐久性と熱安定性が性能の重要な指標となる。この事件は業界に、人型ロボットの複雑な環境での応用可能性と技術発展の方向性を再考させるきっかけとなった。