
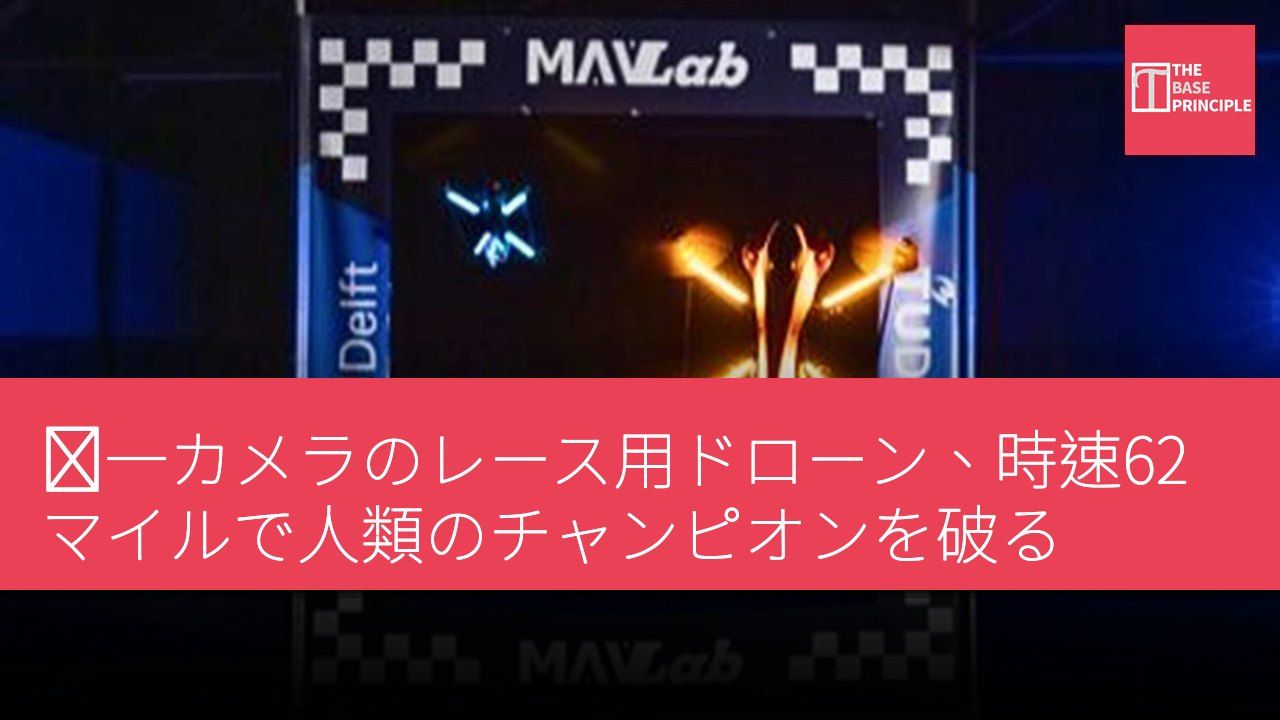
- MonoRace ドローンは約時速62マイルで3人の世界チャンピオンを破った。
- このシステムは単一のカメラと IMU を用いてナビゲーションを行い、GPS を必要としない。
- MonoRace は強化学習を通じてモーター指令を直接生成し、反応速度が極めて速い。
- 研究は、限られたリソース下でも効率的な知能を引き出せることを示し、AI の発展を促す。
単一のカメラを通して世界を見るレース用ドローンが国際競技会で3人の元世界チャンピオンと他のすべての自律型参加チームを破り、約時速62マイル(時速100キロメートル)に達した。これは Delft University of Technology の研究者が報告した結果である。このシステムは MonoRace と呼ばれ、Delft University of Technology 航空工学科の MAVLab で開発された。初期の自律レースシステムは複数のセンサーに依存していたが、MonoRace は前方カメラ1台と慣性計測装置(IMU)を使用して知覚、ナビゲーション、制御を行う。
レース速度では、ドローンがぼやけて歪んだ画像を解釈する時間はほとんどない。ニューラルネットワークは各フレームでコースゲートを識別し、IMU とドローンの動力学モデルはその位置と運動を推定するために用いられる。このシステムは GPS や外部モーション追跡を関与させない。ソフトウェアはまた、カメラの妨害やセンサーの飽和など、実際の飛行における故障にも対処しなければならない。研究の筆頭著者である Stavrow Bahnam は次のように述べている。「私たちは、カメラが見た情報とドローン自身の運動情報を組み合わせる堅牢な方法を開発した。これにより、GPS なしでナビゲーションできる。」
MonoRace システムの独自設計
MonoRace は従来の制御スタックを採用しておらず、このシステムは小型ニューラルネットワークを使用してモーター指令を直接生成する。それは超小型のオンボードチップ上で動作し、フライトコントローラーは毎秒500回の頻度で指令を発する。研究者たちは強化学習を通じてそれを訓練し、これにより物理的制約を考慮しながらドローンを制御できる。著者の Robin Ferede は、まず飛行経路を計画する段階を省くことで、コントローラーが極めて速く反応し、ドローンの性能を最大限に活用できる一方、小型に保たれてオンボードで動作できると述べている。
研究チームは2025年 Abu Dhabi 自律ドローン競技会で MonoRace をテストした。主催者はドローンとコース環境を設計・運営したため、研究者たちはハードウェアやコースを制御できなかった。それでも、Delft のドローンは時速100キロメートルに達し、他のすべての自律チームおよび3人の元世界チャンピオンの人間パイロットを破った。Christophe De Wagter は、目標はロボットにより強力なセンサーとコンピューターを与えることではなく、限られたリソース下でどれだけの知能を引き出せるかを見ることであると述べている。
レースは AI を限界まで押し上げる
レースは、AI に迅速さと堅牢さ、そして外部参照計測がなくても適応できることを求める。
Delft University of Technology の教授 Guido de Croon は、レースはロボット AI を限界まで押し上げる方法であると述べている。ここではチームは速度を最適化したが、同じ手法は効率や安全性を優先することにも使えると彼は述べている。例えば、小型掃除機から大型の岸壁クレーンに至るまでの機械に、平滑でエネルギー最適な制御を提供する場合などである。研究者たちは、これらの原則が、車両、移動ロボット、将来の空中および人型機械を含む多くの自律システムが、限られたオンボード計算能力で迅速かつ信頼性の高い意思決定を行うのに役立つと信じている。
この研究は Science Robotics 誌に初めて発表された。
MonoRace が自律システムに与える影響
MonoRace の成功は、極限条件下でのドローンの性能を示しただけでなく、限られたリソース下で革新的技術を通じて自律システムの知能能力をどのように高められるかを浮き彫りにした。この手法は従来のマルチセンサー構成に依存せず、むしろ単一のカメラと内部運動情報を利用しており、将来の自律システムがさまざまな応用において持つ可能性を示している。交通輸送であれ産業自動化であれ、この効率的な制御戦略から恩恵を受けられる。