- JAKA が中国国際工業博覧会で Kargo50 と Zu50 の 2 機種の新型産業用ロボットを発表。
- Kargo50 は資材搬送向けに設計、Zu50 は協働ロボットアームシリーズに可搬重量型モデルを追加。
- 新型ロボットは工場自動化と製造オペレーションを支援し、生産プロセスの効率を向上。
- JAKA EVO システムがクラウド知能とエッジコンピューティングを融合し、工場ワークフローの協調性を強化。
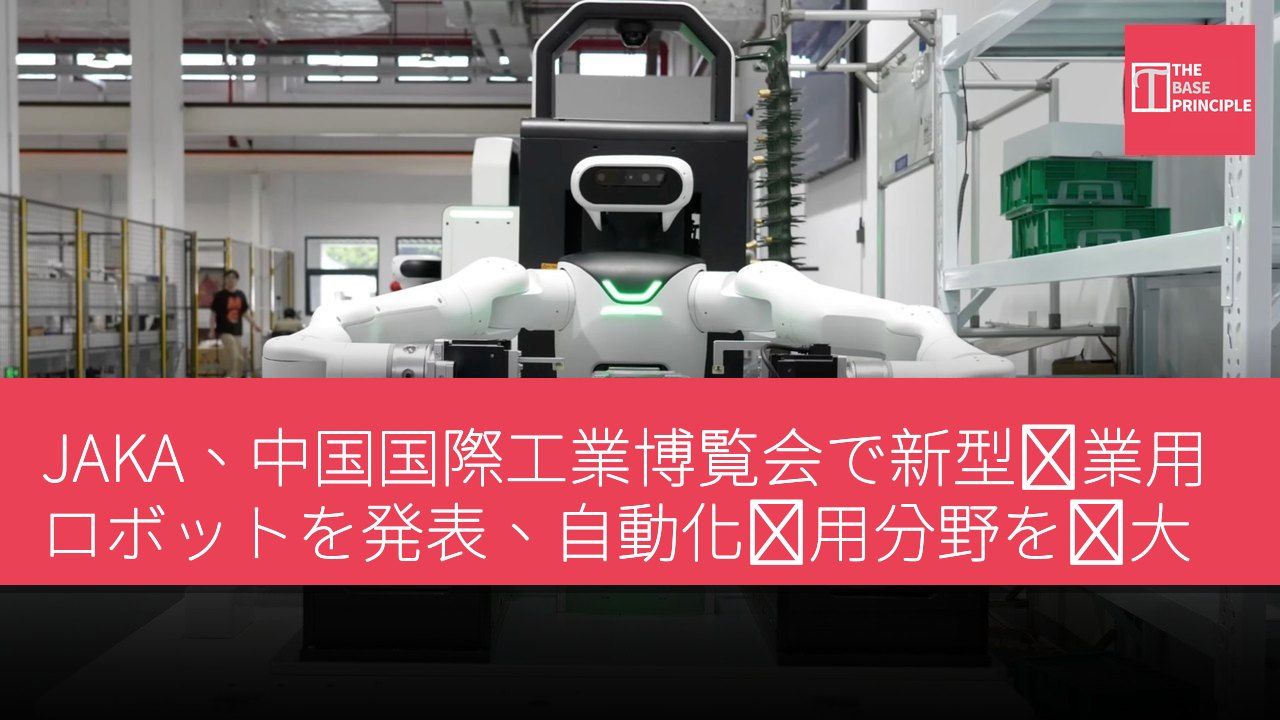
中国のロボット企業 JAKA が、上海で開催された第 26 回中国国際工業博覧会 (CIIF 2026) において、2 機種の新型産業用ロボットを発表した。新製品は、資材搬送向けに設計された重量級ホイール型人型ロボット Kargo50 と、110 ポンド (50 キログラム) の可搬重量を持つ協働ロボットアーム Zu50 である。これらの新モデルは JAKA の産業用ロボット製品ラインを拡充し、工場自動化、資材輸送、製造オペレーションへの適用を目指す。
6 月には、JAKA は Pi も発表している。高さ 1.22 メートル、重量 92 ポンド (42 キログラム) のコンパクトな人型ロボットだ。Kargo50 はワークステーション間でのパレットおよび資材の搬送向けに設計され、Zu50 は同社の協働ロボットアームシリーズを拡張する。Kargo50 は、JAKA の既存 Kargo シリーズのホイール型人型ロボットを、より重い産業用途へと押し進めるものである。同社は新モデルの具体的な可搬重量データやその他の技術仕様を公表していないが、その主な任務は工場フロア上でのパレットおよび資材の輸送であり、移動ロボットがコンポーネントを異なるワークステーション間で移送することで生産プロセスを支援する。
同社によれば、JAKA はより小型の Kargo10 ホイール型人型ロボットの導入経験を基に拡張を図った。同ロボットは現在、自動車部品およびハイエンド電子機器の工場で大規模な商用利用がなされている。現場エンジニアリングサポートの支援により、パレット処理のサイクルタイムが 105 秒から 28 秒へと短縮された。また同社は、新たな運用シナリオにおいて導入期間が 57 日で済むようになったと報告しており、これは工場環境への統合を効率化する取り組みの成果を反映している。
新型ロボットの機能と応用
2 機種目の新モデルである Zu50 は、JAKA の協働ロボットアームシリーズに、110 ポンド (50 キログラム) 可搬のモデルを追加するものだ。同社の製品リストによれば、このアームの最大リーチは 2,100 ミリメートルで、軸速度を最大 50% 向上させることができる。その設計には、高出力密度ドライブと制御システムを統合した関節モジュールが含まれ、要求の厳しい産業用途における性能向上を狙っている。
ハードウェアの発表に加え、JAKA は移動ロボットとロボットアームの協働によって、いかに協調的な製造タスクを完了させるかを実演した。同社は CIIF 2026 のブースで、2 台のホイール型人型ロボットが協働してエンジン組み立てを処理する工場ワークセルを展示した。1 台がエンジンを指定位置まで搬送し、もう 1 台がボルト締めを行い、その後両者がそれぞれの始点へ戻る。このデモは、孤立したロボット動作ではなく、産業タスクシーケンスを実行するための協調ワークフローを示している。
エンボディド AI オペレーティングシステム JAKA EVO
このシステムは、2025 年に発表されたエンボディド AI オペレーティングシステム JAKA EVO に依拠している。そのアーキテクチャは、処理をクラウドベースの知能、エッジコンピューティング、モーション制御に分割する。クラウドモデルが知覚、タスク計画、スキル選択、異常発生時の意思決定を管理。エッジモデルはルールエンジンとモーションプランニングおよび力制御機能を融合し、専用モーションコントローラが 1,000 Hz の周波数で動作する。この階層型アーキテクチャは、高度なタスク計画と、物理操作に必要な精密かつ柔軟な制御を接続することを目的としている。移動操作、協働ロボットアーム、エンボディド AI ソフトウェアを組み合わせることで、JAKA は複数ロボットの協調行動を必要とする工場ワークフローをターゲットとする。
2014 年の設立以来、同社は協働ロボットとエンボディド AI の分野で事業を展開しており、今回の新製品発表は、より柔軟な産業自動化への推進を浮き彫りにしている。
JAKA がいかに産業自動化の未来を推進するか
JAKA の新型産業用ロボットとエンボディド AI オペレーティングシステムは、産業自動化分野における同社の革新的取り組みを示している。Kargo50 と Zu50 の投入は製品ラインを拡充するだけでなく、工場の生産効率を高め、資材搬送と協働ロボットアームへの注力を表している。JAKA EVO システムを通じて、同社はより高度なタスク計画と実操作の融合を実現しようとしており、これは将来の工場のインテリジェント化転換において重要な意義を持つ。この協調作業のモードは業界のトレンドとなり得、全体的な生産性を向上させるだろう。