
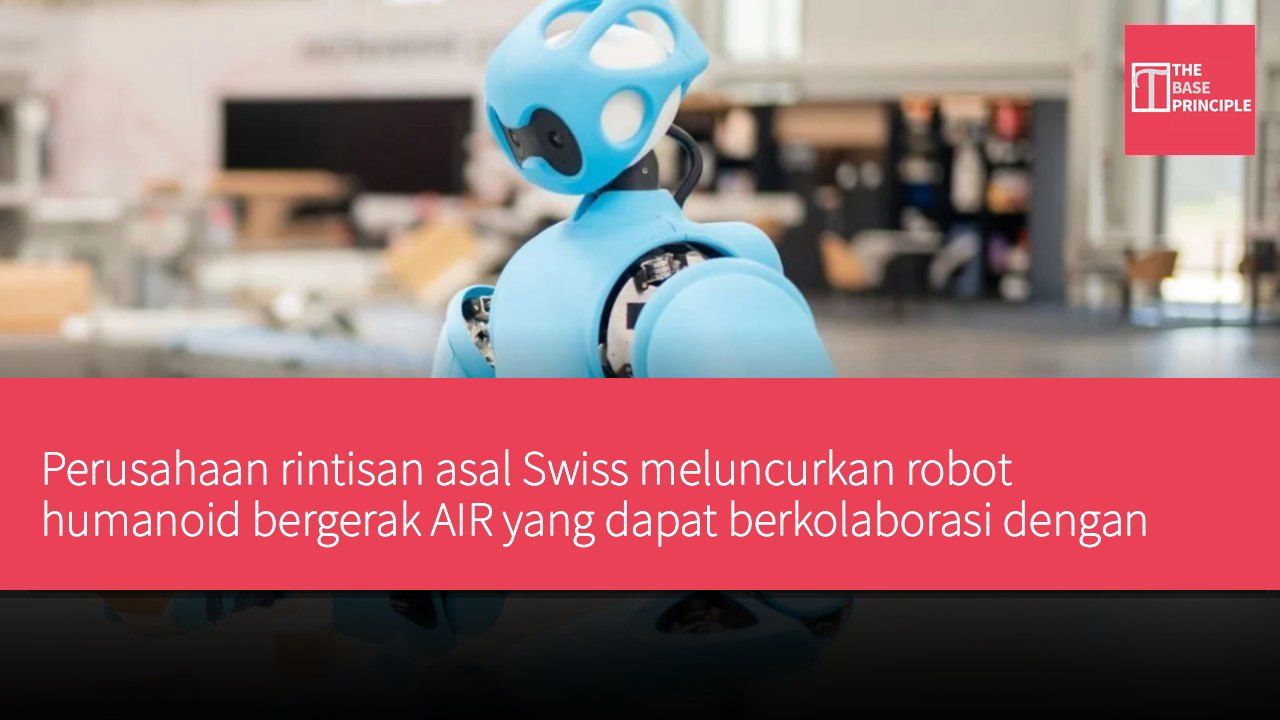
- AIR adalah robot bergerak dengan dua lengan yang dirancang untuk bekerja sama dengan pekerja pabrik.
- Tingkat keberhasilan rata-rata tugas robot ini mencapai 95%.
- AIR menggunakan desain tendon-driven untuk mengurangi risiko cedera saat terjadi kontak yang tidak disengaja.
- Robot ini dapat beralih ke operasi mandiri dalam waktu sekitar satu bulan.
Perusahaan rintisan Swiss, Embodied AI, baru-baru ini meluncurkan robot bergerak dengan dua lengan bernama AIR, yang dirancang untuk bekerja sama dengan pekerja pabrik tanpa memerlukan pagar pengaman. Perusahaan menyatakan bahwa AIR awalnya beroperasi di bawah pengawasan jarak jauh, kemudian dalam waktu sekitar satu bulan belajar untuk menjalankan tugas yang ditentukan secara mandiri. Embodied AI melaporkan bahwa dalam uji coba manufaktur berbayar dengan perusahaan di industri elektronik konsumen dan otomotif, tingkat keberhasilan rata-rata tugas robot ini mencapai 95%. Francesco Stella, salah satu pendiri dan CEO Embodied AI, menyatakan, "Keamanan dan keandalan adalah persyaratan inti bagi kecerdasan buatan fisik untuk memasuki dunia nyata, dan prinsip-prinsip ini membimbing desain AIR."
Desain dan Fitur AIR
AIR adalah robot humanoid bergerak dengan dua lengan yang menggunakan desain tendon-driven, dirancang untuk bekerja bersama pekerja pabrik dalam melaksanakan tugas manufaktur tanpa memerlukan pagar pengaman tradisional. Robot ini dikembangkan oleh tim yang terdiri dari 25 orang yang berasal dari École Polytechnique Fédérale de Lausanne (EPFL), menggabungkan tubuh, dua lengan ringan, dan basis roda. Berbeda dengan robot industri tradisional yang bergantung pada struktur kaku dan penghalang keamanan eksternal, AIR menggunakan desain mekanis yang ergonomis untuk mengurangi risiko cedera saat terjadi kontak yang tidak disengaja. Fokus arsitektur robot ini adalah menempatkan komponen berat di dalam tubuh robot, sambil menggunakan mekanisme tendon-driven untuk menggerakkan lengan.
Kabel mentransmisikan gerakan dari motor ke lengan, mengurangi massa komponen bergerak, desain ini menjaga lengan tetap ringan, dan memungkinkan robot untuk memberikan jalan saat menghadapi rintangan atau kontak dengan manusia.
Desain ini bertujuan untuk mengatasi salah satu batasan utama otomatisasi pabrik tradisional. Lengan robot industri biasanya berat dan kaku, membuatnya sulit untuk diterapkan langsung di ruang kerja yang dibagi dengan manusia. Oleh karena itu, banyak pemasangan memerlukan penghalang fisik atau tirai cahaya untuk memisahkan mesin dari pekerja. Sebaliknya, AIR mengandalkan kepatuhan mekanis dan distribusi massa, menjauhkan komponen yang lebih berat dari anggota gerak robot. Saat ini, satu-satunya data mekanis spesifik yang diungkapkan terkait dengan lengan. Menurut deskripsi investor, unit tendon-driven memiliki berat sekitar 2 kg (4,4 lbs) dan dapat mengangkat 5 kg (11 lbs).
Perusahaan belum mengungkapkan ukuran keseluruhan, berat, jangkauan, kapasitas baterai, atau beban maksimum AIR.
Proses Pembelajaran dan Operasi Mandiri
Fitur inti lainnya adalah metode pembelajaran untuk tugas manufaktur. AIR awalnya dioperasikan secara jarak jauh, dikendalikan oleh operator manusia jarak jauh pada shift pertamanya. Operasi ini menghasilkan data pelatihan, yang digunakan oleh sistem kecerdasan buatan perusahaan untuk mempelajari tugas yang ditentukan. Embodied AI menyatakan bahwa robot ini dapat beralih ke operasi mandiri dalam waktu sekitar satu bulan, mengambil alih pekerjaan yang awalnya memerlukan pengawasan manusia.
Perusahaan tidak memulai dari platform perangkat lunak yang sepenuhnya belum teruji. AIR menggunakan tumpukan kecerdasan buatan yang sama dengan unit robot bergerak dua lengan yang sudah beroperasi di lini produksi pelanggan. Perusahaan telah menggunakan sistem ini dalam uji coba manufaktur berbayar dengan produsen elektronik konsumen dan pemasok teknologi otomotif serta industri, dan melaporkan bahwa tingkat keberhasilan rata-rata tugas dalam penerapan tersebut mencapai 95%. Namun, perusahaan belum mengungkapkan berapa banyak tugas yang telah dievaluasi, berapa lama percobaan berlangsung, atau bagaimana tingkat keberhasilan dihitung. Perusahaan juga menyatakan bahwa, tergantung pada aplikasinya, satu unit AIR dapat menangani beban kerja yang setara dengan hingga tiga pekerja dalam setiap shift.
Model penerapan awal robot ini menggabungkan pengawasan manusia dan otomatisasi bertahap, alih-alih memerlukan otonomi penuh sebelum memasuki pabrik. Ini memungkinkan produsen untuk menggunakan robot untuk pekerjaan produktif sambil sistem kecerdasan buatan mereka mengumpulkan data operasi. Pendekatan ini juga memberikan perusahaan kesempatan untuk memanfaatkan informasi yang dikumpulkan di lingkungan manufaktur nyata untuk menyempurnakan kemampuan tugas tertentu, alih-alih hanya mengandalkan demonstrasi di laboratorium. Meskipun disebut sebagai robot humanoid, AIR tidak memiliki kaki atau sistem berjalan dua kaki. Platform beroda memberikan mobilitas di ruang kerja pabrik, sementara bagian atas tubuh dan dua lengan memungkinkan robot untuk berinteraksi dengan peralatan dan menangani objek.
Konfigurasi ini membuatnya lebih dekat ke kategori robot pengendali bergerak yang dirancang untuk aplikasi industri, bukan robot humanoid berukuran penuh.
Rencana Masa Depan dan Tren Pasar
Perusahaan belum mengungkapkan harga atau jadwal pengiriman, tetapi menyatakan akan mulai menerima pesanan setelah peluncuran di pameran Humanoid Europe di Munich pada tahun 2026.
Item Spesifikasi Berat lengan sekitar 2 kg (4,4 lbs) Maksimum angkatan 5 kg (11 lbs)
Bagaimana AIR Mengubah Masa Depan Otomatisasi Pabrik
Peluncuran AIR menandai kemajuan penting dalam otomatisasi pabrik, terutama dalam hal keamanan dan kolaborasi manusia-mesin. Robot industri tradisional sering kali memerlukan penghalang fisik untuk melindungi pekerja karena berat dan kaku, sementara desain AIR bertujuan untuk mengurangi batasan ini, memungkinkan robot beroperasi di ruang kerja yang dibagi dengan manusia. Melalui teknologi tendon-driven, AIR tidak hanya meningkatkan fleksibilitas operasi, tetapi juga mengurangi risiko kontak yang tidak disengaja. Selain itu, robot ini mampu belajar dan beradaptasi di lingkungan produksi nyata, yang memiliki arti penting untuk meningkatkan efisiensi produksi dan mengurangi biaya tenaga kerja.