
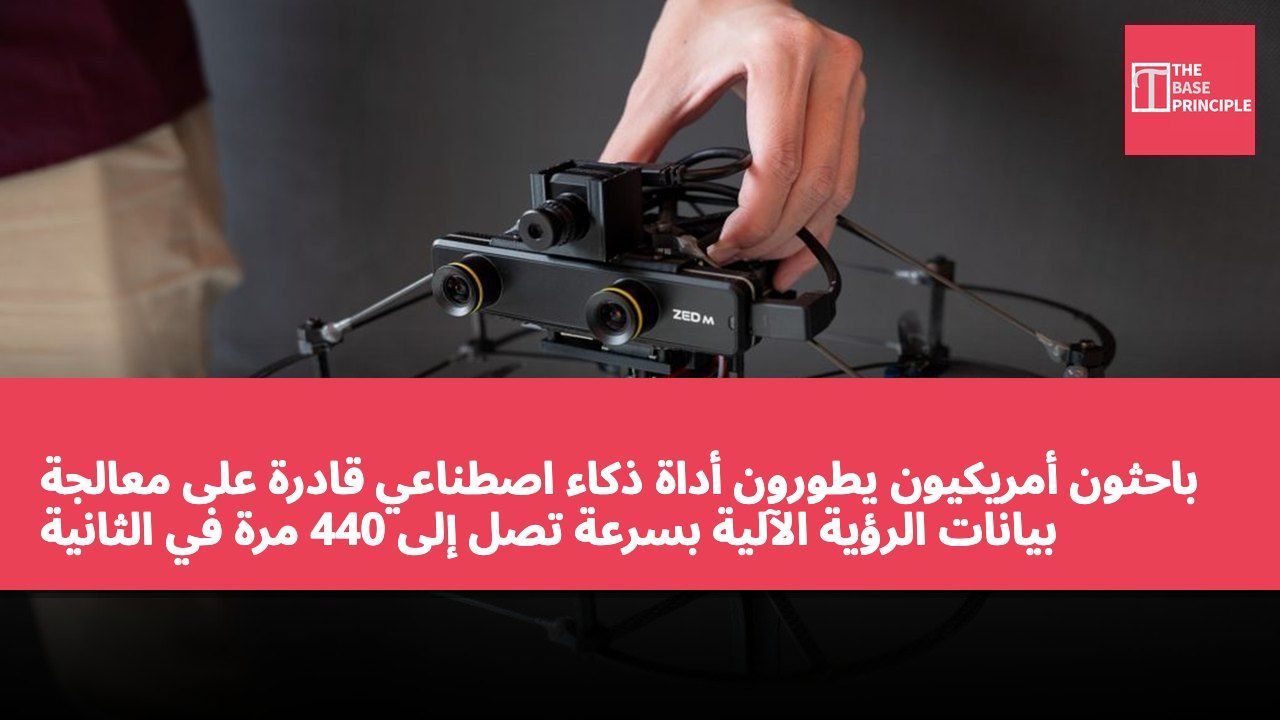
- نظام F³ يمكنه معالجة بيانات الرؤية الآلية بسرعة تصل إلى 440 مرة في الثانية.
- تساعد هذه التقنية الروبوتات على التعرف على الأجسام وتتبع الحركة بشكل أكثر كفاءة.
- طور الباحثون شبكة عصبية للتعرف على الأنماط في بيانات الكاميرات الحدثية.
- يجعل نظام F³ الكاميرات الحدثية أكثر عملية في الأنظمة الآلية، مما يبسط عملية الاستخدام.
طور باحثون أمريكيون أداة ذكاء اصطناعي يمكنها معالجة بيانات الرؤية الآلية بسرعة تصل إلى 440 مرة في الثانية، مما قد يمكّن الطائرات بدون طيار والسيارات ذاتية القيادة وغيرها من الروبوتات من الاستجابة بشكل أسرع للبيئة المحيطة بها. تم تطوير هذا النظام من قبل مهندسين في جامعة بنسلفانيا، ويسمى Fast Feature Field (F³)، حيث يعالج المعلومات الواردة من الكاميرات الحدثية، التي تعمل عن طريق الكشف عن تغيرات الضوء بدلاً من التقاط الصور التقليدية. في الاختبارات، كانت سرعة تشغيل خوارزمية F³ حوالي من مرتين إلى خمس مرات أسرع من الطرق السابقة.
يعالج النظام بيانات الكاميرات الحدثية عالية الدقة بسرعة 120 مرة في الثانية، بينما يصل إلى 440 مرة في الثانية عند دقة VGA أقل. وأفاد الباحثون أن هذه التقنية يمكن أن تساعد الروبوتات على التعرف على الأجسام وتقدير المسافات وتتبع الحركة بشكل أكثر كفاءة، خاصة في ظروف الإضاءة الضعيفة.
كيفية عمل نظام F³
على عكس الكاميرات التقليدية التي تلتقط صوراً كاملة في فترات زمنية ثابتة، تقوم الكاميرات الحدثية بالكشف باستمرار عن تغيرات شدة الضوء في بكسل واحد. وهذا يمكنها من التقاط الحركة السريعة دون الحاجة إلى تسجيل إطارات كاملة. ومع ذلك، فإن تفسير مخرجاتها لا يزال صعباً، لأن هذه الكاميرات تنتج إشارات بملايين، وليس صوراً قابلة للتعرف. تتطلب الطرق الحالية عادة خوارزميات متخصصة لمهام مختلفة، مما يحد من تطبيقها الواسع في تقنيات الروبوتات. قام الباحثون في جامعة بنسلفانيا بتطوير شبكة عصبية لحل هذه المشكلة، حيث تعلمت هذه الشبكة التعرف على الأنماط المفيدة في بيانات الكاميرات الحدثية.
لم يقم فريق البحث ببرمجة النظام بشكل منفصل للتعرف على الأجسام أو تتبع الحركة أو تقدير المسافات، بل قاموا بتدريب F³ على توقع الأحداث المستقبلية بناءً على الإشارات السابقة.
قال المؤلف الرئيسي للورقة البحثية Richeek Das: "لكي يتمكن الشبكة من التنبؤ بدقة بالأحداث المستقبلية بناءً على الأحداث الماضية، يجب أن تتعلم تمثيل هيكل المشهد والحركة التي تحدث فيه." تتيح هذه الطريقة للنظام استخراج معلومات حول المشهد وحركته دون الحاجة إلى طلب طرق معالجة مختلفة لكل تطبيق. كما وجد الباحثون طريقة لتقليل الحسابات غير الضرورية. على الرغم من أن الكاميرات الحدثية يمكن أن تنتج عشرات الملايين من الإشارات في الثانية، إلا أن حوالي 95% من مواقع البيانات لا تحتوي على أحداث. من خلال معالجة المواقع التي تحدث فيها تغييرات فقط، يتجنب F³ إهدار موارد الحوسبة على المناطق الفارغة.
ساعدت هذه التحسينات الباحثين على تحقيق سرعة المعالجة المطلوبة للإدراك الآلي في الوقت الحقيقي.
التطبيقات المستقبلية والتكامل
استخدم الفريق بيانات الكاميرات الحدثية التي تم جمعها من السيارات والروبوتات الرباعية والطائرات بدون طيار لتقييم F³. شملت الاختبارات التعرف على الأجسام، تقدير المسافات، وتتبع الحركة، في بيئات تتراوح من الشوارع الحضرية ليلاً إلى المساحات الداخلية المزدحمة. وفقاً للباحثين، حققت الطريقة المعتمدة على F³ أداءً متقدماً في العديد من مهام الإدراك، وكانت سرعتها التشغيلية أعلى بكثير من الطرق السابقة. كما يسمح النظام للبرمجيات الحالية للرؤية الحاسوبية بالتكيف مع بيانات الكاميرات الحدثية، مما قد يقلل من الحاجة لتطوير خوارزميات متخصصة لكل تطبيق. يعمل الباحثون حالياً على دمج F³ في تصميم الطائرات بدون طيار ذاتية القيادة المخصصة للتنقل في البيئات المزدحمة وضعيفة الإضاءة.
يأملون في النهاية دمج هذه التقنية مباشرة في أجهزة الكاميرات الحدثية، مما يسمح بتحويل الإشارات الأصلية إلى معلومات بصرية قابلة للاستخدام دون الحاجة إلى برمجيات معالجة إضافية.
قال أستاذ مساعد في جامعة بنسلفانيا Pratik Chaudhari: "هدفنا هو جعل استخدام الكاميرات الحدثية سهلاً مثل استخدام الكاميرات التقليدية." يعتقد الباحثون أن هذه الطريقة يمكن أن تجعل الكاميرات الحدثية أكثر عملية في الأنظمة الآلية، التي يجب أن تفسر البيئات المتغيرة بسرعة. تم نشر نتائج البحث في مجلة Science Robotics.
العنصر المواصفات سرعة المعالجة 440 مرة في الثانية الدقة VGA
أثر نظام F³ على تقنيات الرؤية الآلية
يمثل تطوير نظام F³ تقدماً مهماً في تقنيات الرؤية الآلية، خاصة في مجالات القيادة الذاتية والروبوتات. من خلال قدرته على معالجة البيانات بكفاءة، يمكن للنظام توفير قدرات إدراك موثوقة في البيئات ذات الإضاءة المنخفضة، وهو أمر حيوي للطائرات بدون طيار ذاتية القيادة وغيرها من الروبوتات. لا تقتصر الطريقة المبتكرة للباحثين على زيادة سرعة معالجة البيانات فحسب، بل تقلل أيضاً من الحاجة إلى خوارزميات متخصصة، مما سيساعد في تسريع انتشار وتطبيق التقنيات ذات الصلة. مع دمج F³ في أجهزة الكاميرات الحدثية في المستقبل، قد تسهم هذه التقنية في تبسيط عملية الاستخدام وتعزيز فائدة الرؤية الآلية.