
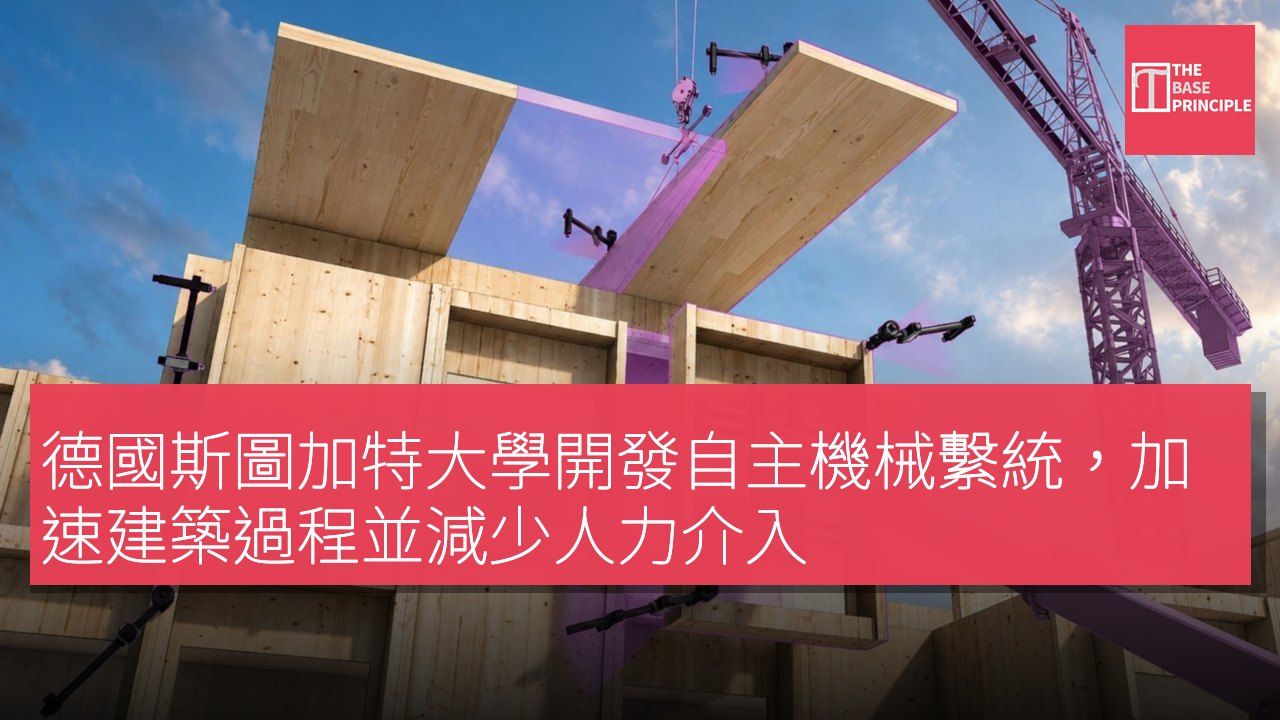
- 斯圖加特大學開發 SCALAR 和 COBRAS 兩個自主機器人系統。
- SCALAR 專注於模塊化木結構的自主組裝,減少現場施工時間。
- COBRAS 旨在利用電動移動機器人組裝輕量空間框架結構。
- 這些項目反映了建築與機器人技術的整合理念。
德國斯圖加特大學的研究人員正開發兩個自主機器人系統,以使建築過程更快、更高效且更具可持續性。這兩個項目分別為 SCALAR 和 COBRAS,將探討如何在減少人為幹預的情況下,利用機器人和建築機械的團隊組裝建築,同時支持更可持續的建築方法。這兩個項目已獲得歐洲創新理事會的 EIC Pathfinder Challenge 資助,各自獲得約 400 萬歐元(約 900 萬美元)。
SCALAR 項目的目標與方法
這些項目由該大學的計算設計與建設研究所(ICD)協調,計劃於 2026 年 11 月啟動,為期三年。研究將聚焦於兩種不同的機器人建築方法:自主機械組裝預製木質模塊,以及小型機器人羣體建造可重用的輕量結構。
SCALAR 項目旨在改善模塊化木結構建設,該方法涉及在工地外製造建築組件,然後在建築現場進行組裝。這一方法可以減少現場施工時間,而木材則提供了某些傳統建築材料的可再生替代品。根據斯圖加特大學的說法,SCALAR 將開發一種木結構系統,配備通用連接和數字設計流程,並具備一個多尺度的機器人平台,能夠自主組裝木質模塊。該系統將不同的施工任務分配給不同的機械。
改裝的起重機將負責運輸組件並進行粗略定位,而移動機器人則負責更精確的組裝工作。在施工開始之前,研究人員計劃在虛擬環境中模擬組裝過程。隨後,數字控制系統將實時協調操作,並幫助維持現場安全。開發能在施工現場的灰塵、污垢和困難光照條件下可靠運行的傳感器,也是該項目的關鍵部分。SCALAR 旨在適用於新建築及涉及現有結構的翻新項目。斯圖加特大學的系統動力學研究所也參與其中,與奧地利技術研究所以及起重機製造商 Liebherr 和 Jekko 合作。
COBRAS 的創新組裝方式
與 SCALAR 專注於協調不同類型的建築機械不同,COBRAS 將研究如何利用一組相同的電動移動機器人來組裝空間框架結構。空間框架通過相互連接的組件,創建輕量結構,能夠以相對較少的材料跨越大面積。其模塊化設計還可以允許組件被拆卸和重用。然而,組裝眾多個別部件可能需要大量人力,限制了更廣泛的應用。COBRAS 旨在通過羣體智能來解決這一挑戰。該系統不依賴中央控制器來指揮每一台機器,而是讓機器作為一個羣體自主動態協調行動。
使用相同的機器人可以使系統更易於擴展:施工團隊可以根據項目的規模增加或減少機器人數量。如果一台機器需要維護,其餘的機器仍可繼續工作,而不會使整個組裝過程停滯。該項目還將使用數字設計方法來減少材料消耗,同時改善結構性能。研究人員計劃開發專門適合機器人組裝和拆卸的模塊化組件,允許結構被拆卸、重用,並適應不同的地點或要求。斯圖加特大學的結構工程與結構設計研究所、瑞士 EPFL 的可重構機器人實驗室和布魯塞爾自由大學的 IRIDIA 人工智能研究實驗室也參與了 COBRAS。
這兩個項目反映了斯圖加特大學的理念,即在建築過程中結合建築、工程、材料、數字規劃和機器人技術,而不是將自動化視為獨立技術。研究人員預計,這種綜合方法將提高建築生產力,同時支持資源效率和循環建築實踐。然而,SCALAR 和 COBRAS 仍然是研究項目,其自主系統尚待開發和測試。其計劃的三年項目將探索協調建築機械和可調整的機器人羣體是否能使複雜的組裝過程更高效,並促進建築組件的重用,而不是丟棄。
項目 規格 資金 約 400 萬歐元(約 900 萬美元) 項目週期 三年 研究重點 自主機械組裝預製木質模塊,機器人羣體建造可重用結構
自動化建築技術的未來趨勢
斯圖加特大學的 SCALAR 和 COBRAS 項目展示了自動化在建築行業的潛力。透過自主機器人系統,這些項目不僅能提高建築效率,還能促進可持續發展。SCALAR 專注於模塊化木結構的組裝,反映出對環保材料的重視;而 COBRAS 則利用羣體智能,減少人力需求,提升靈活性。這些創新方法有助於解決傳統建築過程中的挑戰,並可能成為未來建築行業的標準做法。