
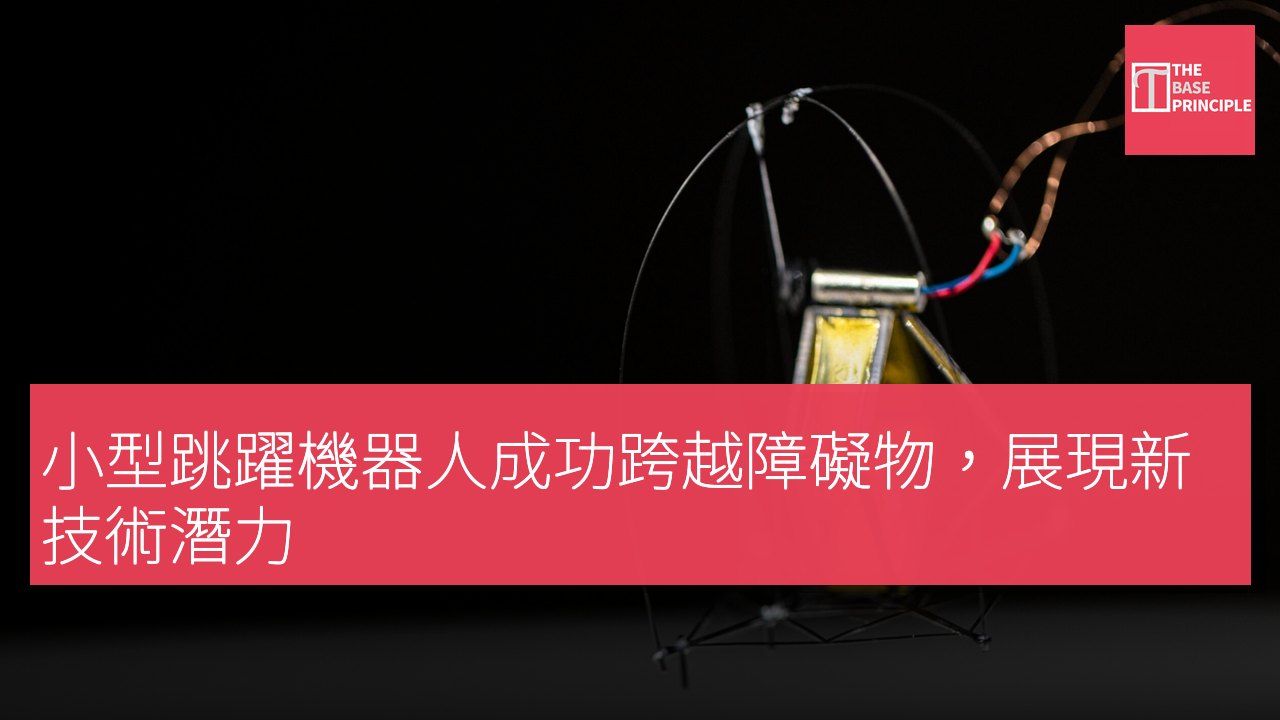
- DirectHop 是一款小型跳躍機器人,能夠跨越障礙物。
- 該機器人使用微型電動馬達和可摺疊腿進行跳躍。
- 研究團隊正在探索機器人自我調整和獨立運行的可能性。
- 未來可能應用於檢查石油煉廠和探索其他行星。
一款小型機器人足夠放在手掌中,能夠跳過標準樓梯的台階,著陸後自我調整,並再次跳躍。華盛頓大學的工程師開發了名為 DirectHop 的機器人,旨在探索跳躍是否能為小型機器人提供一種實用的方式來跨越障礙,而無需飛行。該原型使用一個微型電動馬達和三條可摺疊的腿進行重複跳躍。透過改變送至馬達的電流,研究人員能夠以單公分的精確度設置其跳躍高度。這一設計最終可能幫助一組低成本的機器人檢查石油煉廠、監控農場或探索其他行星。
目前,DirectHop 仍為原型機:它通過電線供電,無法指向特定目的地。
跳躍機器人的運作原理
許多跳躍機器人借用跳蚤的機械原理。彈簧儲存能量,然後釋放以進行跳躍,但這種釋放使得距離控制變得困難。隨著機器人變小,彈簧和鎖定裝置的製造及操作也變得更加困難。DirectHop 採用了不同的方法。其馬達通過釣魚線連接到機器人的塔樓上。當馬達加速時,釣魚線被纏繞並爬升至塔樓,將機器人拉入空中。在跳躍過程中,三條鉸接腿會伸展,使馬達與機器人的足部保持對齊。「我們發現,一個非常小的電動馬達可以加速到足夠的速度,直接驅動跳躍,就像青蛙的腿部肌肉直接驅動其跳躍一樣。」
首席作者華清(John)王表示,他是華盛頓大學機械工程的研究生助理。「我們還發現,通過調整流向馬達的電流,我們可以讓機器人跳躍特定的距離。」他補充道。
面臨的挑戰與未來目標
著陸對於必須多次跳躍的機器人來說仍然是一個問題。DirectHop 在空中容易翻滾,因此團隊為其配備了一個滾動保護裝置,以支持其在側面著陸時的穩定。研究人員可以通過將馬達向下移動至塔樓上,將機器人調整至正確位置,這樣能夠在 90% 的情況下使其自我調整。這樣改變了其重心,讓機器人能夠翻滾至足部,為下一次跳躍做準備。團隊從箱龜的殼中獲得靈感,該殼可以幫助動物翻身。
「在我看來,跳躍機器人面臨的三大挑戰是變化跳躍長度、自我調整及為多次跳躍重新裝載。」資深作者索耶·富勒表示,他是華盛頓大學的機械工程副教授。
DirectHop 仍然需要電力和指導才能獨立運行。王與富勒正在研究安裝太陽能電池和電池,並搭配振動馬達以實現轉向、可伸縮的足部以調整跳躍角度,以及用於導航的鏡頭和電子設備。他們的目標包括自主爬樓梯:一個能夠識別台階、確定所需跳躍、定位並在著陸後重複該過程的機器人。王估計,完全裝備的版本生產成本約為 US$10 (約 HK$78)。如果團隊能夠解決剩餘的挑戰,這些機器人可以在失去個別機器人的情況下,與更大型的機器在某些地方共同工作,而不會中斷任務。
項目 規格 電池容量 待定 重量 待定
跳躍機器人技術的潛力與挑戰
小型跳躍機器人如 DirectHop 展示了在特定環境中克服障礙的潛力,尤其是在無法飛行的情況下。其創新的設計使得機器人能夠精確控制跳躍高度,這對於未來的應用,如農業監控和行星探索,具有重要意義。然而,機器人仍需克服自我調整和獨立運行的挑戰,這些因素將直接影響其實用性和商業化潛力。研究團隊的努力將是推動這項技術進一步發展的關鍵。