
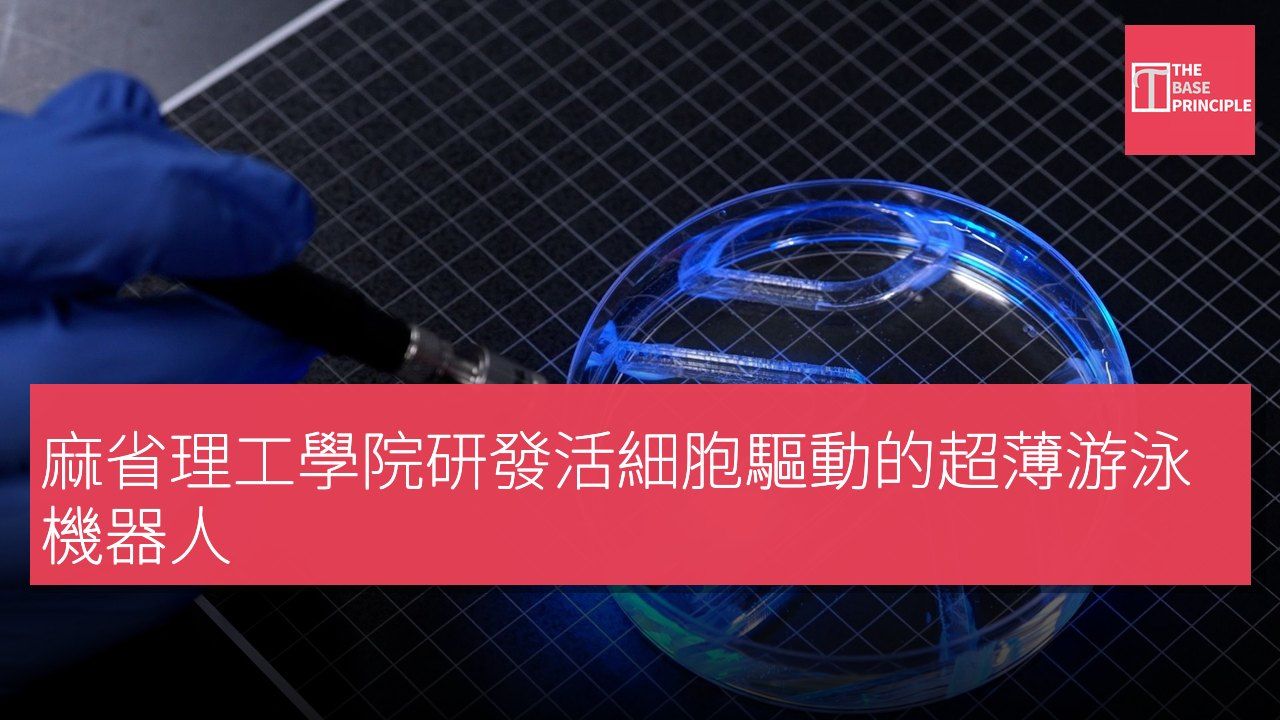
- 麻省理工學院開發的游泳機器人由活肌肉細胞驅動。
- 機器人使用光敏感肌肉組織在水中游動和轉向。
- 新設計展示了減少生物材料的潛力,提升運動效率。
- 研究結果為更小型的生物混合機器奠定基礎。
麻省理工學院的工程師已經開發出一種由一層活肌肉細胞驅動的薄型游泳機器人,展示出生物混合機器如何使用比以往設計更少的生物材料在水中移動。這款小型機器人利用光敏感的肌肉組織,生長在一個薄膠體骨架上,以推動自己在水中游動。研究人員展示了它可以通過將光線指向其兩個鰭來游泳和轉向,成功穿過一個簡單的水下迷宮。該機器人最快可在一分鐘內遊動約四倍於自身長度的距離。雖然速度顯著慢於人類游泳者,但研究人員表示,這一設計展示了利用活組織構建小型高效機器人的新方法。
根據麻省理工學院的資料,該機器人的身體由一層約半毫米厚的明膠薄膜構成,並具有兩個靈活的部分作為鰭。每個鰭上覆蓋著一層比人類頭髮還要薄的活骨骼肌細胞。這些細胞經過基因工程改造,能對光線作出收縮反應。當研究人員將光線照射到一個鰭上時,肌肉細胞會抽動,使得該鰭擺動並推動機器人通過周圍的水域。通過將光線指向任一鰭並調整照明的時機,研究人員可以控制機器人的方向和速度。
機器人設計與功能
啟動兩側會使兩個鰭同時運動。在測試過程中,團隊將機器人浸入一個大型培養皿中,並手動移動光源於其上方。機器人在導航時跟隨光線,成功通過置於培養皿內的迷宮。研究人員將其描述為首個能夠進行運動的非常薄的二維肌肉驅動機器人的示範。
這一新設計建立在麻省理工學院機械工程副教授 Ritu Raman 及其研究小組的早期工作基礎上。過去的實驗中,團隊開發了一種受人類虹膜啟發的人工肌肉結構。研究人員在一個帶有同心圓和放射狀凹槽的明膠圓盤上培養肌肉細胞。當光線刺激細胞時,它們會向不同方向收縮,導致圓盤伸展和擠壓。儘管早期設計展示了可控的運動,但位移僅限制在約 100 微米。對於這款游泳機器人,研究人員需要產生顯著更多的力量。
材料與細胞對齊的重要性
他們發現,支持肌肉細胞的材料與細胞本身一樣重要。早期設計使用了纖維蛋白,一種超柔軟的明膠,能在收縮的肌肉產生的力量下變形。在新研究中,團隊實驗了不同的明膠組成、剛度水平和凹槽幾何形狀,以改善肌肉的對齊和力量產生。研究人員發現,方底凹槽能比曲線凹槽更有效地促進細胞對齊。更好的對齊有助於細胞融合成能夠以更協調方式收縮的肌肉纖維。團隊還用明膠甲基丙烯酸酯(GelMA)替換了纖維蛋白,這是一種在組織工程中常用的材料。
更堅硬的配方支持更好的細胞對齊和更強的收縮。
未來應用與挑戰
大約半毫米厚的薄膜為肌肉細胞提供了足夠的結構支持,同時保持靈活且輕便以便與它們一起移動。研究人員還使用了一種訓練程序,通過重複的光刺激來增強肌肉組織,然後再組裝機器人。傳統生物混合機器人通常依賴於由數百萬個實驗室培養的肌肉細胞製成的笨重三維結構。麻省理工學院團隊相信,其較薄的設計可以減少所需的生物材料量,並有可能改善運動效率。活肌肉組織最終可能幫助機器人在傳統硬件難以部署的環境中執行精細任務。
Raman 建議的應用包括探索脆弱或難以預測的環境,例如水生生態系統。然而,目前的機器人仍然是一個早期研究示範。研究人員手動控制其光源,且其游泳速度仍然有限。團隊表示,下一步的目標是優化機器人的身體設計,以提高游泳速度。研究結果展示了精心設計的材料和活肌肉細胞如何協同工作,在極薄的機器人結構中產生運動,為更小的生物混合機器奠定了潛在基礎。該研究已發表於《先進功能材料》期刊。
活細胞驅動機器人的潛在應用
這款活細胞驅動的游泳機器人展示了生物混合機器在設計上的新方向,特別是在減少生物材料使用方面。透過光敏感肌肉細胞的應用,機器人能夠在水中進行靈活的游動和導航,這對於探索脆弱的水生生態系統有重要意義。儘管目前仍處於早期研究階段,未來的改進可能使這類機器人在難以到達的環境中執行精細任務,為生物醫學和環境監測等領域提供新的解決方案。