
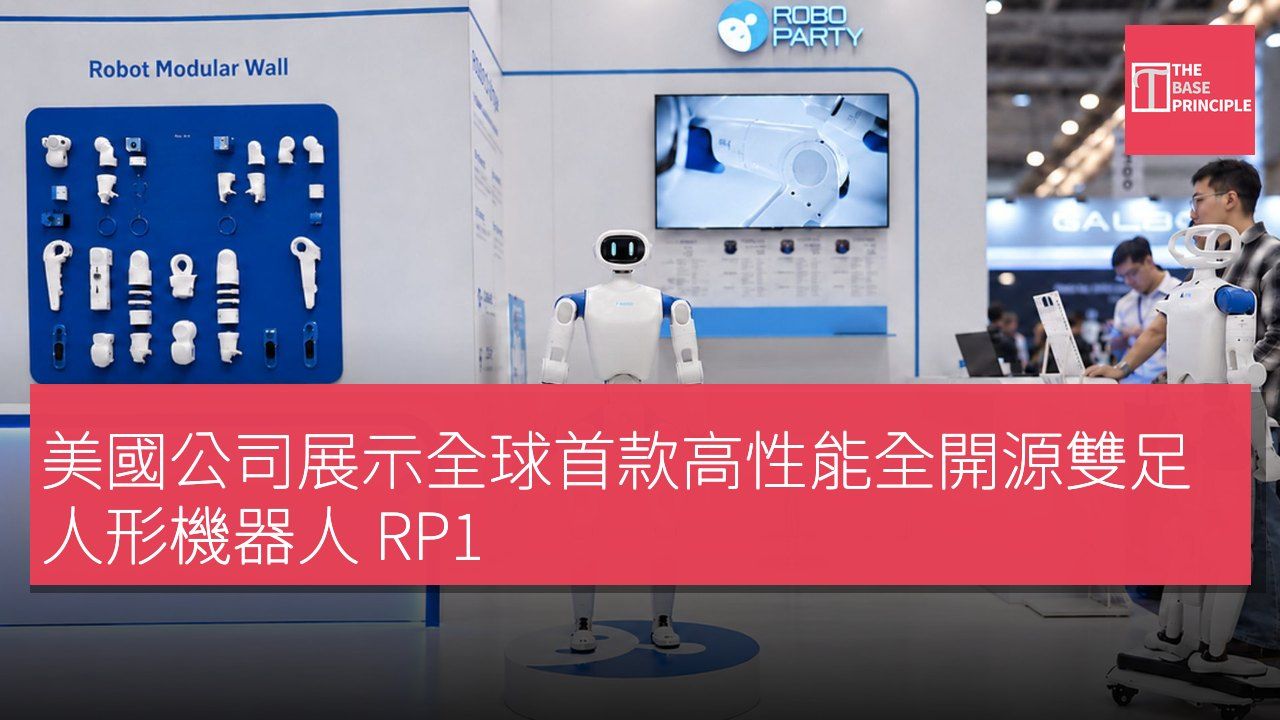
- RP1 是全球首款高性能全棧開源雙足人形機器人。
- 訪客可透過互動演示觀察 RP1 的動態穩定性及控制性能。
- RP1 支援動態運動及具身 AI 模型的訓練與驗證。
- RoboParty 的開發基於全棧開源路線圖,促進技術擴展。
位於匹茲堡的一家公司最近推出了其高性能開源人形機器人,名為 RP1(ROBOTO 01),並於 IROS 2026 上首次公開亮相,標誌著該機器人的全球首發。該公司將 RP1 定位為全球首款高性能全棧開源雙足人形機器人,旨在為研究人員、教育工作者、機器人開發者及具身人工智能團隊提供一個可使用、修改、訓練及持續擴展的人形機器人系統。
RoboParty 的創辦人黃毅表示:「人形機器人不應該是隻有少數團隊能夠建造的封閉系統,而其他人只能旁觀。我們希望 RP1 成為一個開放的基礎,讓開發者能夠訪問、修改、訓練及不斷改進。全棧開源一直是我們自 RPO 項目以來的技術方向。」在 RoboParty 的 IROS 展位上,「Kick Me」互動演示成為訪客體驗 RP1 能力的最直接方式之一。在演示過程中,訪客可以直接對機器人施加外部幹擾,RP1 在被推或踢時,迅速調整姿勢並恢復平衡。
開放式互動演示 RP1 能力
根據新聞稿,與基於預設動作的演示不同,這種開放的互動使訪客能夠觀察到機器人在外部幹擾下的動態穩定性及控制性能。反覆進行的高強度互動也為機器人的身體性能和系統穩健性提供了直接測試。RP1 在 IROS 上的動態運動和幹擾恢復能力得益於 RoboParty 的開放式 R&D 基礎設施 PartyOS,並整合了 UFO 框架。
RP1 設計與性能特點
該公司強調,RP1 被設計為一個高性能的人形平台,以支援動態運動、具身 AI 模型的訓練、驗證及部署,數據收集及持續開發。RoboParty 還透露 RP1 的峯值關節扭矩可達 160 N·m。RP1 的內部開發的 Romomo 驅動模塊和機械結構,以及其實時運動控制系統,均圍繞動態運動、幹擾恢復及長期開發實驗的需求進行設計。
該公司還強調,在「Kick Me」互動中,訪客直接施加外部幹擾,而 RP1 能夠調整姿勢並恢復平衡。機器人還展示出持續運動、幹擾恢復及跌倒恢復等行為,這些行為不僅反映了算法的性能,也體現了機器人體、驅動模塊及運動控制系統的協調。公司透露,RP1 基於 RoboParty 更廣泛的全棧開源路線圖,RoboParty 先前已從 RPO 開始其完全開放源碼的雙足人形機器人項目。
透過 RPO 的開發和社區採用,RoboParty 擴展了其技術能力,涵蓋核心驅動器、機器人體、運動控制、靈巧操作及機器人軟件系統。
開源人形機器人對未來的影響
RP1 的推出標誌著人形機器人技術的一個重要進步,特別是在開源領域。這不僅使得研究人員和開發者能夠更自由地探索和創新,還促進了社區的合作與知識共享。RP1 的設計考慮到動態運動和幹擾恢復,顯示出其在實際應用中的潛力。隨著開源技術的普及,未來可能會出現更多創新的應用場景,進一步推動機器人技術的發展。