
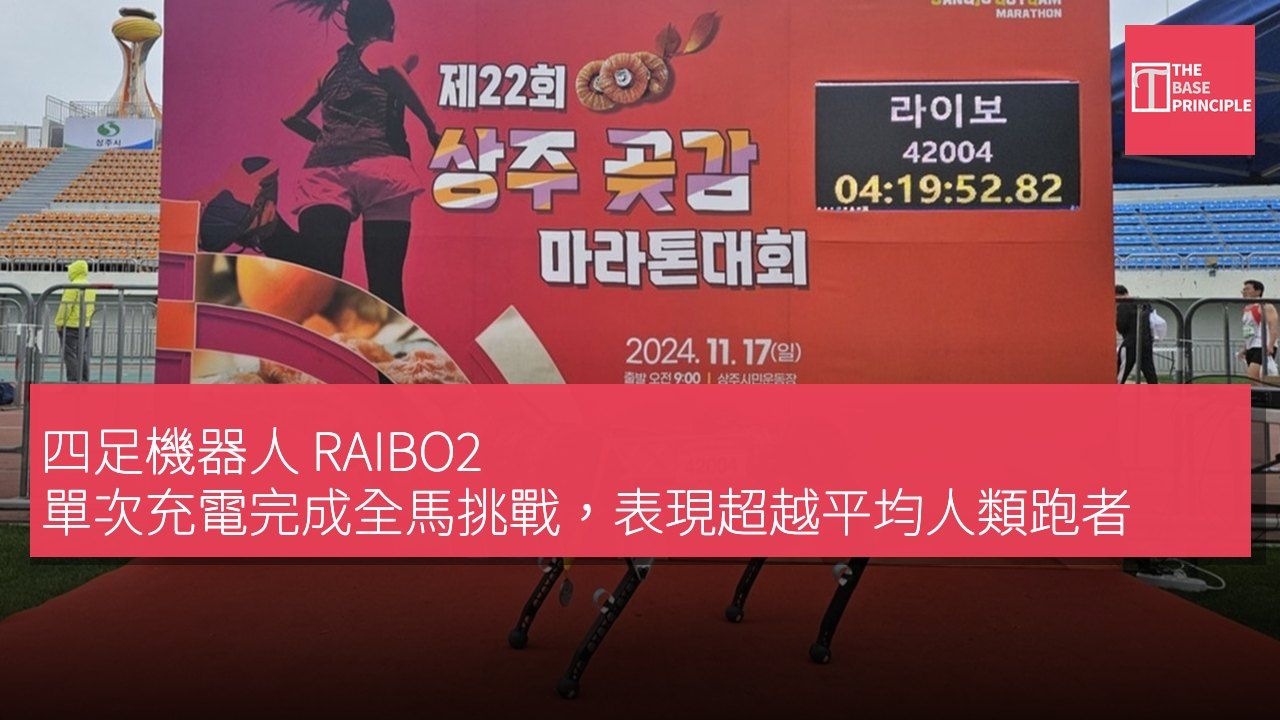
- 四足機器人 RAIBO2 在單次充電下完成全馬拉松,表現超過平均人類跑者。
- RAIBO2 每次充電行駛距離為現有四足機器人的三倍,具長電池壽命潛力。
- 研究團隊專注於降低每單位行駛距離的能量損耗,而非僅追求速度。
- RAIBO2 目前仍需人類操作員控制,尚未具備自主導航能力。
一款由韓國研究人員研發的四足機器人 RAIBO2,已成功展示其能夠在單次充電下完成全馬拉松。該機器人參加了韓國的上州馬拉松,與人類競爭者同場競技,最終以 4 小時 19 分 52 秒的成績完成賽事,步速超過了平均人類跑者。RAIBO2 由韓國科學技術院的團隊建造,其每次充電所行駛的距離約為現有四足機器人的三倍。研究人員表示,這一成就可能為用於搜索和救援的腿式機器人帶來更長的電池壽命。
四足機器人的潛力與挑戰
腿式機器人在災難響應和山區救援工作中具有實際潛力,因為它們能夠穿越輪式機器無法通過的地形。然而,迄今為止,大多數四足機器人的充電範圍僅限於約 12 英里(20 公里)。與輪式機器不同,腿式機器人持續消耗能量以支撐自身的重量,而每一步的步伐也會消耗額外的能量。該研究的主導作者機器人專家李忠仁表示,團隊專注於降低每單位行駛距離所損耗的能量,而非僅僅追求速度。
研究人員發現,約三分之二的腿式機器人能量預算以熱量的形式在其馬達和驅動電子設備內部消耗。剩餘的能量則因齒輪摩擦、滑腳和每一步的顛簸而流失。為瞭解決這一問題,團隊減輕了每條腿的重量,設計了低阻抗的馬達電路板,並利用這些重量的節省來安裝更大的電池。他們還建造了能在較少電流下產生相同扭矩的馬達,並透過強化學習訓練 RAIBO2 的行走風格,以獎勵柔和的步伐並懲罰滑動或過熱的情況。
該機器人還被設計為在下坡路段回收部分能量,將其回饋至電池。
在比賽期間,RAIBO2 的平均速度為每小時 5.9 英里(2.64 米每秒),路線經歷了 938 英尺(286 米)的高度變化和濕滑的地形。它共使用了其 2,016 瓦時電池容量中的 1,280 瓦時,實現了每單位體重和距離所消耗的運輸成本標準值為 0.25。這一數字超越了人類基準的 0.37,使 RAIBO2 成為有記錄以來運行效率超過平均人類跑者的首款四足機器人。
研究人員估計,該機器人在電量耗盡之前,還能再行駛約 16 英里(25 公里),預期範圍約為 40 英里。
自主導航的未來需求
沒有參與該研究的卡內基梅隆大學機械工程師 Sarah Bergbreiter 表示,她對該機器人效率、速度和機動性的結合感到印象深刻。然而,該機器人尚未能夠自主導航。比賽期間,它攜帶了一個相機,但沒有軟件來解讀前方的道路,因此需要一位人類操作員遠程控制其行駛。加州大學聖塔巴巴拉分校的工程師 Katie Byl,同樣未參與此研究,表示 RAIBO2 基本上是在盲行。
李忠仁表示,增加自主性將需要額外的板載計算能力,而這會消耗能量。他的團隊目前正在開發更小的板載網絡和傳感器,旨在增加功能而不會顯著提高能量使用。
四足機器人技術的發展與應用前景
四足機器人 RAIBO2 的成功展示了腿式機器人在特定環境中的潛力,特別是在災難響應和救援任務中。其能量效率的提升不僅意味著更長的運行時間,還可能改變未來機器人在複雜地形中的應用方式。儘管目前仍需人類操作員控制,但未來若能增加自主導航能力,將進一步擴展其應用範圍,提升救援行動的效率和安全性。