
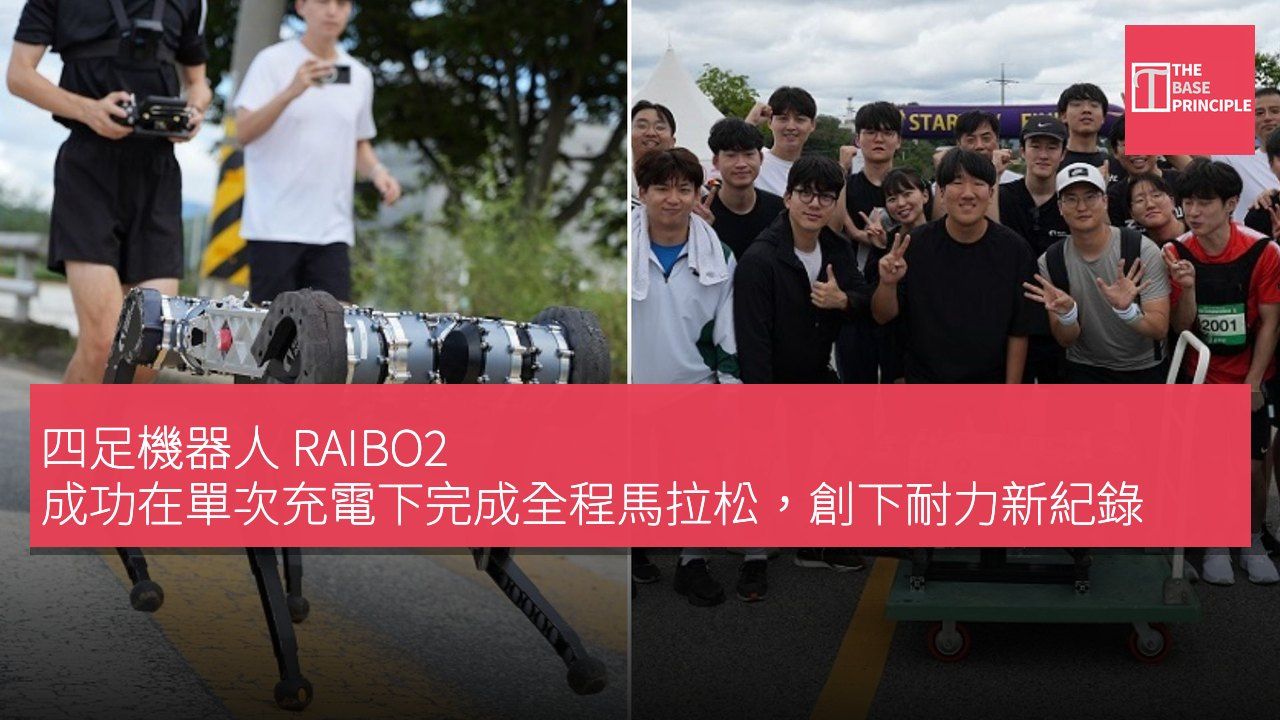
- 四足機器人 RAIBO2 成功在單次充電下完成全程馬拉松。
- 這款機器人耗時 4 小時 19 分 52 秒,能量消耗低於人類。
- 研究團隊改進了機器人的移動能力,減少能量損失。
- RAIBO2 提供超過三倍於以往機器人的行程,應用潛力巨大。
一款四足機器人成功完成全程馬拉松,單次充電下行走 42.195 公里,耗時 4 小時 19 分 52 秒,且其移動所需的能量明顯低於人類。這款名為 RAIBO2 的機器人由韓國科學技術院 (KAIST) 的研究團隊開發,並於 2024 年桑州乾柿馬拉松賽事中完成了這一壯舉。團隊於 2026 年 9 月 23 日在《自然》期刊發表了相關研究成果。此成就有效解決了四足機器人面臨的最大挑戰之一:耐力。
與輪式機器相比,四足機器人必須持續消耗能量支撐其身體,並在移動過程中因撞擊、關節運動及足部與地面互動而流失能量。
RAIBO2 在整個馬拉松中保持了約 2.64 米每秒(約 5.9 英里每小時)的平均速度,並在未更換或充電的情況下完成了 42.195 公里的賽程。這項成果是在研究團隊早期未能成功的嘗試後實現的。2024 年 9 月,早期版本的 RAIBO2 在馬拉松賽事中約 37 公里時耗盡電量。KAIST 表示,因為該機器人在調整速度以適應其他選手時,消耗的能量超出預期。
改進移動能力的策略
隨後,團隊重新設計了系統的多個方面,並不斷改進其移動能力。研究團隊並非僅僅安裝更大容量的電池,而是專注於減少機器人在移動過程中損失的能量。
《自然》期刊的研究描述了 RAIBO2 作為一款高效能的四足機器人,通過對機械、電氣及運動損失的全面分析進行開發。研究人員使其腿部輕量化,並設計驅動電機的電子元件以減少電能損耗。此外,研究團隊還制定了一項運動策略,以最小化運動過程中的能量耗損。機器學習在這一過程中扮演了重要角色,團隊利用模擬及增強學習來訓練機器人的移動策略,使其學會減少不必要的關節運動、足部與地面碰撞損失及其他浪費能量的來源。
研究人員還將機器人的物理設計與控制系統作整體考量,而非分開優化,這包括對腿部機構和電機驅動電路的改動。
最終的效率提升以運輸成本 (COT) 的指標來衡量,該指標測量了移動特定重量所需的能量。RAIBO2 的 COT 為 0.25,相較於人類的基準值 0.37。這並不意味著該機器人在所有運動形式上都比人類更高效,而是在本研究的 COT 比較中,RAIBO2 相對於其重量和行進距離所需的能量更少。研究人員表示,這些改進將有助於延長四足機器人在不適合輪子的環境中的應用。
四足機器人能夠在山地、災害區域、樓梯及其他不平坦環境中行走,但其運行範圍過去一直受限於電池容量。
耐力提升的應用意義
《自然》期刊指出,以往的四足機器人通常在充電後的行程限制在約 20 公里,而 RAIBO2 則在本研究的比較中提供了超過三倍的行程。這對於搜索和救援、工業檢查以及戶外偵察等應用意義重大,因為將機器人送回充電站可能困難或不可能。團隊有效地將耐力視為整體系統工程問題,而非僅僅是電池問題。通過同時減少機械、電氣及運動損失,RAIBO2 展示了四足機器人在不僅僅是攜帶更大能量包的情況下,可以走得更遠。
因此,對於四足機器人來說,馬拉松的意義不僅在於跑完 26.2 英里,而是證明這些機器在每一步上都能顯著提高效率。
四足機器人耐力提升的技術突破
RAIBO2 的成功展示了四足機器人在耐力和效率上的重大進步,這不僅是電池技術的提升,更是整體系統設計的結果。研究團隊通過減少能量損失,優化機械和控制系統,讓機器人能在不平坦環境中有效運行,這對於實際應用如搜索救援和工業檢查具有深遠意義。隨著技術的進步,四足機器人的應用範圍將更為廣泛,未來可能在更多場景中發揮重要作用。