
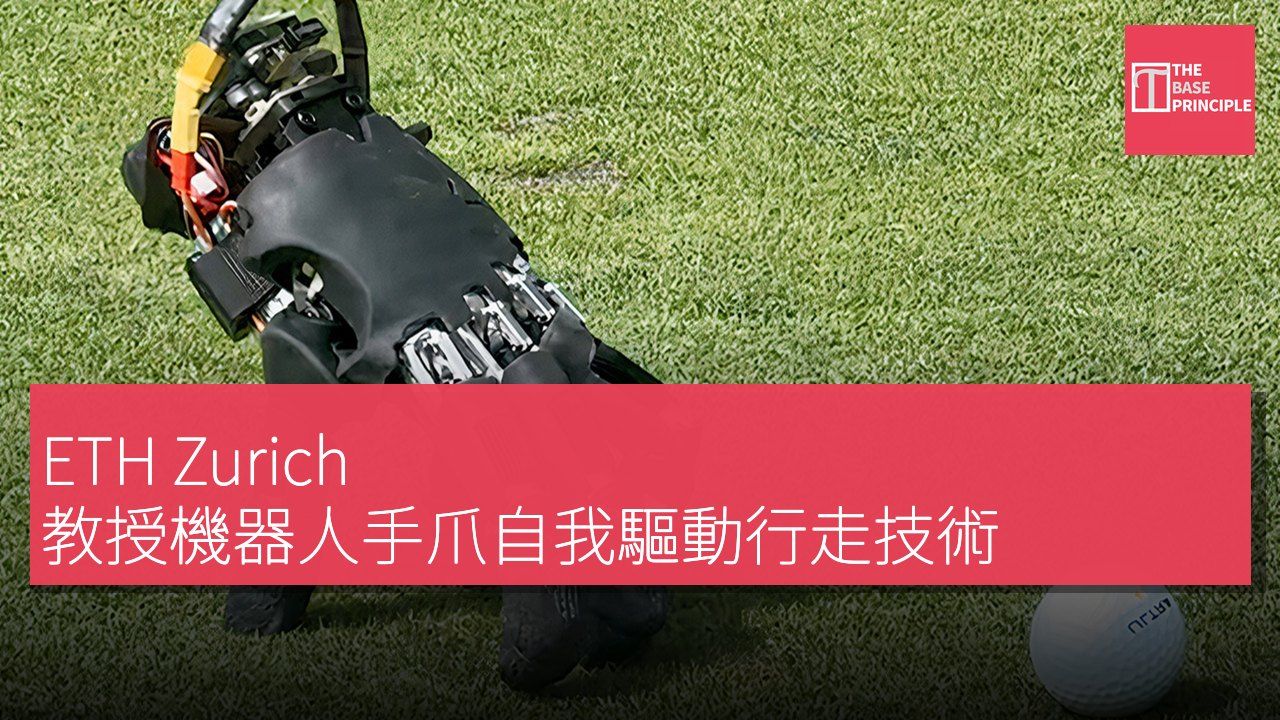
- 機械手利用自身手指在地面上自我驅動行走。
- 研究團隊使用強化學習訓練機械手以保持平衡。
- 機械手在多種表面上表現良好,能自我修正偏離路徑。
- 該技術可應用於更大機器人執行複雜任務。
蘇黎世聯邦理工學院的工程師們已經教會了一個機械手僅利用自身的手指在地面上爬行。該團隊來自該大學的柔性機器人實驗室,最初使用了一個現成的 WUJI 手,該手設計用於抓取物體,然後將其轉變為自我推動的行走裝置。研究人員 Amirhossein Kazemipour、Hehui Zheng 和 Robert Katzschmann 在機械手的背部安裝了 Raspberry Pi、慣性測量單元和電池,使其能夠無繩操作,總重量約為 1.8 磅 (818 克)。
這種機械手的 20 個動力關節(每根手指四個)保持工廠標準,拇指則位於一側。
強化學習訓練機械手
使用手指而非腿來行走創造了一個不尋常的問題。每次抬起任何單根手指以邁出一步,便會移除一個支撐點,因此剩下的手指必須立即補償以保持平衡。為瞭解決這個問題,團隊在 NVIDIA 的 Isaac Lab 模擬平台內使用強化學習對機械手進行訓練。研究人員在一個調整為與實際硬件密切匹配的模擬器內同時運行了數千次虛擬試驗。一個神經網絡跟蹤關節角度、傾斜度、旋轉速率和機械手的最近命令,然後計算所有 20 個關節的目標位置。
通過獎勵系統鼓勵每個手指尖向參考點移動,而非複製為四足機器人設計的獎勵結構,大幅加快了訓練速度。
機械手在多種表面表現
訓練完成後,該策略能夠獨立決定抬起哪根手指、伸展多遠以及如何保持手的穩定。研究人員隨後在戶外測試了機械手在 14 種表面上的表現,包括橡膠墊、地毯、木地板、砂礫、草地、鑽石板和蘇黎世的利馬特河沿岸的石頭。操作員通過控制器提供駕駛指令,機械手的自身幾何形狀在其偏離路徑時能夠自動修正,這是一個團隊意外欣賞的特徵。一個單獨的恢復策略也讓機械手在 25 次嘗試中成功自我恢復了 21 次,大多數情況下恢復時間少於 20 秒。
同樣的手指在抵達目的地後還能執行其他任務。即使沒有鏡頭,機械手在鍵盤上打字的表現也足以玩 Sokoban 遊戲,成功執行 32 條指令中的 29 條,延遲時間為四分之一秒。隨著增設一個上方鏡頭,它能夠拾起一個小立方體並將其推向標記目標,平均落點誤差約為 0.7 英寸 (17 毫米)。Kazemipour 表示,這種方法可以讓一個更大的機器人卸下機械手,讓其去夠取主體無法接觸的物體,然後再自行返回,無需額外的輪子或腿,因為機械手完全依賴於其已有的手指。
自我驅動技術的應用潛力
這項技術展示了機械手在行走和操作上的新可能性,尤其是利用自身結構進行自我修正,顯示出高度的靈活性和適應性。這不僅提升了機械手的實用性,還為未來機器人的設計提供了新思路,尤其是在需要在狹窄或不穩定環境中工作的情境。透過強化學習的應用,機械手能夠快速適應不同的環境,這對於自動化和機器人技術的發展具有重要意義。