
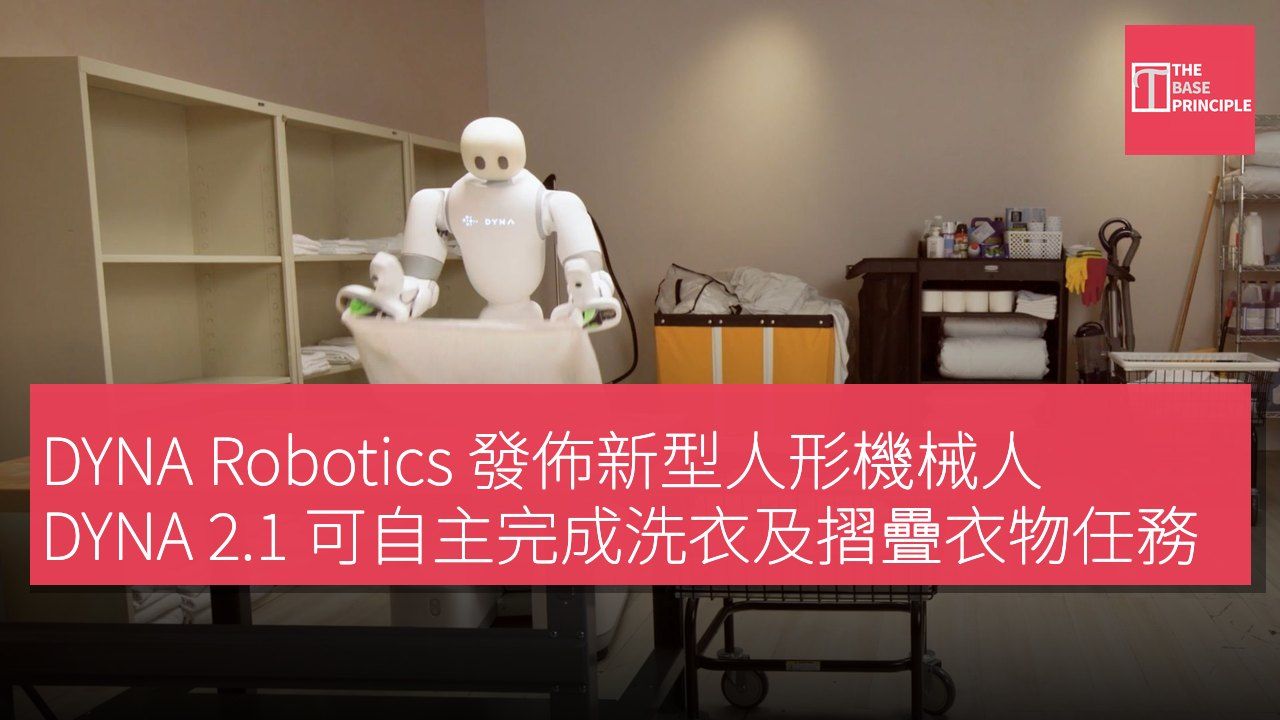
- DYNA 2.1 能自主完成洗衣和摺衣任務,無需人類幹預。
- 機器人具備處理錯誤的能力,能自動恢復工作流程。
- 該機器人設計靈活,能在不同高度放置物品。
- DYNA 透過數據訓練模型,提升機器人的操作能力。
位於加利福尼亞的機器人公司 DYNA Robotics 推出了 DYNA 2.1,這是一款旨在執行洗衣和摺衣等任務的實體代理。該公司於 9 月 29 日宣佈推出此產品,並分享了一段展示人形機器人運作的影片。DYNA 2.1 無需人類幹預即可完成這些任務,依賴其精巧的身體靈活性和複雜的推理能力。該公司目前正將這款機器人部署於酒店、洗衣店及餐廳。其洗衣示範不僅限於摺疊單個毛巾,而是展示了機器如何處理包括操作設備、移動洗衣、整理完成的堆疊以及從錯誤中恢復的工作流程。
機器人自主操作能力
DYNA Robotics 表示:「我們正在釋放 Dyna-2.1,這是首款實現可靠超長期全身自主的實體代理。它結合了我們全新的半人形硬體和圍繞 Dyna-2 建立的代理系統,以處理超長期的現實工作流程。」這段影片展示了該機器人在洗衣環境中的表現,包括裝載洗衣機和烘乾機,並主動啟動這些設備。該機器人可以彎下身來,將大批毛巾從烘乾機後部轉移到籃子中。移除毛巾後,機器人能將其平攤、摺疊,並根據大小進行分類。
完成的堆疊會被放置在架子上,無論是要彎下身以放置於低處,還是向上伸手以放置於高處。
該系統設計上能夠應對物理錯誤,無需人類介入。如果毛巾掉落在地面,機器人能夠撿起來;如果抓取失敗,它可以放棄該嘗試並重新進行。DYNA Robotics 的共同創辦人兼首席執行官林登·高(Lindon Gao)表示:「我們的目標是使通用機器人在現實場景中商業化。客戶需要能夠完成整個工作流程的機器人,而非僅僅是執行特定任務,而這一切都不需要人類的監督。」
靈活的硬體設計
DYNA 2.1 的硬體設計結合了上半身和兩隻手臂,基座則由四個可轉向的輪子支撐。其手臂可配備平行夾爪或靈巧的手,以便於抓取和操作物體。輪式設計提供靈活性,同時避免了行走機器人所需的平衡要求。上半身的運動可應用於彎曲、舉起以及在不同高度的架子上取物等任務。視覺語言協調器能夠對複雜工作流程進行推理,而全身控制器則協調駕駛和上半身動作,以形成整合的行動。這些系統的基礎是 DYNA 2,該公司的專有世界行動模型。
DYNA 表示,他們用一百萬小時的人類和機器人數據訓練該模型,以支持物理技能和可操控性。
DYNA 通過平均介入時間(Mean Time Between Interventions, MTBI)來評估機器人,該指標測量其操作多長時間後需要人類介入。此方法專注於持續的任務表現,而非孤立示範的成功。洗衣班次要求機器人在重複的行動中保持進度,處理物體位置的變化及偶爾的處理錯誤。在運作過程中,這款實體代理會捕捉執行數據,包括推理系統的決策軌跡和控制器的關節負荷。
這些資訊會通過持續改進循環反饋到系統中,旨在增加介入之間的工作量。DYNA 希望通過將操作數據反饋進系統,延長機器人介入之間的時間。
自動化技術的商業化潛力
DYNA 2.1 的推出標誌著機器人技術向商業化邊界邁進,尤其在洗衣等日常任務中。其自主操作能力不僅減少了人力需求,還能提高工作效率,這對於酒店和餐飲業等行業尤為重要。此外,機器人能夠自動處理錯誤並恢復工作,顯示出其在複雜環境中的應用潛力。隨著數據訓練的進步,這類機器人的性能將持續提升,未來有可能在更多領域實現自動化。