
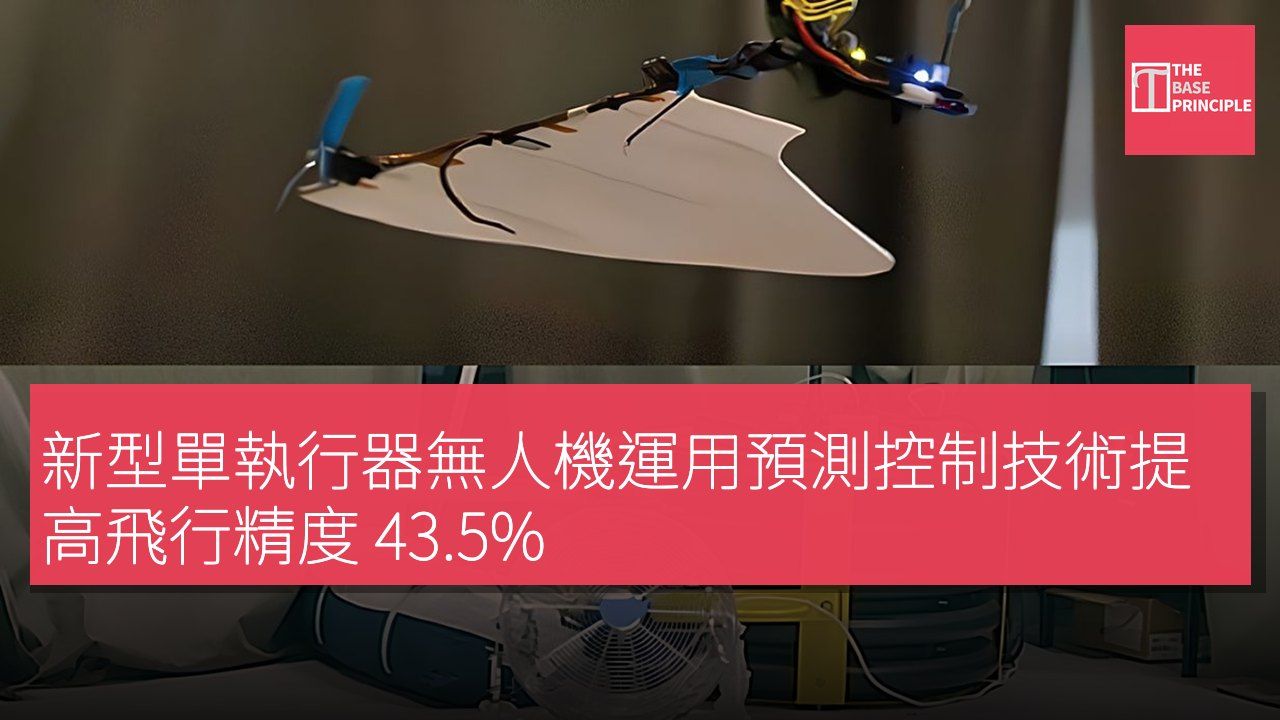
- 新加坡科技設計大學開發單執行器無人機控制方法。
- 該無人機名為 SAM,靈感來自楓樹種子的自旋運動。
- 結合 NMPC 和 INDI 方法,顯著提高飛行精度。
- 未來將探索減少對外部追蹤的依賴。
一款只有一個活動部件的飛行機器人聽起來似乎簡單,但精確控制卻並非易事。大多數無人機使用多個旋翼來控制其升降、轉向和移動,然而只有一個執行器的機器人在偏離航道或受到幹擾時糾正自身的方式則少得多。新加坡科技設計大學(SUTD)的研究人員已開發出一種控制方法,讓這種極簡設計的飛行機器人能夠預測其下一步動作。該方法在名為 SAM 的平台上進行了演示,SAM 是「Samara Seed-Inspired Single-Actuator Monocopter」的縮寫,這一靈感源自楓樹種子的設計先前創下了 26
分鐘的飛行耐力記錄。
新方法的核心技術
預測運動動作 SAM 的設計靈感來自於掉落楓樹種子的自旋運動,通過快速旋轉來產生升力,同時僅使用一個執行器來控制升力和方向。這種緊湊的設計雖然可能,但卻帶來了妥協。由於只有一個執行器控制其運動,精確的軌跡跟蹤變得尤其困難。新方法的核心是非線性模型預測控制(Nonlinear Model Predictive Control,NMPC)。NMPC 不是等待 SAM 偏離預定路徑後再進行修正,而是預測機器人在接下來幾個瞬間的運動方式,並據此計劃其行動。
研究人員將該方法與增量非線性動態反演(Incremental Nonlinear Dynamic Inversion,INDI)結合,該方法使用實時反饋來迅速修正機器人在遇到擾動或建模誤差時的狀態。
測試各種翅膀 為了測試該方法,研究人員使用了三個版本的 SAM 進行了飛行實驗:短翼、長翼和超輕翼變體。每個版本都面臨不同的挑戰,包括較低的升力效率、翅膀變形和推力限制。短翼和長翼模型在圓形、八字形和高架圓形路徑上進行測試,其中一些路徑需要更多的執行器輸入,但平台無法提供。它們也在風扇產生的風中進行測試。超輕翼版本則在圓形路徑上進行評估,並攜帶 5 克的有效載荷。
飛行實驗結果
更精確的跟蹤結果 在所有實驗中,結合 NMPC 和 INDI 的方法表現優於基準控制器。長翼 SAM 的位置誤差降低了多達 39.5%,而短翼版本則降低了 37.2%。超輕翼模型的速度誤差減少幅度高達 43.5%。該研究的首席作者唐恩曼(Dr. Emmanuel Tang)表示:「由於整個系統依賴於一個執行器,因此每個電機命令都必須精確計劃和時機控制。」他補充說,給機器人設定預測計劃的視野,使其即使在風擾動或額外載荷下也能更準確地飛行。
實驗室之外的路徑 該技術仍處於實驗階段。飛行測試是在室內使用運動捕捉系統和離線計算進行的。未來的工作將探索減少 SAM 對外部追蹤的依賴,並將更多計算移至機器人本身。SUTD 工程產品開發部的副主任方少輝教授表示,該平台最終可以支持環境感知和氣候監測等應用,特別是在緊湊且可擴展的設計非常重要的情況下。
單執行器無人機的技術突破
這項研究展示了如何利用預測控制技術來克服單執行器無人機在精確控制上的挑戰。通過結合非線性模型預測控制和增量非線性動態反演,研究人員成功提高了無人機的飛行精度,這對於未來在複雜環境中應用無人機技術具有重要意義。隨著技術的進一步發展,這種無人機有潛力在環境感知和氣候監測等領域發揮更大作用,尤其是在設計要求緊湊和可擴展的情況下。