
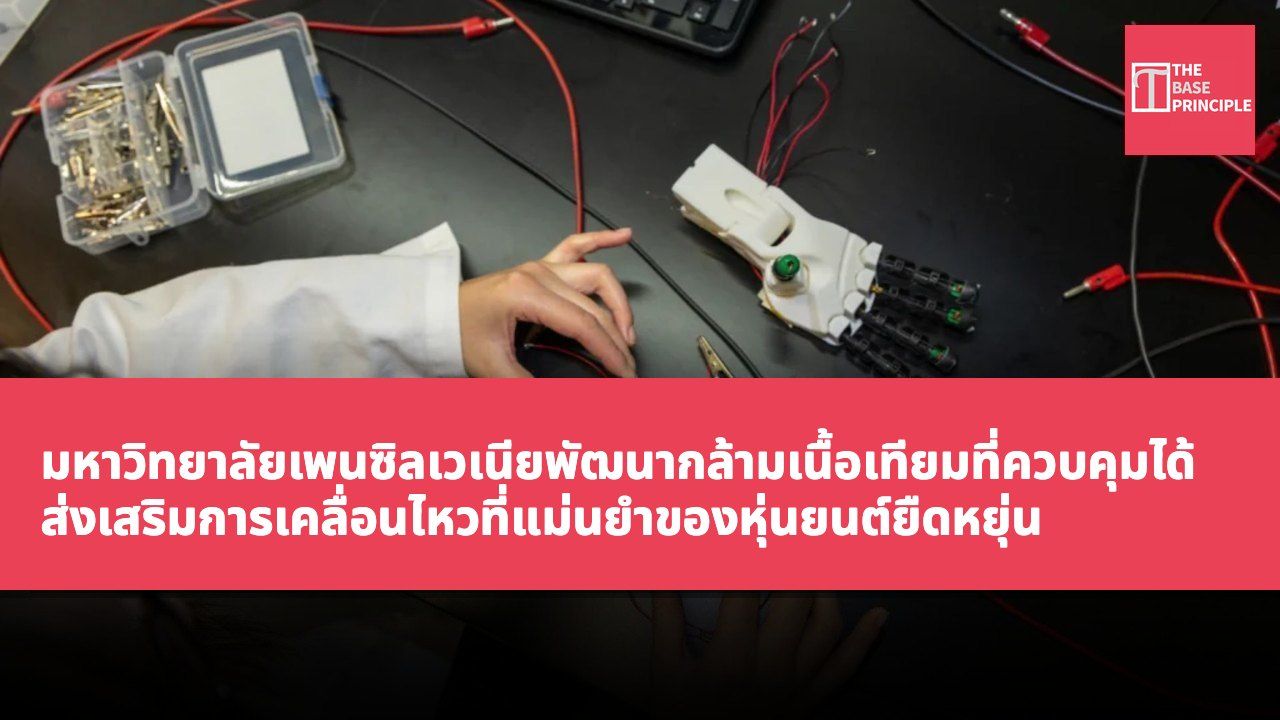
- มหาวิทยาลัยเพนซิลเวเนียพัฒนากล้ามเนื้อเทียมเพื่อเพิ่มความแม่นยำในการควบคุมการเคลื่อนไหวของหุ่นยนต์ยืดหยุ่น
- เทคโนโลยีใหม่ชื่อว่า CoilLCE รวมการใช้วัสดุเหลวคริสตัลและกราฟีน
- เทคโนโลยีการควบคุมฟีดแบ็กถูกนำมาใช้ครั้งแรกใน LCE ไดรเวอร์เพื่อเพิ่มความสามารถในการใช้งาน
- นักวิจัยวางแผนที่จะใช้ปัญญาประดิษฐ์เพื่อปรับปรุงการทำงานร่วมกันของกล้ามเนื้อเทียม
นักวิจัยจากมหาวิทยาลัยเพนซิลเวเนียได้พัฒนากล้ามเนื้อเทียมที่สามารถให้การควบคุมการเคลื่อนไหวที่แม่นยำยิ่งขึ้นสำหรับหุ่นยนต์ยืดหยุ่น เทคโนโลยีนี้ได้รับแรงบันดาลใจจากกล้ามเนื้อเล็ก ๆ ในมือและตา ซึ่งสามารถสร้างการเคลื่อนไหวที่ควบคุมได้ รักษาตำแหน่งกลางและประสานงานกับกล้ามเนื้อเทียมอื่น ๆ กล้ามเนื้อเหล่านี้รวมวัสดุเหลวคริสตัล, กราฟีน และขดลวดทองแดงที่ฝังอยู่ เพื่อเปลี่ยนสัญญาณไฟฟ้าให้เป็นการเคลื่อนไหวที่คล้ายกับกล้ามเนื้อ ตัวอย่างการสาธิตรวมถึงนิ้วหุ่นยนต์ที่กดปุ่มเปียโนแต่ละปุ่ม และตาเทียมที่เคลื่อนไหวตามการควบคุม ซึ่งแสดงให้เห็นถึงศักยภาพของเทคโนโลยีนี้ในด้านทักษะการเคลื่อนไหวที่ละเอียดอ่อนของหุ่นยนต์ยืดหยุ่น
กล้ามเนื้อเทียมทำให้หุ่นยนต์ยืดหยุ่นสามารถทำการเคลื่อนไหวที่แม่นยำได้โดยการรวมวัสดุยืดหยุ่นเข้ากับเซ็นเซอร์ในตัวและการควบคุมฟีดแบ็ก เทคโนโลยีนี้ชื่อว่า CoilLCE ซึ่งได้รับแรงบันดาลใจจากกล้ามเนื้อเล็ก ๆ ในมือและตาที่รับผิดชอบการเคลื่อนไหวที่ละเอียดอ่อน มันรวมวัสดุเหลวคริสตัล (LCEs), กราฟีน และขดลวดทองแดงที่ฝังอยู่แบบบาง เพื่อสร้างเส้นใยกล้ามเนื้อเทียมที่สามารถเปลี่ยนสัญญาณไฟฟ้าให้เป็นการเคลื่อนไหวทางกลที่ควบคุมได้ ทีมวิจัยพัฒนากล้ามเนื้อเทียมเหล่านี้เพื่อแก้ไขข้อจำกัดของไดรเวอร์หุ่นยนต์ยืดหยุ่นแบบดั้งเดิม แม้ว่าไดรเวอร์หุ่นยนต์แบบดั้งเดิมสามารถให้การเคลื่อนไหวที่แม่นยำ แต่โดยทั่วไปแล้วจะต้องใช้ส่วนประกอบขนาดใหญ่และการจัดเรียงทางกลที่ซับซ้อน ซึ่งทำให้ยากต่อการเลียนแบบความยืดหยุ่นและความกะทัดรัดของกล้ามเนื้อชีวภาพ
ส่วนประกอบและข้อดีของเทคโนโลยีใหม่
นักวิจัยได้รับแรงบันดาลใจจากกล้ามเนื้อเล็ก ๆ ในมือและตาในการออกแบบระบบเหล่านี้ วัสดุเหลวคริสตัลให้ทางเลือกที่เป็นไปได้ เนื่องจากมันจะเปลี่ยนรูปร่างเมื่อถูกความร้อน อย่างไรก็ตาม การควบคุมการเคลื่อนไหวของมันยังคงเป็นความท้าทาย เมื่อวัสดุถูกความร้อน มันจะหดตัว และการทำให้เย็นจะทำให้มันกลับสู่รูปร่างเดิม ซึ่งทำให้ยากที่จะรักษาตำแหน่งกลางที่เฉพาะเจาะจงโดยไม่ต้องมีการตรวจสอบและปรับแต่งอย่างต่อเนื่อง “นี่เป็นครั้งแรกที่แสดงการควบคุมฟีดแบ็กใน LCE ไดรเวอร์ ซึ่งเป็นขั้นตอนที่จำเป็นสำหรับกล้ามเนื้อเทียมประเภทนี้ในการนำไปใช้ในด้านหุ่นยนต์ในอนาคต” Cynthia Sung ผู้ช่วยศาสตราจารย์ในภาควิชาวิศวกรรมเครื่องกลและกลศาสตร์ประยุกต์ของมหาวิทยาลัยเพนซิลเวเนียกล่าวในแถลงการณ์
เพื่อเพิ่มประสิทธิภาพ นักวิจัยได้รวมวัสดุเหลวคริสตัลกับกราฟีน กราฟีนทำให้วัสดุสุดท้ายมีความยืดหยุ่นและทนทานมากขึ้น สามารถทนต่อแรงทางกลเมื่อกล้ามเนื้อเทียมมีปฏิสัมพันธ์กัน ทีมวิจัยได้ฝังขดลวดทองแดงที่บางมากลงในเส้นใย LCE-กราฟีน ขดลวดนี้มีฟังก์ชันสองอย่าง: มันสามารถสร้างความร้อนเพื่อกระตุ้นกล้ามเนื้อเทียม และทำหน้าที่เป็นเซ็นเซอร์ โดยการวัดการเปลี่ยนแปลงของความต้านทานเมื่อวัสดุเคลื่อนไหวเพื่อให้ฟีดแบ็ก ข้อมูลการวัดความต้านทานเหล่านี้ให้ฟีดแบ็กเกี่ยวกับสถานะของกล้ามเนื้อ ทำให้ระบบควบคุมสามารถปรับกำลังความร้อนได้แบบเรียลไทม์ โดยการรักษาความต้านทานให้อยู่ใกล้เป้าหมายที่กำหนด ระบบสามารถปรับการหดตัวและรักษาตำแหน่งกลางไว้ได้นาน
วิธีการแบบปิดนี้ช่วยขจัดความจำเป็นในการใช้เซ็นเซอร์ตำแหน่งแยกต่างหาก ลดจำนวนส่วนประกอบที่จำเป็นในการควบคุมกล้ามเนื้อเทียม
การประยุกต์ใช้การควบคุมฟีดแบ็กในทางปฏิบัติ
นักวิจัยยังได้แสดงการควบคุมฟีดแบ็กใน LCE ไดรเวอร์ ซึ่งแก้ไขความท้าทายที่สำคัญในการทำให้วัสดุเหล่านี้เหมาะสมกับการใช้งานในหุ่นยนต์จริง ทีมงานได้ใช้มือเทียมและตาเครื่องสองข้างในการแสดงเทคโนโลยีนี้ ในมือ มือเทียมจะกดปุ่มเปียโนแต่ละปุ่ม หยุดและเคลื่อนที่ไปยังโน้ตถัดไป ตาเครื่องใช้ไดรเวอร์ที่ตรงข้ามกันสี่คู่ในการสร้างการเคลื่อนไหวของการมองที่ควบคุมได้ การจัดเรียงนี้เลียนแบบกล้ามเนื้อชีวภาพ ซึ่งกล้ามเนื้อที่ตรงข้ามทำงานร่วมกันเพื่อทำการเคลื่อนไหว เมื่อกล้ามเนื้อเทียมหนึ่งหดตัว กล้ามเนื้อที่ตรงข้ามจะยืดออก ทำให้ระบบสามารถควบคุมการเคลื่อนไหวได้โดยไม่ต้องขับเคลื่อนกล้ามเนื้อทุกตัวพร้อมกัน
การจัดเรียงนี้ยังช่วยลดจำนวนการควบคุมที่จำเป็น
นักวิจัยเชื่อว่าเทคโนโลยีนี้มีการใช้งานที่มีศักยภาพในหุ่นยนต์ที่มีลักษณะคล้ายมนุษย์ โดยเฉพาะอย่างยิ่งในกรณีที่ต้องการให้ไดรเวอร์ขนาดเล็กจำนวนมากทำงานร่วมกันเพื่อสร้างการแสดงออกตามธรรมชาติในใบหน้าที่เทียม อย่างไรก็ตาม การรวมกล้ามเนื้อเทียมจำนวนมากเข้ากับระบบการประสานงานยังคงเป็นความท้าทาย ทีมงานมีแผนที่จะสำรวจการใช้ปัญญาประดิษฐ์และการมองเห็นด้วยคอมพิวเตอร์เพื่อจัดการการเคลื่อนไหวและการโต้ตอบที่ซับซ้อนมากขึ้น
ศักยภาพในอนาคตของเทคโนโลยีกล้ามเนื้อเทียม
การพัฒนาเทคโนโลยีกล้ามเนื้อเทียมมีความสำคัญต่อด้านหุ่นยนต์ยืดหยุ่น โดยเฉพาะในด้านการควบคุมที่แม่นยำและความยืดหยุ่นทางชีวภาพ ข้อจำกัดของไดรเวอร์หุ่นยนต์แบบดั้งเดิมทำให้การเลียนแบบฟังก์ชันของกล้ามเนื้อชีวภาพเป็นเรื่องยาก ในขณะที่วิธีการควบคุมฟีดแบ็กของเทคโนโลยีใหม่เสนอทางออก ซึ่งไม่เพียงแต่ช่วยลดจำนวนส่วนประกอบที่จำเป็น แต่ยังเพิ่มความยืดหยุ่นและความแม่นยำในการเคลื่อนไหว เมื่อทีมวิจัยวางแผนที่จะสำรวจการใช้ปัญญาประดิษฐ์เพิ่มเติม หุ่นยนต์ที่มีลักษณะคล้ายมนุษย์ในอนาคตอาจสามารถแสดงอารมณ์และการเคลื่อนไหวได้อย่างเป็นธรรมชาติมากขึ้น ส่งเสริมความก้าวหน้าของเทคโนโลยีหุ่นยนต์