- หุ่นยนต์คนรูปแบบหกตัวทำการทดสอบการทำงานตลอด 24 ชั่วโมงในร้านสะดวกซื้อ โดยมีสี่ตัวที่ผ่านการประเมิน
- หุ่นยนต์ประสบปัญหาในการทำความสะอาดและเติมสินค้า ไม่สามารถบรรลุมาตรฐานประสิทธิภาพได้
- AGIBOT ใช้กรอบ Genie Master เพื่อปรับปรุงความเป็นอิสระและความสามารถในการปรับตัวของหุ่นยนต์
- การทดลองแสดงให้เห็นว่ามีช่องว่างในความเป็นอิสระและความสามารถในการปรับตัวในงานค้าปลีก
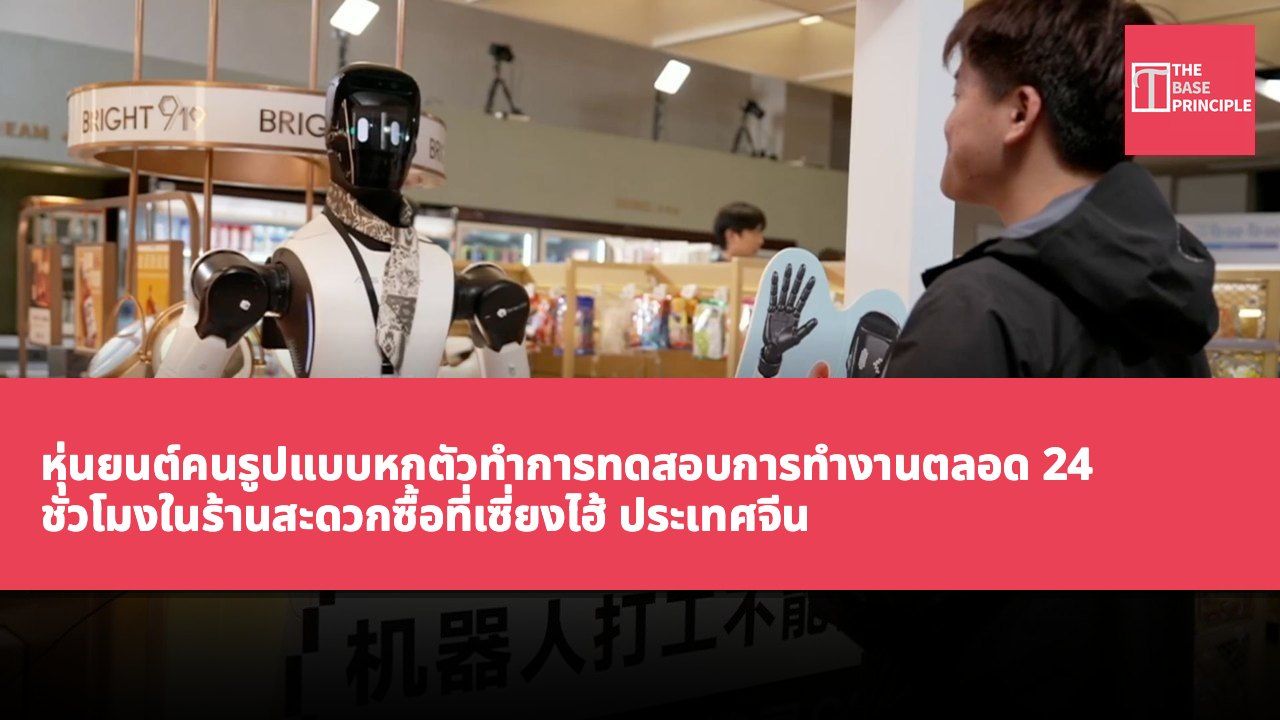
หุ่นยนต์คนรูปแบบหกตัวทำงานในร้านสะดวกซื้อแห่งหนึ่งในเซี่ยงไฮ้เป็นเวลา 24 ชั่วโมง รับผิดชอบในการต้อนรับลูกค้า การทำกาแฟ การจัดหาอาหาร และการเติมสินค้า อย่างไรก็ตาม เมื่อสิ้นสุดการทำงาน มีเพียงสี่ตัวที่ผ่านการประเมินประสิทธิภาพ ซึ่งแสดงให้เห็นถึงความท้าทายที่หุ่นยนต์ต้องเผชิญในการจัดการกับงานประจำที่ไม่สามารถคาดเดาได้ การทดลองที่มีชื่อว่า "หุ่นยนต์ไม่หยุดทำงาน" นี้จัดโดยบริษัท AGIBOT ในประเทศจีน ตั้งแต่วันที่ 2 พฤศจิกายน เวลา 10:00 น. ถึง 3 พฤศจิกายน เวลา 10:00 น. ที่ร้านสะดวกซื้อในเขตซู่หุยของเซี่ยงไฮ้ บริษัทได้ติดตั้งหุ่นยนต์คนรูปแบบ G2 จำนวนหกตัวและทำการถ่ายทอดสด ซึ่งดึงดูดผู้ชมออนไลน์มากกว่า 2 ล้านคน
ตามข้อมูลของ AGIBOT หุ่นยนต์ทั้งหกตัวได้ทำภารกิจรวม 1,730 รายการในระหว่างการทดลอง อย่างไรก็ตาม หุ่นยนต์สองตัวที่รับผิดชอบในการทำความสะอาดและตรวจสอบและเติมสินค้าไม่สามารถบรรลุมาตรฐานประสิทธิภาพของบริษัทได้
หุ่นยนต์ทั้งหกตัวได้รับมอบหมายให้ทำหน้าที่ค้าปลีกที่แตกต่างกัน รวมถึงการบริการลูกค้า การจัดการผลิตภัณฑ์ การทำกาแฟ การให้บริการอาหารร้อน และการทำความสะอาด AGIBOT รายงานว่าหุ่นยนต์เหล่านี้ได้ทำการโต้ตอบกับลูกค้า 683 ครั้ง การรับและส่งผลิตภัณฑ์ 369 ครั้ง การสั่งกาแฟ 147 ครั้ง และการจัดหาอาหารเช้า 126 ครั้ง นอกจากนี้ยังดำเนินการตรวจสอบและเติมสินค้า 277 ครั้ง และทำความสะอาดโต๊ะ 128 ครั้ง การทดลองนี้ครอบคลุมสี่ช่วงเวลาการดำเนินงาน ได้แก่ ช่วงเวลาที่มีลูกค้าหนาแน่นในมื้อกลางวัน ช่วงเวลาที่มีลูกค้าหนาแน่นในตอนเย็น การดำเนินงานในช่วงกลางคืน และช่วงเวลาที่มีลูกค้าหนาแน่นในมื้อเช้าหลังจากนั้น ทำให้หุ่นยนต์ต้องเผชิญกับระดับกิจกรรมของลูกค้าที่แตกต่างกันและสภาพแวดล้อมในร้านที่เปลี่ยนแปลงไป ไม่ใช่เพียงแค่การทำงานในภารกิจที่ควบคุมได้ในระยะสั้น
ผลการประเมินประสิทธิภาพของหุ่นยนต์
AGIBOT ประเมินหุ่นยนต์ตามเวลาทำงาน สถานะการทำภารกิจ ความคิดเห็นจากลูกค้า เวลาในการตอบสนอง และความสามารถในการจัดการกับสถานการณ์ฉุกเฉิน หุ่นยนต์สี่ตัวผ่านการประเมินสุดท้าย ขณะที่อีกสองตัวถูกจัดอยู่ในกลุ่มสังเกตเพื่อการปรับปรุงเพิ่มเติม สาเหตุหลักที่ทำให้หุ่นยนต์สองตัวล้มเหลวอยู่ที่ภารกิจการทำความสะอาดและการจัดการชั้นวางที่มีความท้าทายเป็นพิเศษ ตามรายงานของ TechSpot ที่อ้างอิงจากสื่อจีน ITHome หุ่นยนต์ทำความสะอาดไม่สามารถเดินตามเส้นทางที่วางแผนไว้เมื่อพบกับถังขยะที่เต็ม มันไม่สามารถแก้ไขอุปสรรคนี้ได้ และเบี่ยงเบนออกจากเส้นทางที่กำหนด ทำให้มันออกจากร้านและไม่สามารถกลับไปยังตำแหน่งที่กำหนดได้
หุ่นยนต์ที่รับผิดชอบการตรวจสอบและเติมสินค้าก็ประสบปัญหาในการตอบสนองความต้องการของร้าน ตามรายงาน มันขาดความกระตือรือร้น ไม่สามารถระบุและเติมสินค้าที่ขาดหายไปตามการขายได้อย่างต่อเนื่อง
ปัญหาเหล่านี้เน้นให้เห็นถึงความท้าทายที่หุ่นยนต์ต้องเผชิญในการทำงานอัตโนมัติ การทำงานในสภาวะที่คาดเดาได้แตกต่างจากการทำงานอย่างเชื่อถือได้ในสภาพแวดล้อมที่เปลี่ยนแปลง หุ่นยนต์สามารถถูกโปรแกรมให้ทำตามเส้นทางการทำความสะอาด แต่ถังขยะที่ล้นอาจนำไปสู่สถานการณ์ที่มันไม่สามารถแก้ไขได้ เช่นเดียวกับการเติมสินค้า ไม่ใช่เพียงแค่การระบุที่ว่าง หุ่นยนต์ต้องสามารถระบุผลิตภัณฑ์ ตำแหน่งของสินค้าที่วางผิดที่ จัดการบรรจุภัณฑ์ และตัดสินใจว่าเมื่อใดควรให้ความสนใจกับชั้นวาง AGIBOT ยังได้ตั้งค่าการทดสอบที่ท้าทายบางประการในระหว่างการทดลอง โดยผู้ประเมินขอให้หุ่นยนต์ระบุความแตกต่างระหว่างโค้กธรรมดาและโค้กไม่มีน้ำตาล และจัดเรียงหมากฝรั่งให้กลับไปยังตำแหน่งที่ถูกต้อง รวมถึงการใช้คนและกล่องเพื่อกีดขวางทางเดินเพื่อทดสอบความสามารถในการตรวจจับอุปสรรคและการนำทาง
โครงสร้างเทคโนโลยีของ AGIBOT
การทดลองนี้ยังแสดงให้เห็นถึงกรอบงาน Genie Master ของ AGIBOT ซึ่งเป็นตัวแทนของปัญญาประดิษฐ์ที่มีร่างกาย ซึ่งเชื่อมโยงการวางแผนงาน การดำเนินการ และการตอบกลับ โดยใช้โปรโตคอลการดำเนินการที่มีร่างกาย ระบบจะประสานงานการทำงานที่ได้รับมอบหมายและรวบรวมผลการดำเนินการเพื่อทำการวิเคราะห์ AGIBOT ระบุว่ามันสามารถเก็บรักษาประสบการณ์จากความสำเร็จและความล้มเหลว ใช้ประสบการณ์เหล่านี้ในการแก้ไขปัญหา และเปลี่ยนการปรับปรุงที่มีประสิทธิภาพให้เป็นข้อมูลการฝึกอบรมเพื่อปรับปรุงพฤติกรรมของหุ่นยนต์ในอนาคต วิธีการนี้มีความสำคัญ เนื่องจากหุ่นยนต์คนรูปแบบต้องรวมการรับรู้ การตัดสินใจ และการดำเนินการทางกายภาพ เพื่อให้สามารถทำงานนอกเหนือจากสภาพแวดล้อมที่ควบคุมได้
หุ่นยนต์ไม่เพียงแต่ต้องสามารถระบุวัตถุ แต่ยังต้องสามารถกำหนดวิธีการเข้าถึง จับ และเคลื่อนย้ายวัตถุ โดยไม่ทำให้วัตถุใกล้เคียงเสียหายหรือเป็นอันตรายต่อผู้คน
การทดลองในร้านสะดวกซื้อครั้งนี้ให้ข้อมูลอ้างอิงที่มีประโยชน์ในการจัดการกับความท้าทายนี้ แม้ว่าหุ่นยนต์จะทำกิจกรรมที่รายงานมากกว่า 1,700 รายการ แต่หุ่นยนต์สองตัวที่ไม่ผ่านการประเมินแสดงให้เห็นว่างานค้าปลีกที่ดูเหมือนจะเป็นกิจวัตรยังคงสามารถเปิดเผยช่องว่างในความเป็นอิสระและความสามารถในการปรับตัวได้ สำหรับ AGIBOT ขั้นตอนถัดไปคือการปรับปรุงประสิทธิภาพผ่านข้อเสนอแนะแบบปฏิบัติ และทดสอบหุ่นยนต์ในสภาพแวดล้อมที่ใกล้เคียงกับความเป็นจริงมากขึ้น ผลลัพธ์แสดงให้เห็นว่าหุ่นยนต์คนรูปแบบมีความสามารถในการจัดการหน้าที่ค้าปลีกเฉพาะได้ดีขึ้น แต่การจัดการทั้งช่วงเวลาทำงานอย่างเชื่อถือได้ยังคงเป็นงานที่ท้าทายมากกว่า
ความท้าทายของหุ่นยนต์คนรูปแบบในสภาพแวดล้อมค้าปลีก
การทดลองในร้านสะดวกซื้อครั้งนี้เปิดเผยถึงความท้าทายที่หุ่นยนต์คนรูปแบบต้องเผชิญในสภาพแวดล้อมค้าปลีกอัตโนมัติ แม้ว่าหุ่นยนต์จะสามารถทำงานหลายอย่างได้ แต่เมื่อเผชิญกับสภาพแวดล้อมที่เปลี่ยนแปลงและสถานการณ์ฉุกเฉิน ยังแสดงให้เห็นถึงข้อบกพร่อง โดยเฉพาะอย่างยิ่งในงานทำความสะอาดและเติมสินค้า ความเป็นอิสระและความสามารถในการปรับตัวของหุ่นยนต์ไม่สามารถบรรลุมาตรฐานที่คาดหวังได้ แม้ว่า AGIBOT จะมีกรอบ Genie Master ที่ให้พื้นฐานในการปรับปรุงหุ่นยนต์ แต่ยังคงต้องมีการปรับแต่งเพิ่มเติมเพื่อให้แน่ใจว่าหุ่นยนต์สามารถทำงานได้อย่างมีประสิทธิภาพในโลกแห่งความเป็นจริง ความท้าทายเหล่านี้เน้นย้ำถึงความซับซ้อนในการพัฒนาเทคโนโลยีหุ่นยนต์ และให้ข้อมูลอ้างอิงที่สำคัญสำหรับการปรับปรุงในอนาคต