
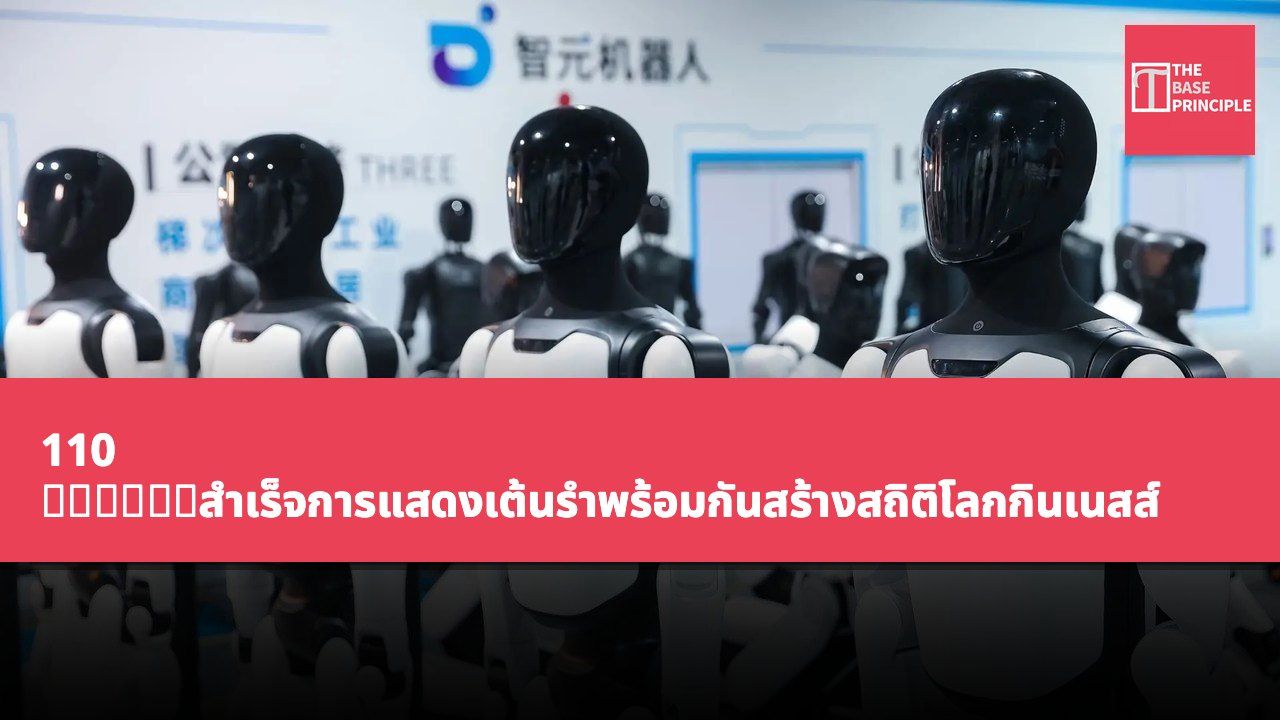
- AGIBOT ประสบความสำเร็จในการสร้างสถิติการเต้นรำพร้อมกันของหุ่นยนต์มนุษย์ 110 ตัว
- หุ่นยนต์เหล่านี้แสดงการเคลื่อนไหวที่ประสานกันอย่างพิถีพิถันและการเปลี่ยนแปลงรูปแบบ
- แพลตฟอร์ม LinkBots ของ AGIBOT รองรับการประสานงานและควบคุมหุ่นยนต์หลายตัว
- การสาธิตครั้งนี้ไม่สามารถพิสูจน์ความน่าเชื่อถือของหุ่นยนต์ในสภาพแวดล้อมจริงได้
จีนได้สร้างสถิติโลกกินเนสส์เมื่อเร็วๆ นี้ โดยกลายเป็นเจ้าของสถิติการแสดงเต้นรำพร้อมกันของหุ่นยนต์มนุษย์ 110 ตัว ซึ่งหุ่นยนต์เหล่านี้พัฒนาโดยบริษัทหุ่นยนต์จีน AGIBOT และได้แสดงการเคลื่อนไหวที่ประสานกันในงานแสดงสาธารณะขนาดใหญ่ เหตุการณ์นี้เน้นย้ำถึงความพยายามของจีนในการพัฒนาเทคโนโลยีหุ่นยนต์มนุษย์และขยายการใช้งานเชิงพาณิชย์ของหุ่นยนต์ในหลากหลายอุตสาหกรรม
AGIBOT ได้รับรางวัลและการแสดง
ในเดือนสิงหาคม AGIBOT ได้รับรางวัล 46 เหรียญในการแข่งขันหุ่นยนต์มนุษย์โลกครั้งที่ 2 รวมถึง 18 เหรียญทอง โดยมีการแข่งขันในหลายประเภท เช่น กรีฑา การปฏิบัติการ บริการโรงแรม และการตอบสนองฉุกเฉิน ตามรายงาน การแสดงนี้จัดขึ้นเมื่อวันที่ 24 ตุลาคม ที่ศูนย์แสดงสินค้านานาชาติฮวงเหอในเมืองจี่หนาน มณฑลซานตง โดยหุ่นยนต์ AGIBOT ขนาดเต็มรุ่น Expedition A3 จำนวน 110 ตัวได้แสดงการเต้นรำในรูปแบบกลุ่ม การกระโดด และการเคลื่อนไหวร่วมกัน โดยเปลี่ยนตำแหน่งอย่างต่อเนื่อง
ในระหว่างการสาธิต หุ่นยนต์เหล่านี้ได้สร้างรูปแบบคลื่นและจัดเรียงในรูปแบบต่างๆ รวมถึงตัวเลข 2026 การเคลื่อนไหวของหุ่นยนต์ได้รับการประสานงานอย่างพิถีพิถันเพื่อรักษาความสอดคล้องในระหว่างการเต้นรำ ผู้ตัดสินจากกินเนสส์เวิลด์เรคคอร์ดได้เข้าร่วมกิจกรรมนี้เพื่อตรวจสอบจำนวนหุ่นยนต์ที่เข้าร่วมและมอบใบรับรองอย่างเป็นทางการเพื่อยกย่องความสำเร็จนี้ สถิตินี้ถือเป็น "จำนวนหุ่นยนต์มนุษย์ที่เต้นรำพร้อมกันมากที่สุด" AGIBOT ระบุว่าหุ่นยนต์ 110 ตัวนี้เป็นรุ่นที่ผลิตตามมาตรฐาน ไม่ใช่หุ่นยนต์ที่ปรับแต่งพิเศษสำหรับกิจกรรมนี้
รายละเอียดนี้เน้นย้ำถึงความสามารถของบริษัทในการใช้หุ่นยนต์มนุษย์ที่ผลิตในเชิงพาณิชย์ในการแสดงที่มีการประสานงานขนาดใหญ่ การสาธิตนี้แสดงให้เห็นถึงความสามารถในการประสานงานหุ่นยนต์มนุษย์จำนวนมากในกิจกรรมกลุ่มที่ซับซ้อน และเน้นย้ำถึงบทบาทของระบบการสื่อสารและการควบคุมกลางในการจัดการแพลตฟอร์มหุ่นยนต์หลายตัวพร้อมกัน อย่างไรก็ตาม การเต้นรำพร้อมกันนี้เป็นเพียงการสาธิตที่ควบคุม และไม่สามารถยืนยันความน่าเชื่อถือของหุ่นยนต์ในการดำเนินงานที่ซับซ้อนในสภาพแวดล้อมอุตสาหกรรมหรืออื่นๆ
ฟังก์ชันของแพลตฟอร์ม LinkBots
ในงานแสดงสถิติโลกกินเนสส์ หุ่นยนต์ AGIBOT ใช้แพลตฟอร์ม LinkBots ของบริษัท ซึ่งออกแบบมาเพื่อประสานงานหุ่นยนต์หลายตัวผ่านการจัดตารางกลุ่มและการควบคุมกลุ่ม LinkBots รวมการสื่อสารเครือข่าย เทคโนโลยีการระบุตำแหน่ง และซอฟต์แวร์ควบคุมเพื่อจัดการการเคลื่อนไหวของหุ่นยนต์หลายตัว การรวมกับเทคโนโลยีการระบุตำแหน่งแบบ Ultra-Wideband (UWB) ทำให้สามารถติดตามตำแหน่งสัมพัทธ์ของหุ่นยนต์ได้ในระดับเซนติเมตร ช่วยให้พวกเขารักษาระยะห่างในรูปแบบต่างๆ ความสามารถในการระบุตำแหน่งนี้มีความสำคัญโดยเฉพาะเมื่อหุ่นยนต์เข้าใกล้กันในการเคลื่อนไหวร่วมกัน
ข้อมูลตำแหน่งที่แม่นยำช่วยให้ระบบจัดระเบียบการเปลี่ยนแปลงรูปแบบและลดความเสี่ยงของการชนในลำดับที่ซับซ้อน แพลตฟอร์มนี้ยังรองรับการจัดตารางการประสานงาน ซึ่งอนุญาตให้หุ่นยนต์ดำเนินการตามการเคลื่อนไหวที่ได้รับมอบหมายตามการเคลื่อนไหวที่ใหญ่ขึ้น ระบบออกแบบมาเพื่อจัดการกิจกรรมกลุ่มโดยไม่ต้องควบคุมหุ่นยนต์แต่ละตัวโดยผู้ปฏิบัติงาน โดยใช้การประสานงานกลางและข้อมูลสถานะของแต่ละหุ่นยนต์ LinkBots ใช้การเชื่อมต่อ 5G และ Wi-Fi เพื่อสนับสนุนการสื่อสารระหว่างหุ่นยนต์และโครงสร้างพื้นฐานการควบคุม ซึ่งเครือข่ายเหล่านี้ให้ช่องทางในการส่งคำสั่งและข้อมูลการประสานงาน
รายงานฟังก์ชันของแพลตฟอร์มยังรวมถึงการปรับเปลี่ยนรูปแบบและการวางแผนการหลบหลีกอุปสรรค อย่างไรก็ตาม รายละเอียดทางเทคนิคที่เปิดเผยไม่ได้ยืนยันวิธีการทำงานของฟังก์ชันเหล่านี้อย่างเพียงพอหรือขอบเขตการทดสอบนอกการสาธิตที่ควบคุม ผู้เชี่ยวชาญระบุว่าการแสดงนี้เน้นย้ำถึงความพยายามของ AGIBOT ในการประสานงานหุ่นยนต์มนุษย์ที่ผลิตในเชิงพาณิชย์ในขนาดใหญ่ และแสดงให้เห็นถึงบทบาทของระบบควบคุมกลุ่มในการจัดการการดำเนินการของแพลตฟอร์มหุ่นยนต์หลายตัวที่ทำงานร่วมกัน
รายการ สเปค การเชื่อมต่อ 5G, Wi-Fi เทคโนโลยีการระบุตำแหน่ง Ultra-Wideband (UWB)
AGIBOT ในด้านหุ่นยนต์มนุษย์
ความสำเร็จของ AGIBOT ไม่เพียงแค่แสดงให้เห็นถึงความก้าวหน้าในด้านเทคโนโลยี แต่ยังแสดงศักยภาพของหุ่นยนต์มนุษย์ในการประสานงานและการทำงานร่วมกัน แม้ว่าความสำเร็จในการสาธิตครั้งนี้จะสร้างความคาดหวังต่อการใช้งานในอนาคต แต่ยังต้องมีการทดสอบเพิ่มเติมเพื่อรับรองความน่าเชื่อถือของหุ่นยนต์เหล่านี้ในสภาพแวดล้อมที่ซับซ้อน ด้วยการพัฒนาเทคโนโลยี หุ่นยนต์ประเภทนี้อาจพบการใช้งานที่กว้างขวางมากขึ้นในหลากหลายอุตสาหกรรม โดยเฉพาะในสถานการณ์ที่ต้องการการประสานงานสูง